
在光伏发电系统中需要对光伏电池的最大功率点进行跟踪。分析了4种常见的最大功率跟踪(MaximumPowerPointTracking,简称MPPT)方法,比较了其优缺点。针对MPPT启动过程中特性较差的问题,提出了一种改进启动特性的MPPT方法,并通过实验验证了该方法的有效性。
引言
当前,由于全球性能源危机,世界主要发达国家都开始重视可再生能源的利用研究。在所有可再生能源中,光伏发电是利用最灵活,最可行的一种能源。但是,由于光伏电池具有明显的非线性特性,为了实现光伏发电系统的功率输出最大化,需要对光伏电池的输出最大功率点进行跟踪。目前,最大功率点跟踪(MaximumPowerPointTracking,简称MPPT)的方法有很多,如恒定电压控制法,扰动观测法,导纳增量法,模糊控制法,基于预测数据的最大功率跟踪方法等等。但不同的方法在实际的使用中存在不同的优缺点,为了能充分利用各种方法的优点,在对几种常见MPPT方法进行分析的基础上,提出了一种改进启动特性的MPPT方法,并进行了较详细的实验研究。
2、光伏电池等效模型及特性
2.1光伏电池等效模型
光伏电池的I-U特性与太阳辐射强度S和光伏电池温度T有极大关系,即I=f(U,S,T)。根据电子学理论,光伏电池的等效数学模型为:
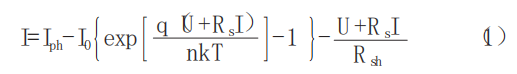
式中I——光伏电池输出电流(工作电流)
U———光伏电池输出电压(工作电压)
I0———二极管反相饱和电流Iph———光生电流
q———电子的电荷量,q=1.6×10¹⁹C
Rs———光伏电池的串联电阻
n———二极管特性因子
k———玻耳兹曼常数,k=1.38×10⁻²³J/K
Rsh———光伏电池的并联电阻
图1示出光伏电池的等效电路图。

2.2、光伏电池的电气特性
图2示出光伏电池在不同S相同T和不同T相同S条件下的I-U和P-U特性曲线。

3、光伏系统MPPT算法比较
首先对4种MPPT方法的优缺点进行分析:①恒定电压控制法(ConstantVoltageTracking,简称CVT);②扰动观测法(PerturbationandObservationmethod,简称P&O);③导纳增量法(Incrementalconductancemethod,简称IncCond);④基于梯度变步长的导纳增量法。
3.1恒定电压控制法(CVT)
(1)原理通过分析图2c可以看出,在光伏电池温度一定时,光伏电池的输出P-U曲线上最大功率点电压几乎分布在一个固定电压值的两侧。因此,CVT控制法思路即是将光伏电池输出电压控制在该电压处,此时光伏电池在整个工作过程中将近似工作在最大功率点处。
(2)优缺点分析采用CVT控制的优点是控制简单且易实现;系统工作电压具有良好的稳定性。但其缺点是,MPPT精度差,系统工作电压的设置对系统工作效率影响大;控制的适应性差,即当系统外界环境条件改变时,对最大功率点变化适应性差。
3.2扰动观测法(P&O)
(1)原理P&O法的原理是扰动光伏系统的输出电压,判断扰动前后系统输出功率的变化情况,并按照使输出功率增加的原则来对系统进行控制。
(2)优缺点分析采用P&O法的优点是控制思路简单,实现较为方便,可实现对最大功率点的跟踪,提高系统的利用效率。但其缺点是,稳态时,只能在最大功率点附近振荡运行;存在着因功率跟踪过程中非单调性造成的误差;存在着因P&O法自身算法的不严谨,而在日照强度变化时产生跟踪错误。
3.3导纳增量法(IncCond)
(1)原理由光伏电池的P-U曲线可以看出,在最大功率点处有dP/dU=0,通过简单的数学推导可以得出在最大功率点处有下式成立:
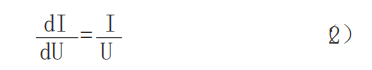
因此,将式(2)作为判定光伏电池是否工作在最大功率点的依据,并对系统进行相应的控制,即可以实现对最大功率点的跟踪。
(2)优缺点分析采用IncCond法的优点是控制效果好,控制稳定度高,不受功率时间曲线的影响。但其缺点是控制算法较复杂,对控制系统要求较高。
3.4基于梯度变步长的导纳增量法
(1)原理由光伏电池的P-U特性曲线图可见,在整个电压范围内功率曲线为一单峰函数,在最大功率点Pm处dP/dU=0,在Pm两端dP/dU均不为0。若令Step=A·abs(dP/dU)作为IncCond法中的步长数据,在U离Pm较远时,系统跟踪的步长较大;当U离Pm较近时,系统跟踪的步长较小。通过设置合适的A,同时结合IncCond法跟踪精度高的优点,可以在MPPT过程中实现变步长跟踪。
(2)优缺点分析基于梯度变步长的IncCond法的优点是控制效果好,且控制稳定度高,当外部环境参数变化时,系统能快速追踪其变化,不受功率时间曲线的影响;在系统启动过程中可实现快速跟踪。但其缺点是,在外界环境条件发生改变时,由于控制作用较强,因此输出功率有所波动,控制算法较复杂。
3.5几种MPPT控制方法实验结果分析
通过对以上几种MPPT方法的实验研究可以发现,除CVT法外,其它3种方法在启动时均存在采样误差而影响启动,以及启动过程中功率波动的问题。由于在启动时系统的工作点是从开路电压处往最大功率点处移动的,而由光伏电池的特性曲线可知,在开路电压处,电压采样值的微小误差均会导致电流理论值的较大误差,因而在使用实际电流值进行控制判断时,就有可能造成系统的控制判断错误,进而影响系统的正常MPPT启动以及功率的波动。
4、采用改进CVT启动的MPPT方法
为了避免系统启动时由于采样误差造成的影响,同时兼顾稳态后较低的MPPT处理速度,避免对稳态功率造成频繁扰动,提出了一种兼具CVT法较好的启动特性及变步长法较快的稳态跟踪速度的MPPT方法。
分析以上4种MPPT方法的实验波形可见,采用CVT控制时,系统的启动过程具有最优的特性,如控制简单,仅需要判断光伏系统的实际输出电压与设定电压指令值之间的大小关系,单方向调节控制器输出;功率输出单向增加,无振荡。而其它3种方法在启动过程中功率输出均为波动或阶梯状上升。因此,结合CVT控制法在启动时所具有的优点,及变步长控制法在启动后具有快速跟踪最大功率点变化的优点,提出了利用改进的CVT控制启动系统,在进入最大功率点附近后,改用变步长方法进行MPPT跟踪的控制方法。相对于以上4种MPPT方法,该方法控制效果好,启动过程平稳;在不同的启动时刻,具有不同的启动设置电压,适应于不同环境下的快速启动;可以采用双MPPT处理周期,启动时控制策略简单,采用较短的处理周期,较高的跟踪速度,加快系统启动速度;进入稳态后采用较长的处理周期,较低的跟踪速度,避免对系统输出功率的频繁扰动。该控制策略可以很方便地移植到扰动观测法、定步长导纳增量法等其他MPPT方法中,以实现启动过程的优化。
4.1原理及流程图
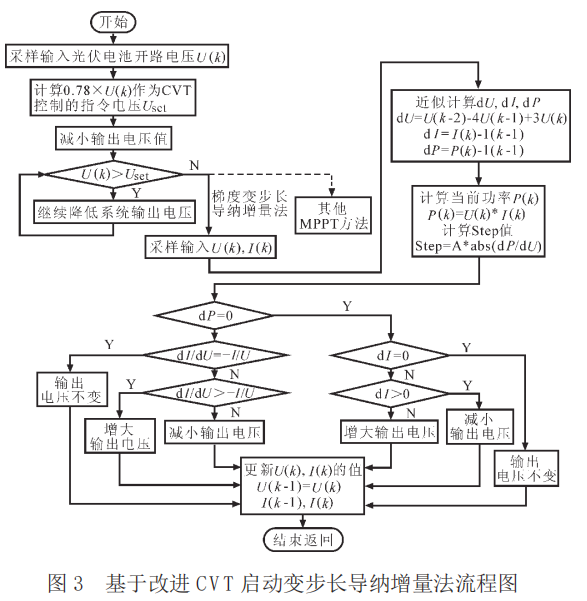
首先,采样光伏系统开路电压值,由于光伏系统最大功率点处的电压约为开路电压的0.78倍,因此可将系统开路电压乘以0.78作为CVT启动指令电压值。控制光伏电池的输出电压从开路电压开始下降,往最大功率点电压方向移动。当系统输出电压达到指令电压后,进而采用变步长的导纳增量法或其它MPPT方法进行控制。图3示出其控制流程图。
4.2实验波形
根据该方法,采用改进的CVT启动结合变步长导纳增量法进行了实验。图4a示出启动实验波形。由图4a可见,系统仅需要0.25s即可平稳地进入稳态,远快于采用前4种MPPT方法的启动速度,并且启动过程中功率平稳上升,具有很好的启动特性。在稳态工作时,采用较低的处理速度,在处理周期为0.25s的情况下,当系统的串联输入功率突增1/2时的系统跟踪波形如图4b所示。当系统的串联输入功率突减1/3时的系统跟踪波形为图4c所示。

由实验波形可以看出,稳态后,由于采用变步长的MPPT方法,即使处理周期较长,系统也具有能快速追踪外界环境变化的优点,仅需要1.5s左右的时间即可实现对最大功率点的跟踪。
5、结论
综上所述,通过以上几种MPPT方法的比较研究可以看出,CVT控制法在外界环境改变时会产生较大的误差,甚至跟踪失败,而其他几种法均能跟踪最大功率点的漂移。进一步实验可以看出,扰动观测法以及导纳增量法在相同的处理周期下对环境条件变化的追踪速度较慢,因此不适用于移动式的光伏发电系统,如光伏电动车。而基于梯度变步长的导纳增量法则能够在外界环境快速变化时迅速跟踪光伏系统的最大功率点,能够满足移动式光伏发电系统的需要。同时,结合改进的CVT启动,改善启动特性后,基于梯度变步长的导纳增量法可以很好地适应各种场合对光伏系统MPPT控制的要求,是一种较理想的MPPT控制方案。
如您对我们的产品感兴趣,欢迎联系
我们将为您提供高效、贴心的解决方案!
咨询电话:135 1009 9916(微信同号)
 ↓ ↓ 点击图片免费领取产品规格书 ↓ ↓
想深入了解碳化硅功率器件产品知识?点击→「碳化硅(SiC)课堂」获取详情!