
摘要:
在全球航空产业加速推进电气化转型的进程中,电动航空作为航空技术创新的前沿领域,正步入快速发展阶段。航空电机驱动系统因需适应高空极端环境,同时满足高功率密度、轻量化设计以及严苛的安全性与可靠性标准,对电机驱动器的性能提出了更为严格的技术要求。传统栅极驱动(ConventionalGateDrive,CGD)在开关过程中,漏源电压Vds及中性点输出电流于开关时刻易出现电压与电流的超调及振荡现象。在高压环境下,该现象会导致金属氧化物半导体场效应晶体管(MetalOxideSemiconductorFieldEffectTransistor,SiCMOSFET)击穿、电流谐波增加、系统效率下降,同时干扰速度传感器信号,造成角度偏差和电流畸变,使相电流峰值远超理论计算值,显著增加损耗。
针对上述难题,本文面向航空应用场景,提出一种融合有源栅极驱动(ActiveGateDriveAGD)技术与创新型无感控制算法的航空电机驱动器设计方案。研究首先构建表贴式永磁同步电机数学模型,推导相关坐标变换公式,再对典型半桥拓扑结构进行分析,并深入剖析SiCMOSFET开关过程,通过仿真直观揭示寄生器件对驱动性能的影响。
其次,设计以栅极驱动为核心的有源栅极驱动电路。该电路通过分析漏极电压变化速率,并将其反馈至驱动环节,形成闭环控制系统。当电压变化速率过快时,系统可适时调整驱动电压,以降低电压过冲和振荡。同时,针对源极设计具有动态调节功能的开关电阻电路,并在关断电路中设定阈值判断机制,以应对开通过程中可能出现的电流超调问题。
为解决传统无感算法在启动阶段面临的难题,提出一种无感控制与速度传感器构成的冗余互补系统状态。利用MATLAB构建电机控制模型并分析其构建过程,将无感算法计算结果与传统速度传感器测量结果进行对比,一旦检测到显著角度跳变,系统自动切换回有感模式,确保系统安全与驱动器效率。控制部分基于德州仪器的TMS320F28377D控制芯片实现,并与驱动硬件整合完成控制板设计。
最后,搭建70kW电机实验平台。实验结果表明,优化后的驱动器在整机运行时电压和电流稳定性显著提升,相较于采用速度传感器的情况,转速波动更小,控制性能更优,且能在室温环境下实现长时间稳定运行。
1、绪论
1.1研究背景及意义
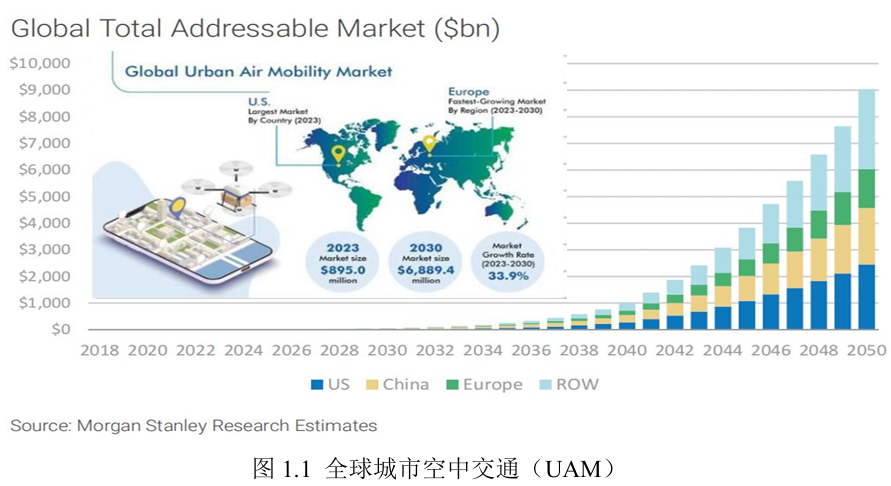
随着工业4.0和智能制造的迅猛发展,电机驱动技术作为现代工业自动化与智能控制系统的核心组件,其重要性愈发显著。电机驱动技术不仅在工业生产、交通运输、家用电器、医疗设备等多个传统领域得到了广泛应用,还在新能源、机器人、航空航天等前沿科技领域扮演着不可或缺的关键角色。特别是在近期低空经济概念备受瞩目的背景下,电动航空(ElectricAviation)逐渐步入大众视野,成为新兴的热点领域。电驱系统应用于电动飞机领域前景广大,如图1.1所示是全球城市空中交通(UrbanAirMobilityUAM)潜在市场规模。相较于已经趋于成熟的电动汽车领域,电动航空领域对驱动技术的需求更为严苛,不仅要求更高的功率密度和效率,还必须具备更强的可靠性和稳定性,以应对复杂多变的飞行环境和苛刻的安全标准。因此,电机驱动技术在电动航空领域的研发和应用,将成为未来技术创新和产业升级的重要方向。虽然目前已经有人提出可以采用HEA(混合动力飞机),他将传统的发动机与电机相结合,但是由于对轻量化的要求,这种方案并不是最优解,纯电动的eVTOL在未来市场中依旧是最佳方案。
在当前全球能源危机不断加剧和环境污染问题愈发严重的双重挑战下,寻求高效、智能、绿色化的电机驱动技术已然成为科研领域关注的焦点。航空业迫切需要可持续的解决方案来抑制其对环境的影响,当今世界环境污染问题的存在,使得我们迫切地需要使用其他更加清洁的动力来进行替代。通过对电机驱动系统的控制算法进行深度优化,提升功率半导体器件的工作性能,同时实现系统的智能化管理和高度集成化设计,能够显著增强电机驱动系统的工作效率和运行可靠性。这不仅有助于大幅降低能源消耗,减少碳排放量,更为推动社会经济的可持续发展提供了坚实的技术支撑和保障。
1.1.1电驱动系统简介
近年来,随着我国对生态文明建设的愈加重视,电动航空的出现为航空绿色化提供了一条光明的技术途径。电驱动系统作为电动航空器直接产生动力的部分,要求其高可靠性、高效率、高功率密度等,如图1.2所示。其中电驱动系统是电推进飞机的核心部分。

当今社会传统飞机的使用占比是电动飞机数倍之多,而传统飞机对化石能源的利用效率仅约40%,且电气性能和机械结构差,会带来振动噪声等系列问题。随着电气化发展,电动航空器相比传统飞机具有明显的优势,与传统发动机相比,电推进系统的设计与控制更为灵活,电动力系统结构简单、可靠性相对高;也可以使用高速电机加上减速器的方案,减轻电驱动系统的重量同时提高了功率密度。同时,电动力系统与发电系统没有机械连接,易于实现两者的解耦,能够使两者都在最佳工作点附近高效运行。此外,电能的传输较为简单,电动力系统的安装位置更为灵活,易于实现电动力系统的分布式布局,达到增加升力、减小阻力的效果,提高飞机气动效率,降低能量的消耗。电动力系统作为电动航空器及eVTOL的核心组成部分,这与传统航空器存在较大的区别,因此具有很大的研究价值,有着广泛的应用前景。
目前,电动力系统技术已在地面装备上取得了成功的应用,如机动试验平台、履带车辆、地面坦克等,但在太阳能无人机、平流层飞艇、电动无人机等电动飞行器的工程应用中仍处于概念探索、小范围试飞、实验测试阶段。这些全电飞行器的电推进系统具有明显的优势,例如效率高、能耗低、噪声和振动水平很低、安全可靠和可设计性强。近期,国内外相继开展了电动无人机、电动直升机等的相关研制工作。
国外在电动航空电推进系统技术的研究起步早、成果多。近年来,轻型运动类飞机(LightSportAircraft,即LSA)产业发展极快,制造LSA机型的新兴厂商应运而生,尤以美国、德国和捷克公司为多,如美国的Vans公司、CubCrafters公司、Cessna公司、Legend公司、捷克运动飞机公司、德国的FlightDesign公司和Remos飞机公司、意大利的Tecnam飞机公司等等。
司和Remos飞机公司、意大利的Tecnam飞机公司等等。瑞典HeartAerospace生产的ES-19电动通用航空计划于2026年投入使用,此飞机完全由锂离子电池和电动驱动组成的电推进系统实现动力,如图1.3所示,今日,ES-19重新步入人们眼球,他将于2028年推出30座的ES-30,并且将采用混合动力,那将意味着更长的动力续航。美国JobyAviation公司主要生产用于快速、安静、廉价空中出租车服务的全电动垂直起降(eVTOL)飞行器。S4原型机已于2018年2月实现首飞,计划于2023年取得美国联邦航空局(FAA)适航证,如图1.4所示。

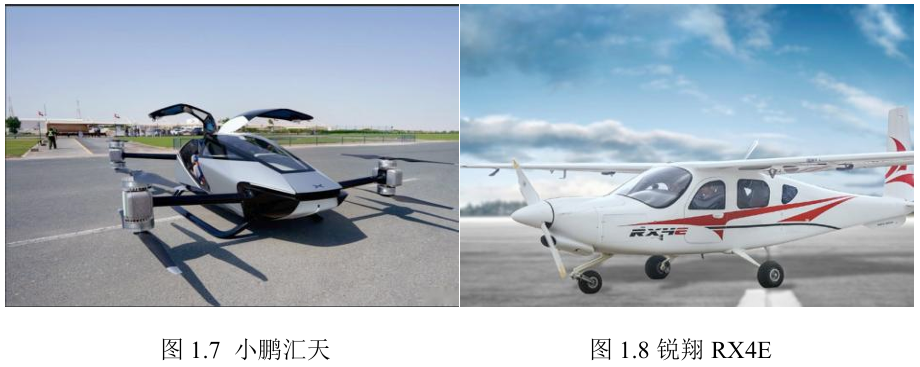
随着通用航空产业的发展和国内市场的成熟,我国全面低空开放的日益临近,LSA将会迎来黄金发展期。我国山河科技制造的“阿若拉”轻型运动飞机,如图1.5所示。首款获得局方颁发国产轻型运动飞机型号证。此外,亿航公司(EHang)成为我国首个载人级无人机适航审定试点单位,如图1.6所示。其它如小鹏汇天,如图1.7所示,辽宁通用航空研究院已研发锐翔系列四座电动轻型运动飞机RX4E系列,如图1.8所示。

1.1.2宽禁带半导体技术的演进
电力电子技术,作为现代能源转换与传输领域的核心支撑技术,其发展历程始终与半导体材料的不断革新紧密相连。具体而言,以硅(Si)为代表的第一代半导体材料,凭借其成熟的制造工艺、广泛的应用基础以及显著的成本优势,在过去半个世纪的时间里,一直牢牢占据着功率器件市场的主导地位。无论是在电力系统的调控、工业自动化设备的驱动,还是在各类电子设备的电源管理中,硅基功率器件都发挥着不可替代的关键作用,成为推动电力电子技术进步的重要基石。然而,随着能源效率与功率密度要求的不断提升,硅基器件的物理性能逐渐逼近理论极限,传统普通的Si器件性能已经达到饱和状态,难以满足高温、高频、高压等极端工况需求。在此背景下,随着科技不断进步和产业需求的日益增长,以碳化硅(SiC)和氮化镓(GaN)为代表的第三代宽禁带半导体材料应运而生。
宽禁带比Si器件具有更好的物理特性,尤其是在导通电阻方面,SiC功率器件有着更小的导通损耗。这些新型材料凭借其卓越的性能和独特的物理特性,为电力电子技术领域带来了前所未有的发展机遇。碳化硅和氮化镓不仅具有更高的击穿电场强度、更低的导通电阻和更好的热稳定性,还能在高温、高频和高功率环境下稳定工作。
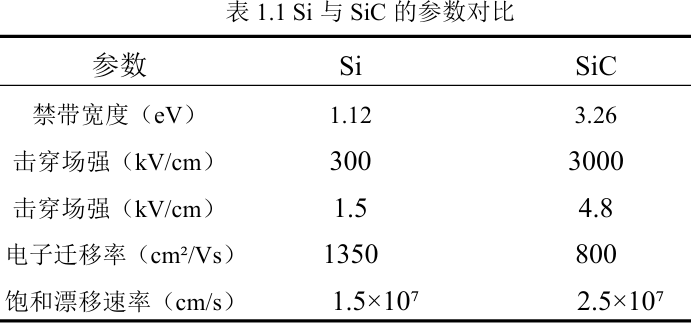
这些优异的材料特性为电力电子技术的创新和应用开辟了广阔的新天地,极大地推动了相关产业的升级和变革。SiCMOSFET对所有器件的半导体利用率都有积极的影响,在同尺寸下,碳化硅材料具有更好的热导性、更高的电流密度和更小的损失。表1.1对比了Si与SiC的关键物理参数。SiC的禁带宽度(3.26eV)是硅的三倍,临界击穿电场强度高达3000kV/cm,是硅基器件的十倍。这些特性赋予SiCMOSFET卓越的耐高温与耐高压能力,同时使其导通电阻显著降低。此外,SiC材料的电子饱和漂移速度达到2.5×10⁷cm/s,支持器件在更高频率下工作,从而显著降低系统体积与重量。
1.1.3SiCMOSFET的挑战与机遇
这些显著的优势使得SiCMOSFET在新能源汽车、轨道交通、可再生能源并网等多个重要领域展现出极为广阔的应用前景和巨大的市场潜力。特别是在电动航空这一前沿领域,由于对控制器有着极高的功率需求,工作电压范围常常高达600~800V,甚至在千伏级别且在极端的环境下,对功率器件的性能要求变得尤为苛刻和严格。然而,尽管SiCMOSFET拥有卓越的驱动性能和诸多优点,但其背后也伴随着一系列不容忽视的风险和挑战。其中,最为突出的问题是高开关速度所引发的di/dt(电流变化率)与dv/dt(电压变化率)问题,这些问题已成为制约其广泛应用的技术瓶颈。大量研究表明,在器件开关过程中,当电压变化率超过100kV/μs时,极易激发功率回路中的寄生参数产生谐振现象,进而导致电压过冲和电流振荡等一系列不良反应。这些现象不仅会显著加剧电磁干扰(EMI),影响系统的电磁兼容性,还可能引发器件的误触发,甚至在极端情况下造成器件的永久性损坏。例如,在电动汽车的驱动系统中,开关振荡所引发的瞬态过电压,有可能直接击穿电机绕组的绝缘层,严重威胁到整个系统的可靠性和安全性,给实际应用带来极大的隐患。
此外,功率回路中的杂散电感(通常为数十至数百nH)在高频工况下会显著影响器件动态特性。以典型600V/100ASiCMOSFET为例,当回路杂散电感为50nH时,关断瞬间产生的感应电压可达,如式1.1所示:此外,功率回路中的杂散电感(通常为数十至数百nH)在高频工况下会显著影响器件动态特性。以典型600V/100ASiCMOSFET为例,当回路杂散电感为50nH时,关断瞬间产生的感应电压可达,如式1.1所示:

该电压叠加在母线电压上,极易超出器件耐压极限。因此,如何有效抑制开关振荡成为SiCMOSFET应用中的关键技术挑战。
1.1.4永磁同步电机无感控制技术概述
永磁同步电机(PMSM)因其卓越的扭矩-惯性比、高功率密度、最小的损耗以及维护简便等优点,在各个领域得到了广泛的应用。这种广泛的采用在航空航天、机器人技术、家用电器以及许多其他场景中尤为明显。
电机无感控制算法最重要的内容就是电机转子角度的获取,角度获取方法一般可以分为三大类,分别为反电动势法,磁链法,状态观测器法。由于端电压法需要对信号进行一定的低通滤波而导致信号会有一定的滞后,因此使用相对较少。磁链观测器作为最简单的位置观测方法,在低速与启动的时刻,有较大的误差,会导致电机无法启动或者抖动严重[21]。状态观测器则是通过将电机各项参数写成状态变量,构建出能够较为准确地估计出转子角度的状态观测器,因此无感算法使用状态观测器来进行角度观测。
1.1.5永磁同步电机电流谐波概述
由于PMSM作为一个高度耦合、非线性、多变量的系统,表现出复杂的动态特性。它通常部署在各种复杂的操作环境中,在那里它频繁地遇到各种类型的外部干扰和干扰。在这些干扰中,电流谐波干扰已被全球学者广泛研究,无论是在国内还是国际上。这些电流谐波通常在dq轴表示中表现为第6次谐波,在abc轴表示中表现为第5次和第7次谐波。电流谐波的存在对电气系统会产生一系列不利的影响,尤其是在电机运行过程中表现得尤为明显。具体而言,电流谐波会导致三相电流出现不平衡现象,这种不平衡不仅会直接影响电机的正常运行,还会引发扭矩的波动,使得电机在运转过程中产生不稳定的力矩,进而影响机械设备的精准操作。此外,谐波的存在还会在电流的传输和流动过程中引发额外的损耗,这些损耗不仅会增加能源的消耗,还会使得电机的运行效率显著降低,长期下来会大幅缩短电机的使用寿命。
不仅如此,谐波失真还会对电机的机械结构产生负面影响,可能导致电机出现振动现象。这种振动不仅会加剧机械部件的磨损,还可能引发更为严重的机械故障。更为关键的是,谐波引起的振动和电流波动会显著损害控制系统的整体可靠性和稳定性,使得控制系统无法准确执行指令,甚至可能导致系统崩溃,严重影响整个电气系统的安全运行和生产效率。因此,有效抑制电流谐波,对于保障电机及整个电气系统的稳定、高效运行具有重要意义。
1.2国内外研究现状
1.2.1开关振荡形成机理及抑制方法研究
近年来,学术界对SiCMOSFET开关瞬态过程进行了深入且细致的建模与分析研究。最早可以追溯到1998年,当时Venkataraghavan便敏锐地注意到了在开关器件实际使用过程中,dV/dt瞬时值过大的问题,并对此进行了初步的分析和探讨。随后在2006年,李典林及其研究团队也对MOSFET因dv/dt问题所引发的器件误导通现象进行了进一步的深入分析,揭示了该问题的内在机制。到了2007年,QunZhao等人则将研究焦点转向了高频器件在使用过程中的Cdv/dt感应功率损耗问题,他们采用了一种精确的估算方法来评估这些损耗,该方法因其高效性和准确性而得到了广泛的认可和应用。
进入2015年,Dong等人针对共源电感问题,对MOSFET的开关损耗进行了系统的研究,并通过较为精确的结温计算,成功得出了开关损耗的具体数值,这一研究成果在一个800V的DC-DC转换器中得到了实际验证。到了2018年,zeng等人更是搭建了一个钳位电感双脉冲(clampedinductivedouble-pulsetest)实验平台,对多自由度的栅极驱动器进行了全面的研究,通过对各项参数进行细致的调节与分析,最终构建出了一个兼具高可靠性与高准确性的模型[30]。
致的调节与分析,最终构建出了一个兼具高可靠性与高准确性的模型。2019年,Laird等人从SiCMOS器件的串扰效应入手,深入分析了Vgs(栅极电压)的扰动原因,并成功优化出了一个SPICE模型,该模型能够有效模拟串扰效应带来的各种影响。此外,他们还从Iload与Rg两个关键因素出发,对串扰效应进行了详尽的分析。而在2020年,盛况等人在国内对碳化硅器件的技术进行了全面而系统的阐述与展望,文中不仅对各类碳化硅器件进行了详细的分类与梳理,还对不同类型的晶体管进行了参数对比分析,最终对碳化硅器件的未来发展趋势进行了前瞻性的展望,这一研究成果对该行业的未来发展具有重要的指导意义,堪称绿皮书级别的。
与此同时,陈滢等人也提出了在常用的半桥结构中,SiCMOSFET的串扰电压可能产生的影响,并对此进行了深入的参数分析。在此基础上,赵军等人进一步对开关过程进行了详细的分析,并以三种串扰源和两种路径为出发点,进行了系统的分析论证,从而进一步完善了串扰参数对开关过程影响的理论内容。到了2021年,Li等人在考虑栅极电容影响的基础上,对SiCMOSFET的非线性串扰峰值进行了深入研究,推导出了栅极电容Cgd的精确公式,并对非线性部分进行了参数调整。他们利用getdata函数获取实验数据,并进行曲线拟合,以拟合出的Cgd为基础,对栅极电压峰值进行了准确的估计。
这些研究不仅深化了对SiCMOSFET开关瞬态过程的理解,也为实际工程应用提供了宝贵的指导和参考。随着技术的不断进步,未来的研究可能会更加聚焦于如何进一步优化栅极驱动器设计,以进一步降低损耗、提高效率和可靠性。此外,针对SiCMOSFET在高温、高频等极端条件下的性能表现,以及如何通过材料、工艺和电路设计的创新来克服这些挑战,也将成为研究的重要方向。同时,随着电动汽车、智能电网等新兴领域的快速发展,对SiCMOSFET的需求也将持续增长,这将进一步推动相关研究的深入和发展。
1.2.2串扰抑制技术的发展
2017年,Chennu等研究者在传统的无源栅极驱动器(CGD)的基础上,针对碳化硅金属氧化物半导体场效应晶体管(SiCMOSFET)在高频工作环境下所面临的损耗问题,创新性地提出了一种谐振栅极驱动器(RGD)。通过一系列严谨的实验验证,结果表明,相较于传统的CGD,RGD在SiCMOSFET高速开关过程中能够显著降低损耗,这一发现为高频应用中的功率器件驱动提供了新的思路。同时,Camacho等研究者对驱动器的解决方案进行了更为深入和系统的研究,他们提出了针对SiCMOSFET的有源栅极驱动技术,并对该技术的系统性能进行了全面的分析和讨论。
研究结论显示,采用AGD技术不仅可以在一定程度上有效调节超调与振荡现象,减少功率损耗,还能显著降低电磁干扰带来的不利影响。此外,AGD技术在理论上能够实现对开通与关断过程的分别控制,与SiCMOSFETs所需的非对称电源具有较高的适应度,这一特性使其在实际应用中展现出独特的优势。已经有部分学者将AGD技术放入了光伏逆变器当中进行使用,调节了逆变器在开通过程中的超调。Hidemine等人在原有驱动的基础上计入了FPGA为逆变器提供了一个可编程的栅极驱动器。除此之外,也有部分学者分别开始研究开关过程中的电流斜率,根据电流斜率的大小,来进行栅极电阻的调节,通过控制相应的开关电流斜率,能够一定程度上减少导通损耗与二极管开关损耗。同理,也有部分学者针对电压进行扩展研究,其中一部分专家从电压SR出发(SynchronousRectification,电压同步整流),对驱动电路进行优化,一定程度减少了开关损耗,提高了逆变器的工作效率。但是,从工艺成本,以及性能限制考虑这种方法并不是最优的。因此随着其他学者的深入研究,从电压变化率出发,通过dv/dt来进行抑制,但是由于未形成闭环而导致没有反馈,无法进行控制。LiYan等研究者则提出了一种专门用于抑制串扰的低栅极关断阻抗驱动器,他们在栅极驱动电阻上并联增设了一个用于吸收移位电流的电容器,这一设计能够较为有效地抑制串扰现象,提升了系统的稳定性和可靠性。
与此同时,HeQiusen等研究者针对桥臂变换过程中出现的干扰问题,提出了一种多电平驱动器方案。他们在传统CGD的基础上,增设了辅助MOSFET、电容以及一个齐纳二极管,用于调节关断电压的超调,这一创新设计有效提升了驱动器的性能。浙江大学的LiChengmin提出了一种能够同时抑制栅漏电容和共源电感串扰电压的电路方案。该电路通过设计一个高阻抗环路,有效抑制了串扰电感上的压降。同时,针对栅漏电容容易导致的误导通或负电压尾拖现象,通过在栅源电容中预充电压得以有效消除。此外,针对SiCMOSFETs结电容的非线性行为,LiChengmin还对其所需的预存电荷进行了详细的分析和研究,进一步优化了电路设计。山东大学的ZhouQi则提出了一种结构相对简单的驱动器方案,该方案采用简单的分压电路,并通过串联电容和一个触发晶体管来减缓电压尖峰。尽管该电路结构相对简单、成本低廉,且能够很好地满足SiCMOSFET的高压高速工作条件,但仍然需要额外增加辅助MOS管以实现预期效果。尽管上述方法在一定程度上提升了驱动器的性能,但它们的电路设计相对复杂,需要在原有驱动电路上增加较多的元器件,且开关过程会受到增设电容器的影响,导致较为严重的滞后性问题,这在实际应用中仍需进一步优化和改进,盲目增大SiCMOSFET的驱动电阻会导致逆变器的效率与可靠性降低。
1.3本文研究内容与创新点
1.3.1研究内容与目标
本文以SiCMOSFET为基础,研究应用于航空领域的电机控制技术。主要为了解决以下问题:
(1)优化传统无感电机控制算法的准确性与适用性。
(2)优化SiCMOSFET的驱动电路,抑制串扰影响。
本文主要的工作包括:
(1)对PMSM进行建模,介绍PARK变换,CLARK变换以及电机模型在各个坐标系中的公式,并且在MATLAB中搭建简单的电机控制回路模型。
(2)推导传统无感算法实现过程,提出劣势并且针对缺点进行优化,最后在MATLAB中进行仿真对比。
(3)逐步分析SiCMOSFET的开关特性,开关过程以及其各个参数的变化。
(4)公式推导SiCMOSFET在工作过程中产生损耗的原因,并在此基础上进行优化修改,最后通过LTspice进行仿真对比。
1.3.2主要创新点
(1)针对传统的算法,额外附加一个级联ADRC用于扩大带宽,来保证算法在更宽的速域内的适用性,保证了位置估算的准确性。
(2)提出了一种新的驱动电路,对开通关断两部分分别进行优化,能够抑制开关过程中带来的串扰。
1.4论文结构安排
本文共分为六章,具体结构安排如下:
第1章绪论:阐述航空产业电气化转型背景下航空电机驱动系统研究的必要性,综述国内外研究进展,明确基于有源栅极驱动与创新型无感算法的驱动器设计目标与内容。
第2章电机数学模型与MOSFET特性分析:构建表贴式永磁同步电机数学模型,分析SiCMOSFET开关过程及典型半桥拓扑特性,为驱动器设计提供理论依据。
第3章优化型SiCMOSFETAGD电路设计:提出基于漏极电压变化率反馈的有源驱动架构,设计源极开关电阻与阈值判断电路,并通过仿真验证其抑制电压电流振荡、提升系统效率的有效性。
第4章电机驱动算法与驱动硬件设计:剖析传统无感控制算法缺陷,构建无感控制与速度传感器融合的复合控制策略,基于TMS320F28377D芯片的完成设计硬件。
第5章实验及结果分析:搭建70kW电机实验平台,测试优化后驱动器在不同工况下的性能指标,分析其在eVTOL驱动中的工程应用价值
第6章总结与展望:总结研究成果的创新性与理论贡献,针对高空多物理场耦合、新型器件应用等方向提出未来研究路径。
2电机数学模型与MOSFET特性分析
2.1引言
本章围绕永磁同步电机(PMSM)电机模型展开,构建ABC自然坐标系及αβ静止、dq旋转坐标系下的数学模型,推导Clarke与Park变换公式,明晰电磁变量映射关系。深入剖析空间矢量脉宽调制(SVPWM)技术,从电压矢量合成原理出发,推导扇区划分与开关序列算法,为级联自抗扰控制(ADRC)奠定调制基础。同时,对三相半桥电路拓扑进行研究,建立开关模态等效电路,解析功率器件SiCMOSFET开关暂态特性,量化参数对控制性能的影响,形成完整理论框架,为后续仿真与实验提供支撑。
2.2PMSM数学模型
2.2.1PMSM基本介绍
通常情况下,将永磁同步电机分成两大类,第一类是表贴式永磁同步电机(SPMSM)电机永磁体,他最突出特点就是他将永磁体直接安装在电机外转子上面,这也是其表贴式名字的由来,另一种则是与其相反的内置式永磁同步电机,其特点就是将永磁体在电机制作过程中,内置到电机内部。两种电机目前都各有特点,各有各的应用领域与优势,如图2.1所示。

2.2.2PMSM的数学模型
永磁同步电机实际上是一个相当复杂的、多方面相互耦合的动态系统。为了能够设计出更加优化、性能卓越的电路,以及更加高效且可靠的电机控制算法,建立一个准确且恰当的永磁同步电机数学模型显得尤为重要。在永磁同步电机(PMSM)的建模过程中,如果选择在三相静止坐标系中进行详细分析,由于其内部各变量之间的耦合性较强,分析过程将变得极为复杂和困难。因此,为了简化分析并提高建模的准确性,通常会涉及一系列的坐标变换方法。接下来,将首先介绍两种常用的坐标变换技术,以便更好地理解和处理永磁同步电机的建模与控制问题。
在PMSM的三相坐标系下,数学模型变得复杂且耦合性强,不易直接分析。因此,需采用坐标变换去使电机的数学模型更加简单。在FOC控制中,有三种坐标系,分别是ABC三相坐标系、ɑβ两相静止坐标系和dq两相旋转坐标系。这三种坐标系之间的关系如图2.2所示。

2.2.2.1Clark变换
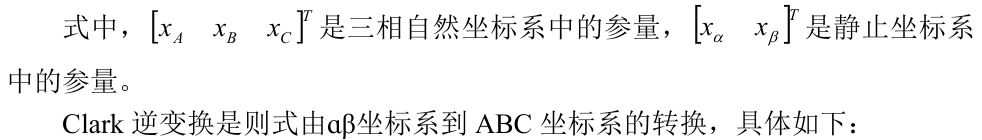
先介绍Clark变换,他是将坐标从ABC坐标ɑβ系转换到过程。具体公式可以如式2.1所示:
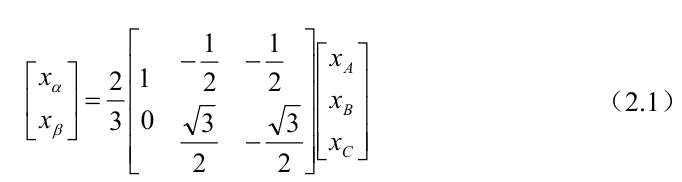
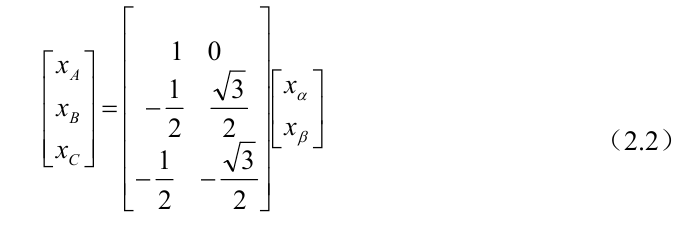
2.2.2.2Park变换
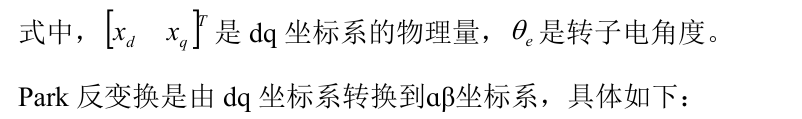
Park变换是把ɑβ的两项静止坐标系的参量变化到dq轴两项旋转坐标系的参量,具体的转变过程可以表示为以下形式:
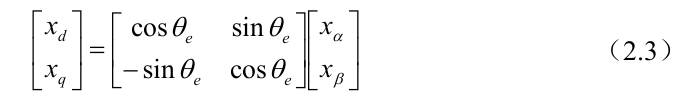
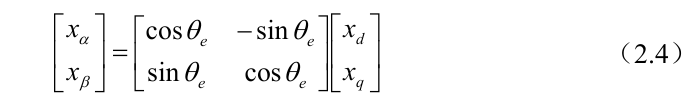
2.2.2.3ABC三相坐标系下的数学模型
PMSM的数学模型比较复杂,为了使研究更加方便,因此作出以下假设:
以本实验所有的电机为例子,对表贴式永磁同步电机进行建模。同时,为了使分析更加简便,对电机进行理想化处理,满足以下条件:
(1)定子三相绕组在空间上严格对称分布,相差120度电角度。各相绕组的电阻、电感等电气参数完全相同。
(2)忽略磁路饱和效应,忽略磁滞损耗与涡流损耗,假设铁芯材料的磁导率为常数,电感参数(如d轴电感Ld、q轴电感Lq)恒定,与电流无关。
(3)气隙在空间上的分布为理想的正弦波形,且电机的定子输入三相正弦电压,无谐波成分,且频率稳定。
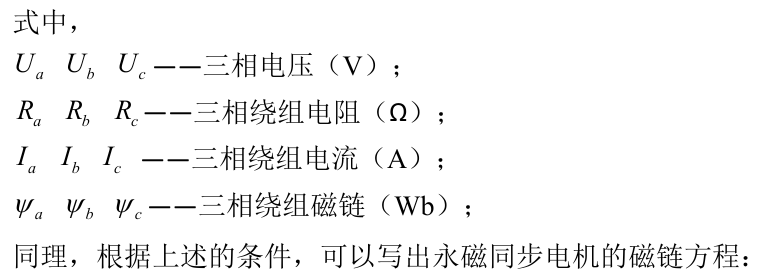
根据上述条件,可以写出PMSM在三相静止(ABC)坐标系中的电压表达式:
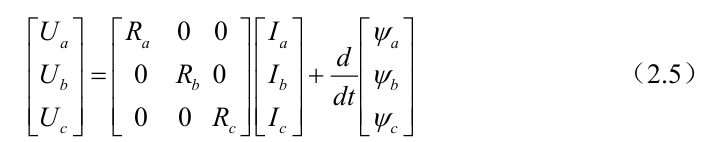
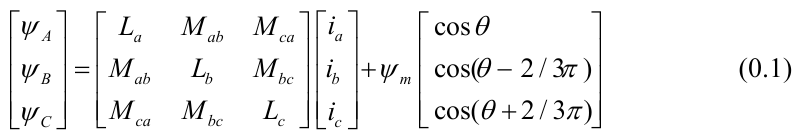
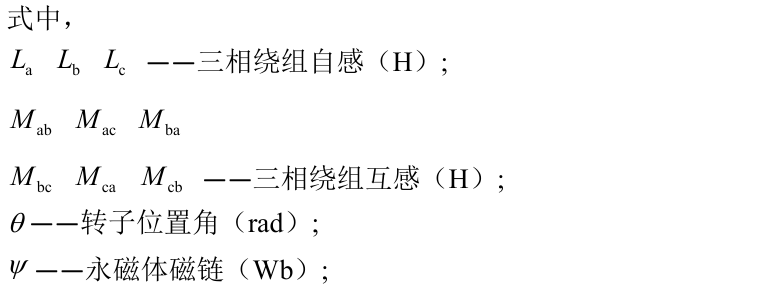
由于本次建模的电机选用的是表贴式永磁同步电机,所以其三相电感值一般情况下都是相等的,具体的关系如下所示:
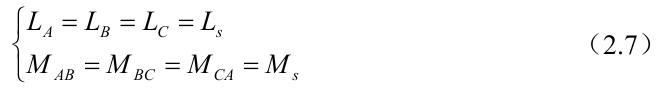
其中Ls是绕组自感;Ms是绕组互感。
2.2.2.4αβ两相静止坐标系下的数学模型
由式(2.1)(2.5)(2.6),可以推导出PMSM在ɑβ中的电压和磁链方程,如下所示:
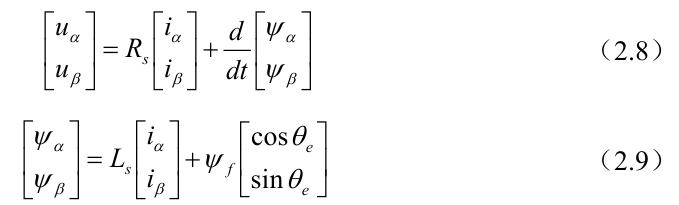



2.2.2.5dq两相旋转坐标系下的数学模型
根据ɑβ坐标系下的数学模型和Park变换公式,可推导出dq坐标系下PMSM的电压、磁链和转矩方程如下:

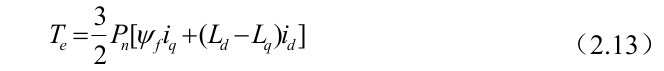

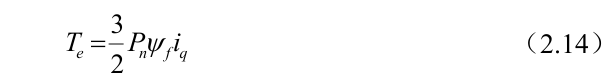
2.3SVPWM脉宽调制分析
2.3.1SVPWM基本原理
SVPWM(SpaceVevtorPulseWidthModulation)空间矢量脉宽调制,是一种针对三相逆变器的特定的开关调制波,其十分适合在数字系统中使用,它能够使逆变器的电流输出无限接近于理想的正弦波形,大大提高了电流的利用率,有效提高了电机的运转效率。如图所示是典型的三相逆变器示意图。
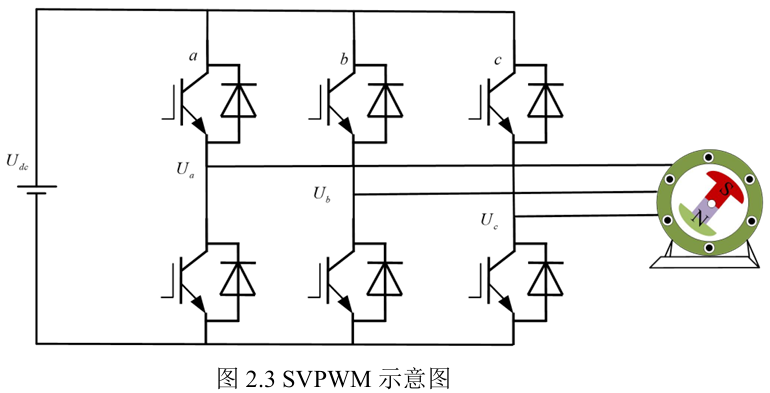
如图2.3所示,SVPWM的本质其实就是控制六个开关管的导通与关闭的过程,显然,同一列的两个功率管不能同时开通,否则将导致Vdc正负短接,因此,SVPWM的上下桥臂开关状态永远是互补。
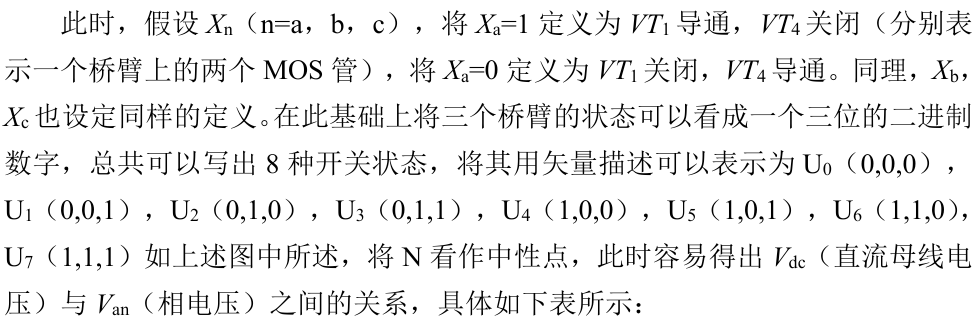

下图给出了基本的空间电压矢量图

2.3.2SVPWM算法推导



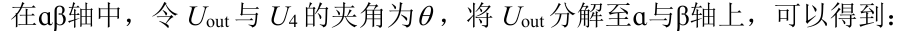


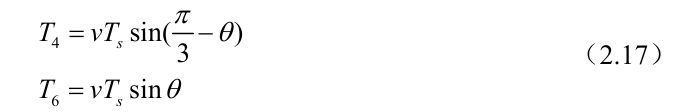
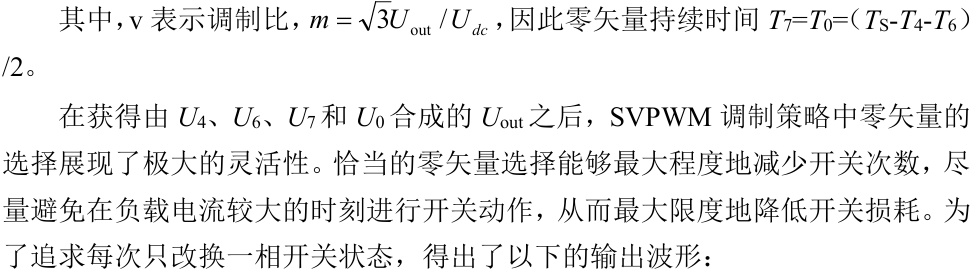
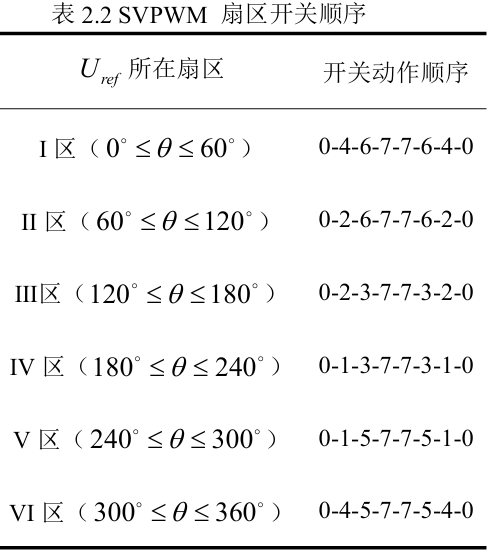
2.3.2.1扇区N判断
当得到Uα与Uβ时,第一步应当进行扇区判断。首先,定义Ua,Ub,Uc:

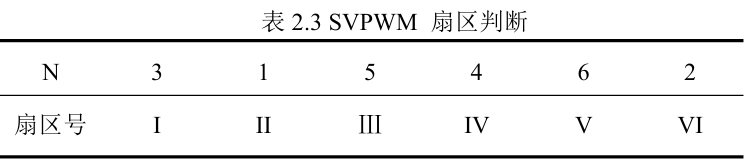
对这三个量再次定义,当Ua大于0,则A=1,反之等于0,Ub,Uc同理,此时,再令N=4C+2B+A,则可以通过下表来进行扇区判断:
2.3.2.2扇区电流作用时间计算
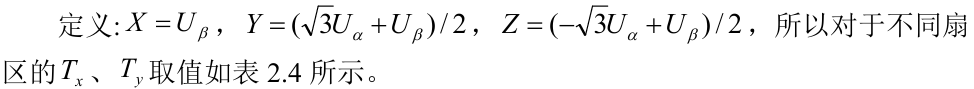


2.4SiCMOSFET特性分析
2.4.1MOSFET简介
MOSFET是一种半导体器件,广泛应用于开关以及信号放大等领域。从工艺结构上来讲,一般可以分为平面结构,沟槽结构,以及超级结构,如下图所示。平面结构型MOSFET其栅极,源极和漏极一般位于同一平面上,且制作工艺简单,成本较低,但是由于其Rds较大,在高压场合下不太适用。沟槽结构MOSFET主要特点是栅极嵌入于垂直的沟槽之中,大大缩短了电流路径,Rds较小,适用于高压高频环境。超级结构则是通过交替掺杂P/N柱结构,优化了内部电场的分布,进一步降低了元器件的导通电阻,更加适用于工业高压环境(一般为600V以上)。
2.4.2MOSFET开关过程分析
对MOSFET的开关过程进行逐步分析,开关过程中主要涉及的参数包括:Vds(漏源电压),Id(电流),Vgs(栅源电压),Vdrive(驱动电压)。一般情况下,将MOSFET开通过程分为四个阶段,包括t0~t1开通延时阶段;t1~t2电流上升阶段;t2~t3电压下降阶段;t3~t4导通阶段。开通过程如图2.6所示。

在延时开通阶段,此时Vgs从Vcc负驱动电压逐渐增大,但还未到达最小栅源电压Vth,沟道未形成,Vds与Id不会发生明显变化,这一过程可以理解为驱动电阻Rd与寄生电容(包括栅极与漏极之间Cgd与栅极与源极之间Cgs等,一般并称为输入电容Ciss)形成的一个RC充电电路。
Vgs逐渐增大,等到Vgs=Vth时,进入电流上升阶段,此时由于沟道形成,电流Id开始逐步上升,由于器件寄生电感的存在,会产生相应的感应电压,导致Vds略微下降。但是仍保持高压状态,MOSFET处于饱和区。
Vgs继续逐渐增大,到达Vm(米勒平台电压)时,开通过程进入米勒平台阶段,该阶段过程中,Vgs趋于稳定不变,此时Vds会快速下降,电流Id会增大,达到导通电流值并且产生振荡,该过程是栅极的电荷对米勒电容Cgd进行充电,导致Vgs停滞上升,Vds快速下降,MOSFET从饱和区过渡到线性区。
Vgs达到导通电压Vee,此时Vds并未降到0,由于导通电阻的存在,Vds等于导通电流与导通电阻的乘积,栅极电容完全充电,此时的主要损耗是由导通电阻产生的,MOSFET进入低阻抗导通阶段。
关断过程与开通过程正好相反,具体包括以下几个阶段:t5~t6关断延时阶段;t6~t7电压上升阶段;t7~t8电流下降阶段;t8~t9关断阶段,如图2.7所示。
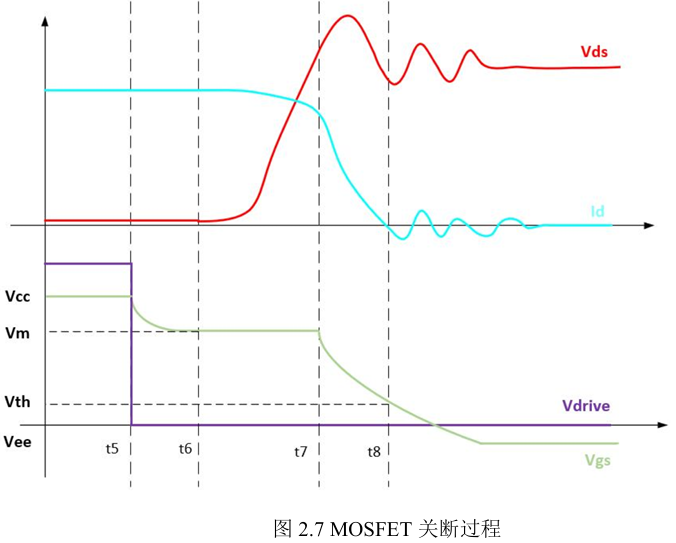
在关断延时阶段,Vgs持续减小,沟道电阻增大,由于栅极电容放电,Vds开始缓缓上升,Id开始缓缓下降。直至Vgs降至米勒平台电压,由于Cgd的充放电,使得Vgs保持在平台不变,此时Vds快速增加,由于续流二极管的存在,电压会产生较大的电压尖峰与振动。Vds继续减小,离开米勒平台,电流快速下降至0,并且产生小幅振荡,最后Vgs降低至小于Vth,沟道关闭,Vds达到高压状态。
2.4.3SiCMOSFET双脉冲测试建模
为了能更加直观地分析MOSFET的开关特性,本文在LTspice中进行双脉冲测试(DoublePulseTest,DPT)仿真。双脉冲测试主要一种广泛应用于电力电子领域的实验方法,它通过连续释放两个电压脉冲,并结合一个电感当作负载,来精确地测量开关器件的电压尖峰,电压变化率,电流尖峰,电流变化率,开关损耗等参数。双脉冲测试拓扑如图2.8所示,Vdc是母线电压,Cbus是母线电容,Lloop为回路寄生电感,Ld为负载电感,D为续流二极管,Cgd为栅源电阻,Cgs为栅漏电容,Cds为漏源电容,Ron为开关电阻,其中Cgd与Cds的和一般称为Ciss输入电容,Cgs与Cds的和一般称为Coss输出电容。

根据拓扑在LTspice中搭建相应的仿真如图2.9所示
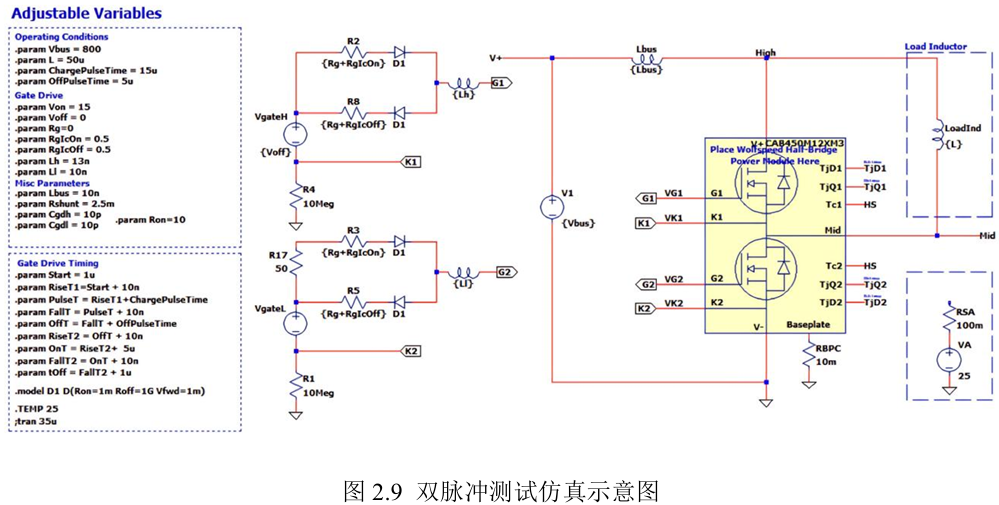
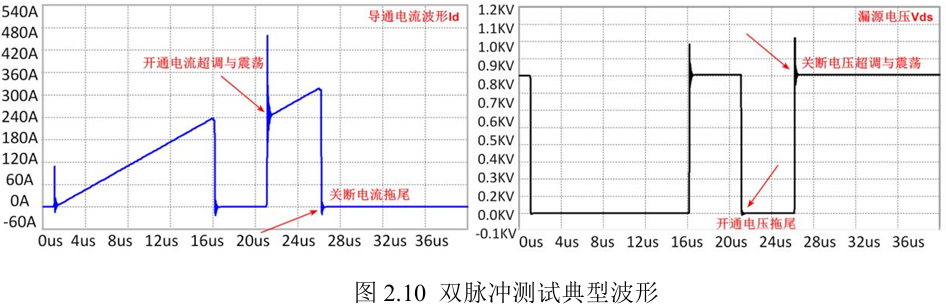
双脉冲测试的大致流程包括:当第一个脉冲达到时,被测器件开通,通过电感的电流开始上升至目标值(由脉冲宽度与电感量决定),随后关闭器件,此时的电流通过续流二极管导通,可以得出器件关断的状态,用于观察关断尖峰电压与电流拖尾的现象。当第二个脉冲到达时,此时保持大电流状态,器件再次被开通,得到器件在大电流状态下的开通过程,可以用于计算开关损耗,反向恢复电流的振荡。如图2.10所示为双脉冲测试的典型波形。
2.5本章小结
本章详细且系统地探讨MOSFET的开关特性,深入剖析其在不同工作状态下的行为表现。同时,本章还全面介绍双脉冲测试的原理,包括其设计初衷、测试目的以及在实际应用中的重要性。此外,文中还将详细阐述双脉冲测试仿真平台的搭建过程,涵盖仿真软件的选择、电路模型的构建、参数设置等多个方面。通过对MOSFET开关特性和双脉冲测试原理及仿真的深入分析和建模,本章为后续对相关领域的深入研究奠定了坚实的理论基础,提供了必要的原理支撑和实践指导。
3优化型SiCMOSFETAGD电路设计
3.1引言
本章首先阐述SiCMOSFET目前存在的工程瓶颈,随后,系统分析驱动电阻、电容及寄生电感等关键参数对SiCMOSFET开关特性的影响机制,通过构建开关过程等效模型量化参数耦合关系。基于动态反馈控制原理,提出一种优化型有源栅极驱动电路设计方案,通过实时监测漏极电压变化率并动态调节驱动强度,结合源极电阻自适应调节策略,实现对开关暂态异常波形的有效抑制,为高性能航空电机驱动系统设计提供理论与技术支撑。
3.2SiCMOSFET开关过程中存在的问题
SiCMOSFET在开关过程中,由于其开关速度快的特点,相对于传统IGBT开关频率在10KHz左右,SiCMOSFET的开关频率可以到达20KHz甚至更高,超高的开关速度同时也导致了过程中瞬时dv/dt以及di/dt的值非常大,产生电压电流的超调与振荡。
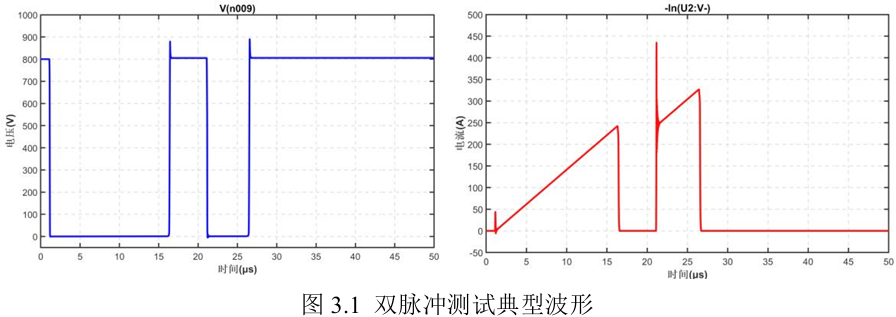
如图3.1双脉冲常见的开关波形所示,其中Vdc以800V为例,超调最高可达到1020V,且会产生400ns的电压振荡,续流的电流以245A左右为例,仿真出现的电流瞬间超调值会达到470A左右,在高速的开关过程中,对器件的影响极大,极容易因为大电压造成雪崩击穿,因为大电流而导致引发desate保护。
3.3各个参数对MOSFET开关特性的影响
为了提高MOSFET的稳定性,本章节对影响因素进行了分析,并且通过仿真直观得出了各个因素的具体影响。
3.3.1电压电流超调产生原因推导
在MOSFET开通过程中,对于典型的全桥而言,一般会在高压大电流环境下工作,桥臂开关过程中,以下桥臂为例,开通时,为上桥臂的关断过程,上桥臂二极管极性反转,积累的电荷全部累加到另一桥臂上,此时会在Id上产生一个大的电流超调,如图3.2是此时的电流方向。
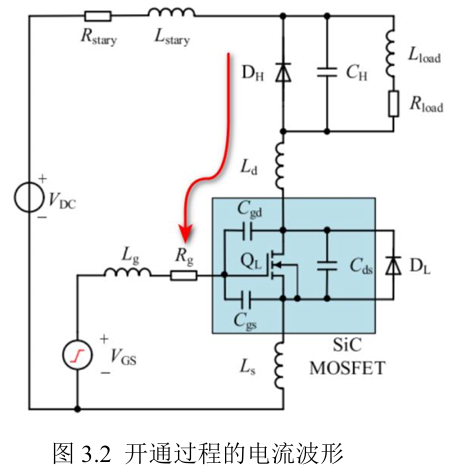
超调产生的原因从公式上可以进行拆解,如图3.3所示为开通过程中的电流波形
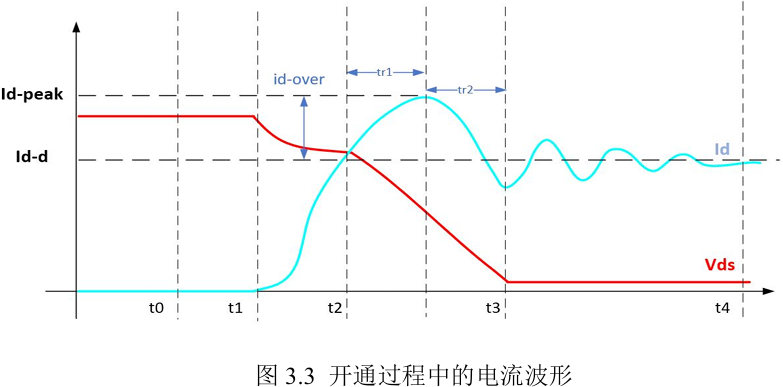
首先需要计算出二极管极性反转后,产生的电流大小以及其影响因素。先将电流第一次达到Id-d时到第一次到达最高点的时间定义为tr1,将最高点回到Id-d的时间定义为tr2,此时可以计算出:

其中Id-over表示超调部分电流,此时可以通过计算得出反向电荷Qr:
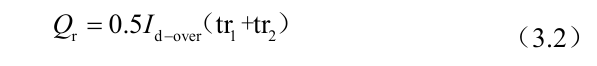
实际情况中,tr2远远小于tr1,可以得出:
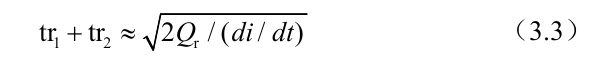
此时可以写出超调部分的电流表达式:

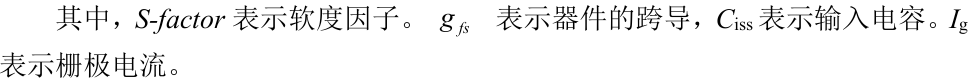
而与开通情况相反的,在关断时,由于寄生电容的存在,Vdc会出现比较严重的超调电压,如图3.4所示。可以将关断过程中产生的电压超调分解为两个部分,一部分为由寄生电感在关断过程中产生的压降,另一部分为回路中的杂散电阻产生的压降。相比于开通过程,关断过程的电压计算简便很多,可以表示为:

至此,对SiCMOSFET的开通关断过程中的问题已经阐述完毕。

3.3.2开关电阻Ron对开关特性的影响
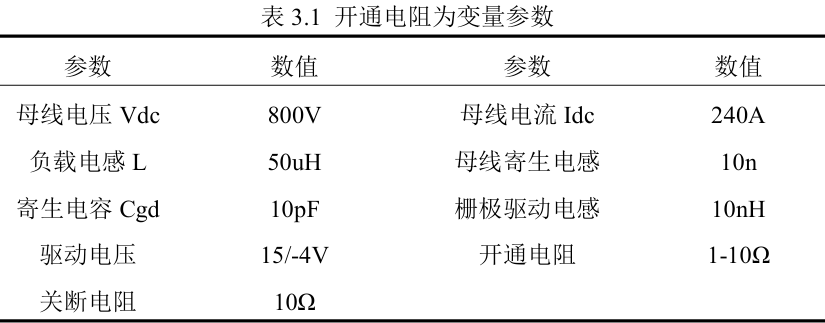
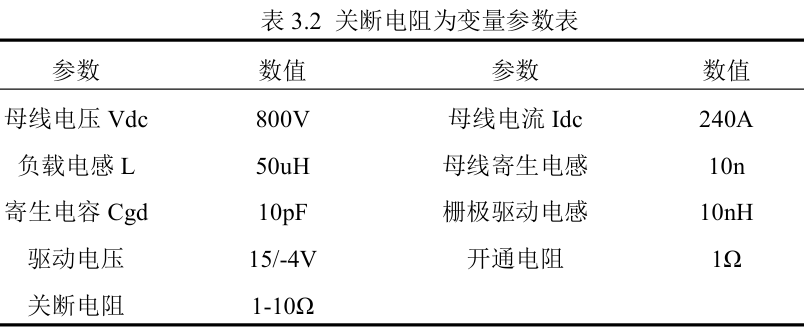
一般情况下,调节SiCMOSFET的驱动特性,最常规且简单的方法就是从开关电阻Ron入手。为了更好地调节开通关断的特性,一般情况下会设计开通与关断两个分开的路径,理想情况下两路信号应该是互补的。本文仿真了在不同开通关断电阻的条件下,Vdc与Id的波形对比,本文的所有仿真均选择CREE的CAB450M12XM3模块,且开通与关断的波形的实验条件均匀母线Vdc=800,导通时的Id电流为240A左右,具体仿真条件如下表:
仿真结果:
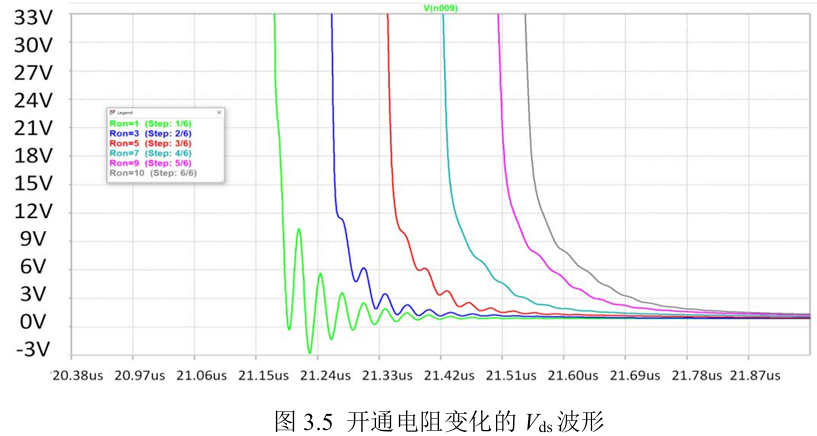

如图3.6,图3.7所示分别为在不同开通电阻情况下,SiCMOSFET的开通电压与电流波形,明显可以看出,在开通电阻不断加大的情况下,虽然一定程度上逐渐解决了关断电压的振荡以及电流的超调,但是随着开通电阻的增大,关断速度逐渐变慢,SiCMOSFET的快速性被弱化,且过慢的关断速度,需要更长的死区,增大了运行风险。
在对关断电阻进行分析,具体参数如下
仿真结果:
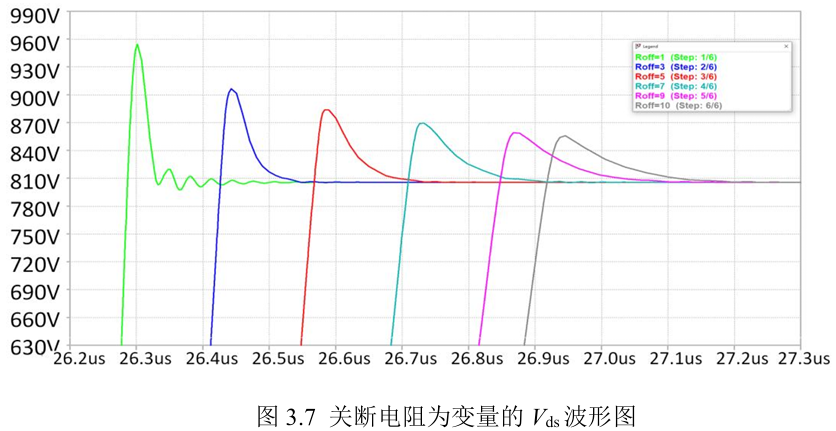

如图3.7,图3.8所示,分别不同关断电阻的情况下,SiCMOSFET的关断波形。从关断电压可以看出,不仅可以大幅减少关断瞬间的超调,也可有效抑制电压的振荡,同理,电流也在一定程度上的减小了振荡。经过开通关断电阻的对比,修改驱动电阻作为日常使用最多的方法,能够有效地优化SiCMOSFET的开通关断的电压电流波形,但是都有一个滞后的过程,使得开关损耗大大增加,同时也会带来更高的风险。根据设计经验,为便于观察结果,后续的开通关断电阻将设计为4.7Ω。
3.3.3寄生电容对开关特性的影响
在本章中,将对寄生电容对开关特性的影响进行仿真实验,主要针对器件本身内部存在的寄生电容进行分析。因为本次双脉冲测试采用的是两个MOSFET设计,因此从两个方面展开进行分析,首先以待测MOSFET的寄生电容为变量进行仿真,具体测试参数如下:


在以辅测的MOSFET的寄生电容为变量进行分析,具体仿真参数如下:

仿真结果如下:

由上述仿真可以发现,不同于前文,寄生电容对中间点的相电流的影响相对较为明显,且辅测器件带来的影响比被测器件本身带有的寄生电容影响更明显,两者的影响差距大约在6%左右,被测器件寄生电容在当前条件下对相电流影响大约为10.6%,串扰带来的影响大约为16%,这是开关过程中带入的电流尖峰,反映在运行过程中就转变为电流谐波,大大降低了电机控制器的效率,轻微情况下会导致整个系统发热,严重情况可能在加速过程中导致瞬间电流超调一下子触发模块的退保和保护,导致系统停机。
3.3.4寄生电感L对开关特性的影响
寄生电感一般会存在电回路的各个位置,本文主要研究的寄生电感来源于三个方面:母线电压的寄生电感,栅极驱动的寄生电感,以及漏极寄生电感。首先对母线电感进行研究,具体仿真条件如下:

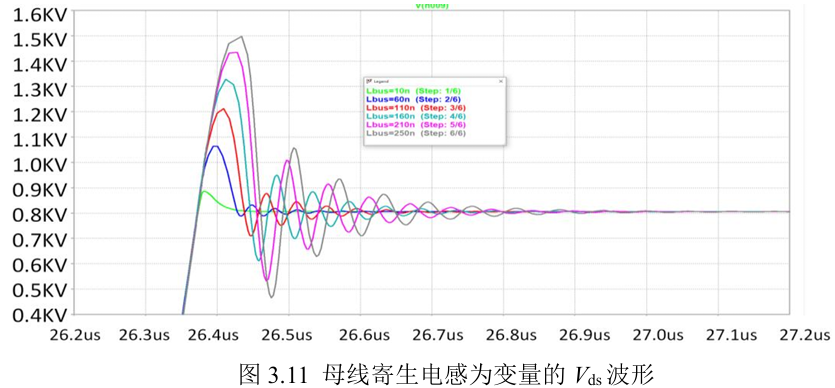
明显的,母线的寄生电感对驱动开关过程有很严重的影响,而这些干扰往往来源于一些外部硬件干扰,如母线为长直线,离MOSFET过远,不同接地点的电位差,外部金属器件的耦合等,相对来说不可控性更加强。

同理,在对驱动电路的栅极驱动的寄生电感进行仿真分析,首先针对双脉冲测试的器件是一个半桥模块,首先令被测器件的栅极电感为变量进行仿真。具体参数如表3.6所示。

继续针对辅测SiCMOSFET的栅极电感进行仿真,具体参数如下:
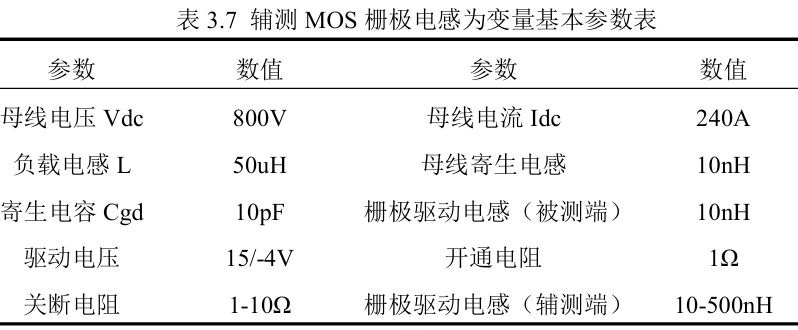
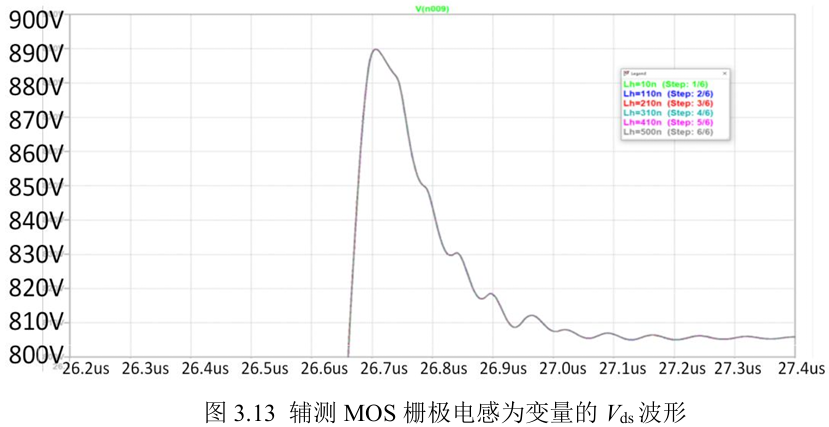
可以看出,虽然栅极输入电感对最终的开关波形的超调没有明显的影响,对于超调来说变化基本保持在1%以内,但是,由于对驱动信号会有一定的滞后影响,这样不仅会降低整个系统的损耗,也会因为死区带来的问题,导致电流的谐波增大,系统的可靠性将会大大降低。
综合本文所表述,各个参数的影响具体可以总结为以下表格:

如上述表格所示,一般情况下,在运行过程中比较注重的点包括:运行效率,温升,电压稳定性,电流稳定性,可以看出,当增大开通电阻时,开通过程中的电压变化率与电流变化率就会大大提高,且开通过程的损耗也会提升,而对于关断电阻来说,增大关断电阻,虽然一定程度上可以降低关断过程中电压变化率与电流变化率,但是由于降低关断速度,会导致损耗增大;Cgd与L作为主要的串扰因素,基本上对回路中的电压电流都会产生比较明显的影响且会衍生出很多问题。可以看出,很多结果是一个相悖的结论,如需要降低开关过程中的超调,若是增大关断电阻,那么就会降低关断速度因为导致效率降低,目前大部分SiCMOSFET驱动器的效率一般在98%甚至99%,而若是增大关断电阻,可能会降低至96%甚至更低。
3.3.5优化型有源栅极驱动设计
针对上述SiCMOSFET使用传统CGD时存在的一些缺陷,本文提出了一种带优化型有源栅极驱动电路,能够有效抑制开通关断过程中的电压电流的超调与振荡,并且能有效保护模块短路问题,不仅提高了可靠性,也提高了器件的安全性。

首先根据SiCMOSFET功率模块在开通过程中,以半桥为例。
t0~t1开通延时阶段,此时可以把驱动电路简单地理解为Ciss(输入电容)与Rg(栅极电阻)的RC充电电路,漏极电流从零开始增大。此时电流大小可以表示为:
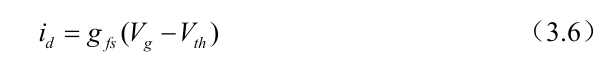
t1~t2阶段,换相时,由于另一半管关断时,续流二极管会产生反向电流,流入另一半管,此时Id就会在这股电流的影响下,产生一个超调与振荡。此时的漏极电流可以表示为:

其中,irrmax为电流超调值,tr1为电流上升的时间,gfs为SiCMOSFET的跨导,Qrr为反向电荷,S为快速性因子,tr1与tr2分别表示电流在t1~t2过程(超调过程)中的上升时间和下降时间。did/dt的大小可以表示为:
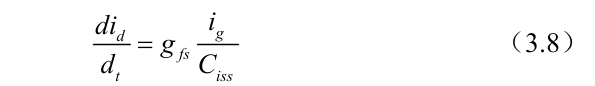
可以看出,影响电流超调的主要因素包括ig,Ciss以及Ron。Ron增大可以有效减小超调现象,但是相应地提高了损耗,降低了效率。因此可以采用调节ig的大小,来达到调节超调的目的。本设计加入的栅极注入电路的目的就是为了调节ig的大小。
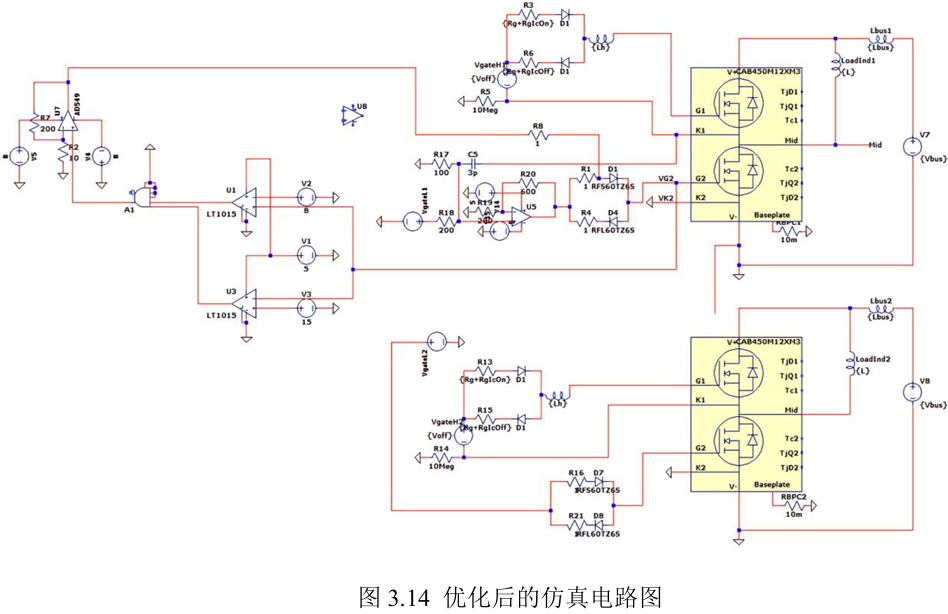
本设计在CGD电路基础上,从栅极引出一条电压采集电路,使用两个比较器LT1015并且设置上下限电压,本工况仿真设置8V与15V,经过比较器后,使用一个与门将两个比较器的输出相连,与门正向输出连接一个放大器AD549,变比电阻R7=200Ω与R2=50Ω,放大器的输出接入与Ron相同大小的1Ω电阻,与开通阶段的栅极相连。在该阶段中,由于Vg达到栅极注入电路的比较电压,当Vg达到设定的最大值与最小值之间时,与门开通,此时加入适合的电阻注入栅极,同理于并联一个栅极电阻,增大电阻,此时ig减小,可以有效地抑制开通过程中的电流超调。如下图所示为CGD与优化后的AGD对比电路仿真。
由图3.15可以明显地看到,传统的CGD在基准电流240A的情况下,会产生85A左右的超调,经过本设计优化后的AGD电路,明显减少了超调,大概在45A左右,超调约降低了47%,震荡幅度明显减小,震荡时间从0.4us减少到0.15us左右,显然,经过优化的AGD电路大大提高了MOSFET开通过程的电流超调于震荡。

t2~t3为米勒平台阶段,此时漏极电流经过超调达到稳定状态,漏源电压逐渐下降至0。
t3~t4阶段,SiCMOSFET达到稳定开通状态。栅极注入电路从栅极采样电压,通过比较器LT1015进行比较,当电压达到设定触发电压范围,与门接通,连接放大器,并入电阻,来控制ig的大小。进入关断阶段时,由于Vcc下降至0,此时栅极电压采样在比较器设定的范围外,栅极采样电路不工作,不产生影响,此时工作原理同CGD。
t4~t5阶段为关断延时阶段。该阶段,PWM输入信号已经降为0,但是由于Ciss输入电容的存在,通过Rg栅极电阻,Lg,Ls等电感放电,Vgs下降,直至下降到米勒电压,具体可以表示为:
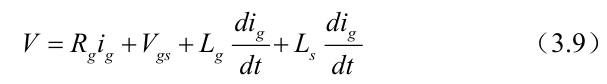
其中,Rg代表栅极电阻,ig表示此时的电流,Lg,Ls分别表示寄生电感。t5~t6阶段,当Vgs达到米勒平台电压并且不再变化时,此时漏源电压开始快速上升,漏源电流不变,MOSFET实现了从线性区到饱和区的过程。此时,由于过大的电流变化,即di/dt,寄生电感会产生一个很大的压降,导致漏源电压在到达Vdc时会产生一个很大的Vos,可能会导致器件过压,具体可以表示为:
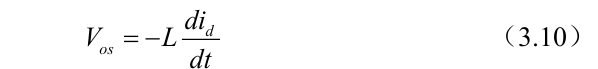
其中,L是整个回路的电感总和。

同时,由于寄生器件的存在,超调产生的同时还会有振荡产生,具体可以表达为:
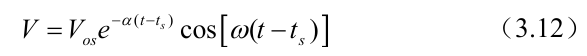
其中Vos表示电压的超调量,α与ω表达式如下:
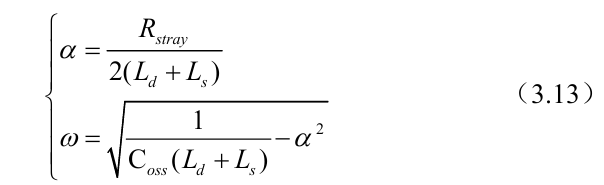
其中,Ld和Ls分别表示源极和漏极寄生电感,Coss表示输入电容。通过超调与振荡的式子,都可以明显地看出,所有变化都与dv/dt有明显的相关性。因此,本设计加入了一种基于漏极采样的dv/dt电压变化率的闭环栅极电压控制电路,具体工作原理:
(1)采集dv/dt的信号:
从桥臂的漏极引出一个dv/dt采集电路,使用高压电容C,容值为3pf,与电阻R17,阻值为100Ω,串联组成一个dv/dt采样电路。从采样的RC中间,引出一路,与原本驱动电压进行并联,并接上并联电阻R18=200Ω,然后与设定电压进行比较,反馈电压可以表示为:
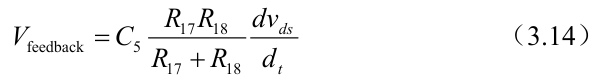
(2)与设定值Von进行比较,相应改变驱动电压。
(3)经过运算放大器AD549进行放大。
(4)通过一个推挽电路,提高驱动能力。
电路形成一个闭环回路,下面对闭环电压变化率进行稳定性分析。
(1)令运放的传递函数为Gop(s)=P
(2)检测电路的传递函数为:
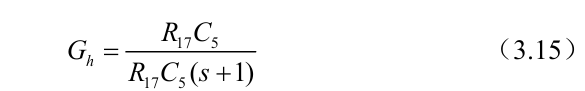
(3)将MOSFET的驱动电路简化为一个RCL电路,并得出Vds/Vgs的传递函数Gv。
(4)得出传递函数为:

MOSFET关断阶段,对漏极电压进行采集,通过采集得到dVds/dt将其与设定的电压进行比较,当采集到的电压大于设定电压时,通过比较器会将电压下降,当采集到的电压小于设定电压时,则会抬升电压。关断时,由于电压变化率非常大,采集到的电压也非常大,系统将自适应进行降低门极电压,用来抑制寄生电感产生的超调电压,振荡部分可以由公式看出Vos为主要影响因素,其他因素都是外部或者内部的不易控因素。
t6~t7阶段,电流开始下降,负载电流下降,此时Vgs继续下降,直至下降到阈值电压,SiCMOSFET关断,漏极电流降至0。
t7~t8阶段,MOSFET完全关断。
SiCMOSFET短路故障一般包括两种类型,一种是过流故障,另一种是短路故障。其中,过流故障一般为额定电流的1.5倍左右,相对来说,对于保护的响应速度要求并没有那么高,可以短时间运行。然而当发生短路故障时,此时由于回路的电阻非常小,此时的电流可能一瞬间是额定电流的10倍或以上,可能导致产生大量热而使器件故障或者直接被高压击穿。短路故障一般可以分为开关短路(如桥臂直通)与负载短路(如负载相间短路)SiCMOSFET的短路检测方法,退饱和检测的原理与实现容易实现。当MOSFET导通时,会产生一个较小的压降,当发生短路时,电压会升高并且退出饱和区并超过所设定的值,检测到短路故障。
但是,由于SiCMOSFET具有更低的导通电阻,因此退饱和存在误触发的可能性,所以需要设置一个检测盲区。但是在发生短路时,检测盲区的时间,已经足够让模块生成非常大的电流,导致器件损坏。因此,本设计采用退饱和与源极di/dt检测的复合型保护。其原理是在MOSFET的源极上一般会有寄生电感L的存在,可以通过寄生电感得出电流变化率,再经过比较器设计比较电压,进行短路保护。将di/dt与退饱和电路相结合,用或门进行连接,退饱和主要负责负载短路,可设计较高的检测盲区,并且可设计较高的阈值电压。di/dt主要用于开关短路保护,设置一个较高阈值,来避免误触发。
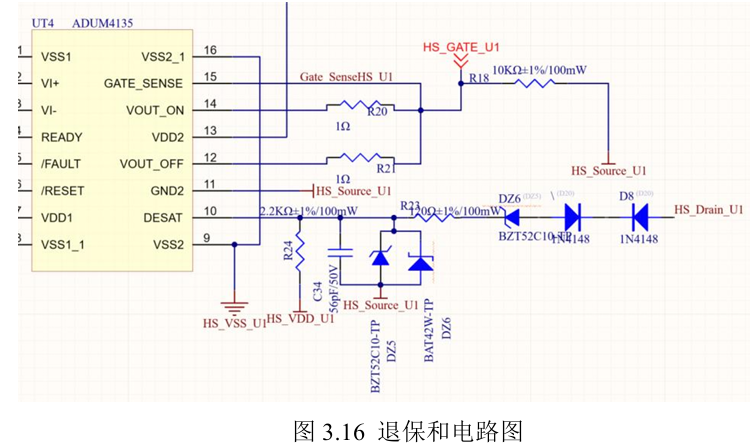
具体的,退饱和电路采用多个二极管与一个齐纳二极管设计,用于检测漏极电压。如图3.15所示为驱动部分的退保和保护电路,主要原理是从MOSFET漏极引出一路,串联多个二极管与一个可拆卸齐纳二极管(用于调整触发电压),将此路与一个小MOSFET并联并且接入低压电,MOSFET给予与栅极驱动信号相反的PWM信号,保证在SiCMOSFET关断时,小MOSFET处于开通状态,使得退饱和电路处于被屏蔽状态。当SiCMOSFET开通时,退饱和电路正常工作,并且当漏极电压小于串联二极管另一端电压时,检测端电压处于被二极管钳位的状态,具体检测电压计算公式为:

其中,Ron与Ion分别代表开通时的电阻与电流,也可以用SiCMOSFET本身给出的导通电压进行计算Vz表示每个二极管的电压,Vf表示齐纳二极管电压。当Vds逐渐增大时,使得Vr达到给定电压时,退饱和触发。
3.4本章小结
本章对SiCMOSFET的开关过程进行详细的分析,首先从公式和原理上配合开关过程的曲线进行了分析,得出了影响开关特性的主要因素。除此之外,针对影响因素在LTspice中,设置变量,在一定范围内进行步进递增仿真,得出各项参数对开关特性影响是正相关还是负相关。最后提出一种优化型的栅极驱动电路,解释了具体的工作过程,加入了一个可调的退保和保护。至此为止,理论上的内容基本得以实现,后文将对驱动器进行具体设计。
本章综合运用理论建模与LTspice仿真,基于电路构建SiCMOSFET双脉冲测试模型,结合波形曲线解析瞬态行为,明确寄生参数、驱动电压等关键影响因素;采用单因素变量法梯度扫描,量化各参数与开关特性的定量关系;针对特性优化需求,提出含动态栅压调节与可调退饱和保护的新型栅极驱动电路拓扑,经理论推导与仿真验证其有效性。进一步基于该理论设计实际驱动电路,通过引入优化型有源栅极驱动方案,有效抑制SiCMOSFET开通关断过程中的电压、电流超调与振荡,同时实现模块短路故障的快速保护,显著提升器件运行可靠性与安全性,为后续驱动电路工程化应用提供理论与实践支撑。
4电机控制算法与驱动器硬件设计
4.1引言
在前序三章研究中,已基于电路理论,通过系统的理论建模与LTspice仿真分析,深入探讨SiCMOSFET开关特性的关键影响因素,并验证了优化型栅极驱动电路拓扑的有效性。本章节在此理论与仿真成果基础上,聚焦航空电机驱动器的工程化设计与实现。针对70kW级航空电机驱动需求,构建以TI主控芯片TMS320F28377D为核心的控制器系统,其架构涵盖上位机、驱动器控制单元与驱动单元三大模块。其中,控制单元集成低压电源、主控电路、多类型采样电路、PWM逻辑处理模块、CAN通讯电路及旋变解码电路;驱动单元包含驱动电路、辅助电源、NTC采样电路、逻辑信号处理模块与过流保护电路,各模块协同实现高性能驱动控制。
本章研究内容主要分为两大板块:硬件设计上,完成主控电路、低压电源、采样电路等关键模块的设计与选型,保障系统稳定运行;控制算法上,在传统三闭环控制基础上,于位置环引入级联ADRC算法实现无感控制,提升电机动态性能与鲁棒性,为航空电机驱动器的高性能应用提供支撑。

4.2驱动器硬件设计
4.2.1主控板电路设计
本控制机器的主控电路以TMS320F28337D为核心,相比于较为入门的28335,本主控芯片具有双核200MHzCPU,且具有更大的内存,外设接口丰富,附带4路ADC同步采样,4路SCI以及最多的24路PWM输出,满足本次设计需求。
4.2.2低压电源设计
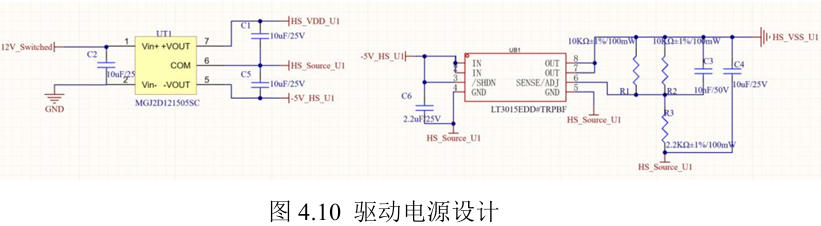
对于低压模块设计,首先需要各个电路模块所需的供电电压以及需要该电源的输出能力是否能达到该模块所需的功率。考虑到使用环境为电动航空领域,本控制器低压部分选择24V直流供电,具体电路如图4.2所示,为了板载获得稳定,采用TDK20-24S24WH来进行电源转换获取稳定的24V供电,电压单芯片输出最大电流为5A,最高频率为500kHz,满足设计需求且冗余量足。

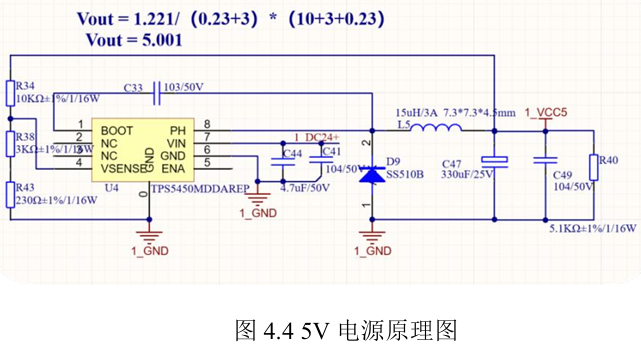
以24V电压为基础,由于设计的驱动电压为15V与-4V,因此需要对驱动板进行12V供电,除此之外还需要分别对各部分芯片供电,因此还需额外设计5V,3.3V以及1.2V的DC-DC电路。如下图4.3,4.4,4.5所示,为了保证输出能力,分别对12V与5V的供电进行独立设计,而对相对来说输出要求较低的3.3V与1.2V使用了单个TPS5386进行供电,芯片单通道输出3A,最高频率为600kHz,满足设计需求。


4.2.3采样信号设计
4.2.3.1电流采样电路
本驱动器的电流传感器采用LEM的电压型霍尔电流传感器,具体型号为HC5FW500-S/SP1,由于本次驱动的电机为额定功率70kW,电压为550V~800V,由于电动航空飞机在起飞状态的功率大概需要在额定巡航功率的1.5倍左右,因此计算时大概需要考虑110kW左右的峰值功率,以最低电压550V为例,峰值情况下的直流端电压约为220A左右,在考虑安全裕量1.5倍的情况下,此时的线电流最大值大概在460A左右,因此选用500A电流传感器符合设计要求。该电流传感器可以将-500A~500A的电流信号,转换为以2.5V为一个偏置的0~5V信号,由于MCU的输入信号一般允许为0~3.3V,因此除了电流传感器的电路外,还需要额外增加一个电平转换芯片。具体如图4.6所示,通过AD8694的三个通道,将三站电流控制到0~2.5V范围内,且为了提高可靠性,在电路增设一个3V的电压保护,保证MCU的稳定工作,与MCU的内部上拉电路形成了双重保护。

4.2.3.2电压采集电路
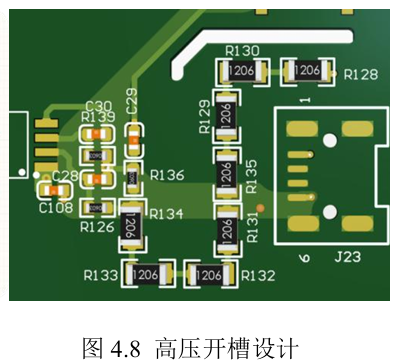
由于本次设计的是采用的最高800V的驱动器,因此需要进行母线电压采样,来保证使用过程中的安全,同时便于程序设计中进行欠压保护,仿真运行过程中因为掉电压导致电流激增损坏功率器件,因此电压采集必不可少。为保证高低压的隔离,采用TI的AMC1211AQDWVQ1的光耦隔离芯片进行信号采集。具体电路如图4.7所示,使用多个210K电阻进行分压,且严格进行高低压地隔离,使用一个独立的隔离电源为隔离芯片供电。同时为了保证安全性,在PCB中进行挖槽设计,防止高压信号对采集信号的干扰,如图4.8所示。

4.2.4旋变电路设计
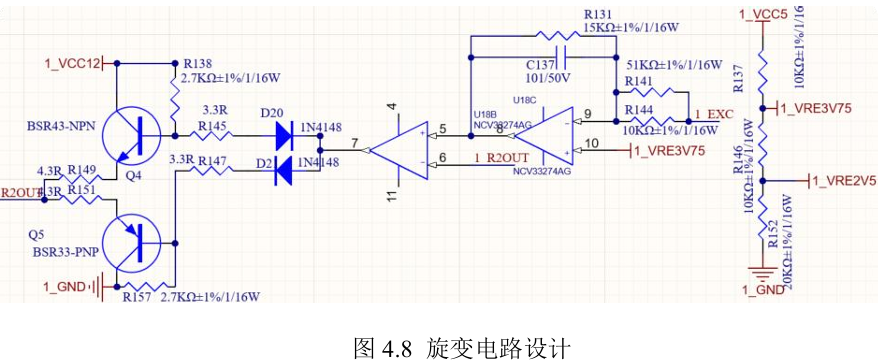
本驱动器在大部分情况下将会使用无感进行控制,为保证稳定性,本驱动器依旧保留了有感部分电路。本控制器采用目前使用广泛的解码芯片AD2S1210,其最大跟踪速率可以达到3125rps,分辨率最高可以达到16位,目前选用EP版本,最高耐温可达到160℃,符合航空驱动器恶劣的工作环境要求。为了保证信号的准确性与抗干扰能力,不仅对差分信号进行简单滤波处理,对信号进行了一个2.5V的偏置处理,增加其抗干扰能力。具体设计图如下:

4.2.5驱动电路设计
4.2.5.1驱动芯片的选择
由前文可知,本驱动器驱动的电机最高的直流端电流约为220A左右,为保持2倍左右的安全裕量,本次设计的SiCMOSFET采用CREE的CAB450M12XM3,针对该模块,本次驱动芯片选择的是亚德诺的车规级芯片ADUM4135,带有共模瞬态抗干扰能力,退保和保护等功能,与电动航空的恶劣环境相适应。


4.2.5.2驱动电阻的确认
驱动电阻的选择对于一个驱动电路来说极为重要,正确地选取驱动电阻能够让系统具有更高的效率。由前文的分析可以知道,当驱动电阻增大时,由于寄生电容的存在,对电容的充电速度会减慢,使得开关速度减慢,大大增加了开关损耗,降低了效率,但是也会在一定程度上降低电压变化率与电流变化率,减小串扰的影响。一般情况下,驱动电阻的选择需要满足下式:
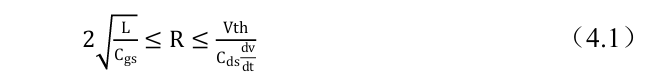
其中L为回路中的寄生电感,由于回路中的寄生参数不易测量,使用模块规格书上的数值进行计算,并且在一定程度上设计裕量,最终结合经验,开通电阻选取为2欧姆,通常的,为了降低电压的损耗,一般会选择一定程度上减慢关断速度,所以关断电阻选用4.7欧姆。
4.2.5.3驱动电源的选择
驱动芯片的驱动电源十分重要,一般要从电压稳定性,电流输出能力,响应速度以及抗干扰能力这几方面考虑。由于驱动芯片中的READY芯片会对电源进行检测且灵敏度极高,一旦电压不稳将会导致READY信号报错,瞬间使驱动芯片停止工作。针对SiCMOSFET超快的开关速度,为了防止驱动电压的误导通,所以选择负压启动,以15/-4为驱动电压,保证系统的可靠性。除此之外,在早一代驱动板设计过程中,就遇到过类似的问题。一代驱动板电源设计为了节省空间,开通电源采用独立供电,关断电源采用三相使用同一个电源设计,导致在跑功率过程中出现在大电流环境中,无法提供稳定电压而使得驱动芯片频频报错,因此本次设计采用三相共6个电源独立供电,保证电源模块的稳定性。同时,为了能够使SiCMOFET的快速性得到充分的发挥,在保证稳定的电压的同时,必须让开关电源模块具有足够强的输出能力,要求电源模块具有足够的峰值输出电流来满足SICMOSFET的高开关速度需求。此外,所选的电源模块必须是隔离的,驱动部分的串扰是十分严重的,若是将高压测的串扰影响带入低压信号端的GND内,所有信号将会遇到严重的干扰导致系统无法正常运行。
本次设计选用的驱动电源芯片使用Murata的MGJ2D121505SC搭配LT3015稳压器搭配使用,实现了12V输入,15/-4的隔离稳压输出,具体方案如图4.10所示,该方案具备出色的输出能力,并确保电压稳定输出。
4.2.6吸收电容的设计
前文中已经提到,母线部分的寄生参数对整个SiCMOSFET工作过程中的影响特别显著,且在开关过程中,会瞬间抬升电压和释放电流,尤其是开关频率处的因此需要增加电容来进行滤波,稳定直流母线电压。同时,母线电容还能起到储能作用,在突发情况下进行能量支持。
母线电容的数量以及规格不能随意选择,假设驱动器输出的最大功率为P,电路为三相全桥,可以认为在一个开关周期内,母线所提供的能量为:W=P/(2f),f为SiCMOSFET开关频率,电容器一个开关周期内释放的能量为:
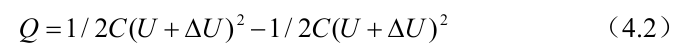
U:直流母线电压;极端情况下:Q=W;进一步计算可得:

其中直流母线电压的脉动率为5%,即纹波电压值:ΔU=U×2.5%。综上可得:

上述计算是建立在最极端的情况下,实际应用中一般认为SiCMOSFET开关导通的时候,母线电容提供W/2的能量,即由Q=W/2;综合前面计算公式可得:

通过计算得到控制器在f=20khz,U=800V,P=90kW下,Cmax=140uf,Cmin=70uf。因此选择电容容值不得小于Cmin;
纹波电流可以表示为:

其中,Ic为流过直流母线电容的纹波电流,Io.rms为相电流有效值,m为调制比;当∅=0.9,m≈0.9时,可得到直流母线电容纹波电流的最大有效值:Ic=0.56*Io.rms,通过以上分析可以得出,控制器的直流母线电容的纹波电流大小正常来时不大会大于0.56倍的相电流有效值,则根据技术要求,控制器最大功率为108kW时,电流为220Arms,则需要的电容纹波电流最大为Ic=192*0.56≈123A。
因此本控制器使用电容的型号为:D3D1X206KF02382。单个容值20uF,耐压900V,电流为14.4A,共用10个电容,电容总值为200uF,电流为144A,符合安全要求。
4.2.7功率模块电路设计
4.2.7.1功率主电路介绍

两电平基本工作方式为180度导电,即每个桥臂导电角度为180度,同一相(即同一桥)上下两个臂交替导电,各相开始导电的角度依次相差120度。在任一瞬间,将有三个桥臂同时导通,每次换流都是在同一相上下两个桥臂之间进行,因此也称为纵向换流。两电平较三电平功率器件不用串联更多的功率器件,因此功率器件数量变小,体积变小,成本低;两电平较三电平拓扑结构简单,控制逻辑简单可靠。
4.2.7.2功率模块选型
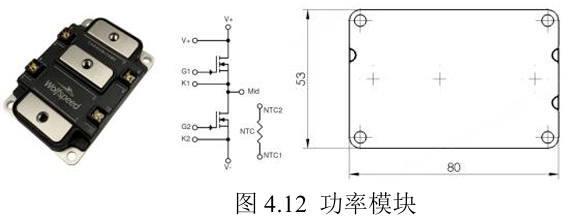
综合控制器直流输入电压最高为800Vdc,额定650Vdc以及航空应用体积空间要求,本次设计采用CREEWOLFSPEEDEAB450M12XM3半桥模块,详细设计过程中需要对直流回路的杂散电感特别注意,确保模块两端电压在该模块耐压范围内(1200V)(注:耐压为1700V模块体积大1.5倍)。
控制器输出额定电流为158Arms,输出峰值电流232Arms。按照保守设计选择功率器件的额定电流>220Arms*2,即模块最大电流可为440Arms,为保证器件足够安全,选择最大电流450Arms的功率器件。
综合考虑,选择CREEWOLFSPEEDCAB450M12XM3SiC车规级模块为本次设计的功率模块,如图4.12所示。
4.2.7.3模块损耗计算
在功率模块工作过程中,主要的损耗来自MOSFET的损耗与DIODE的损耗,下表为损耗计算过程中所设计的参数:
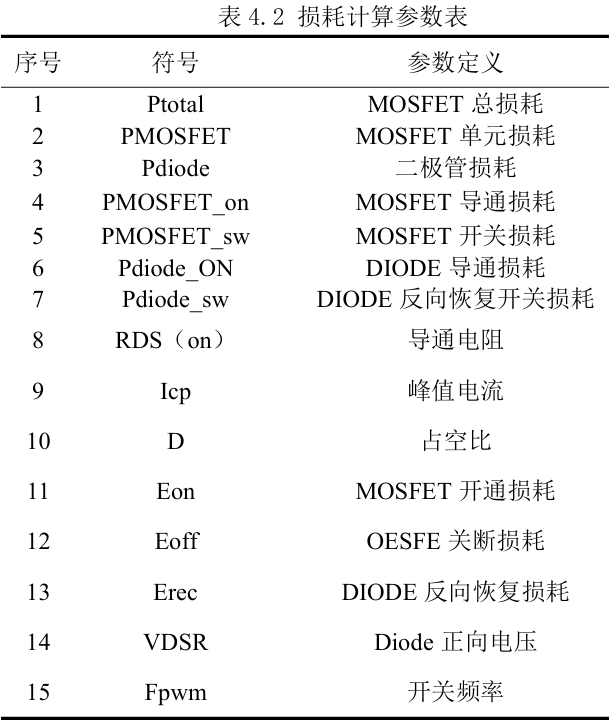
SiC功率模块的总损耗由MOSFET单元损耗和二极管损耗共同构成,即:

根据所选功率模块的手册,计算参数如下:
MOSFET通态电阻RDS(on):4.6mΩ
MOSFET开通损耗Eon:13mJ
MOSFET关断损耗Eoff:12.1mJ
Diode正向电压VDSR:4.7V
Diode反向恢复损耗Erec:1.1mJ
开关频率fsw:20kHz
相电流峰值Ion:311.08A(220*1.414)
MOSFET导通损耗:

MOSFET开关损耗:

MOSFET总损耗:

DIODE导通损耗:
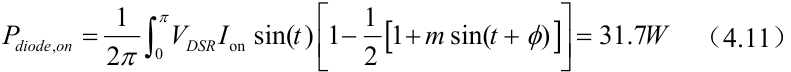
DIODE开关损耗:

DIODE总损耗:

SiC总损耗:
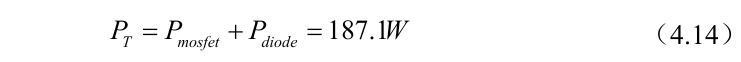
SiC功率模块总损耗:
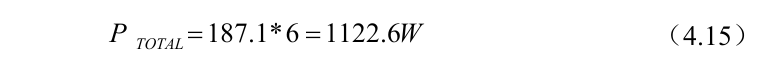
4.3电机控制设计
4.3.1引言
典型永磁同步电机驱动控制系统如图4.12所示。电机相电流、直流母线电压、电机绕组温度和电机速度信号被采集并被控制器处理,然后驱动功率开关来相应地控制电机速度/扭矩。电机电流控制是内环,电机速度控制是外环。

4.3.2有感控制模型建立
在第二章中已经介绍了关于电机控制模型的相关内容,本章将对电机控制过程在MATLAB中进行仿真,并且详细介绍关于级联自适应抗干扰控制无感控制算法的应用。
首先,建立PMSM的数学模型,如D-Q轴上的电压方程如式(4.16)所示

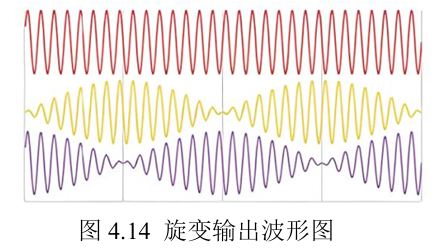
感应组件采用高精度的绕线式旋转变压器,如图4.13所示。该变压器包括两个激磁绕组R1和R2,以及正弦绕组S1-S3和余弦绕组S2-S4。特定的信号波形如图4.14所示。利用变压器工作原理,旋转激磁产生的反馈电压可以数学表达式为:
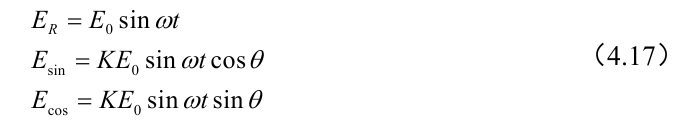
ER,Esin和Ecos分别是激励电压,正弦反馈电压,余弦反馈电压。θ是机械电机角度.K电机旋变变比,一般情况下使用的绕线式旋变K取0.5。

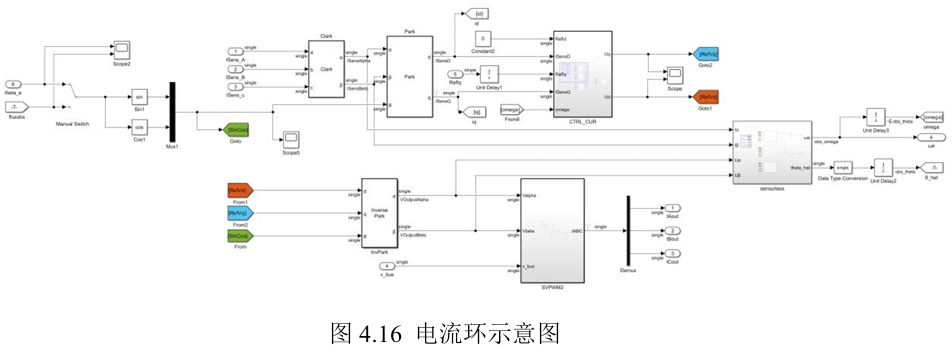
在仿真过程中,使用MATLAB将得出的电机位置信号直接反馈到控制系统当中,可以当成有感控制的过程。具体仿真如图4.15,4.16,4.17所示,仿真将整个控制过程分为三个部分:控制部分,电机驱动部分,螺旋桨负载部分(为了仿真电机带载能力,在本仿真中加入了一个螺旋桨负载模型)。由于具体的计算过程,坐标变换,SVPWM已经在第二章中详细阐述,此处不再详细解释。


有感部分仿真以650V电压,加入螺旋桨负载模型为条件,仿真结果如图所示:


4.3.3无感仿真模型建立
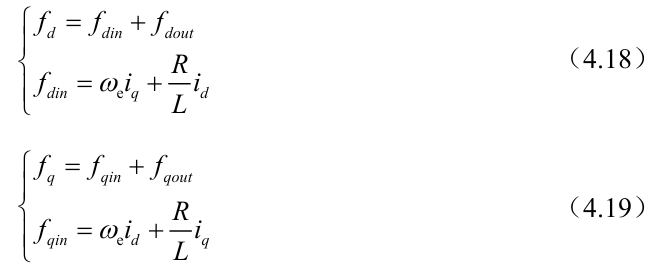
为了建立一个高可靠性的无传感器算法,提出了一种基于传统ADRC(自抗扰控制)基础上的复杂系数级联ADRC。首先,为了分析模型内的干扰,将干扰源分类,并将其划分为内部干扰和外部干扰。内部干扰主要归因于d-q轴之间的相互干扰以及运行过程中参数变化引起的干扰。干扰模型可以表示为:
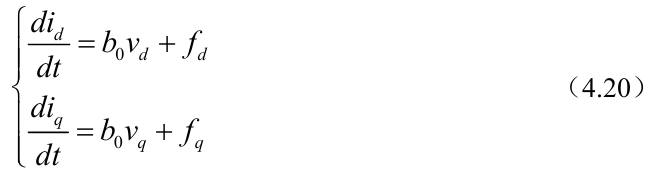
基于上述扰动公式,可以将电机建模公式重写如下:
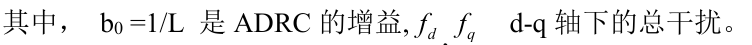
经典自抗扰控制(ADRC)在应用于现实场景时存在一个关键缺陷和显著的局限性。固有的带宽限制阻止了其抗干扰能力的充分利用。因此,本文介绍了一种级联ADRC方法,以构建一个更高效的扩展状态观测器(ESO),能够更精确地观测干扰。此外,为了扩展带宽,控制器集成了级联ESO之外的复杂系数。基于其鲁棒性和抗干扰能力,控制器估计干扰和适应电机参数变化的能力得到了显著增强。
首先,基于传统ESO构建一个级联的ESO,列出主要的ESO:

在主要ESO之上构建次级ESO:
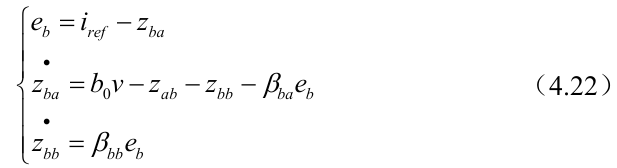

值得注意的是,传统的CESO通常选择使用主阶段的估计电流来计算次级阶段的次级误差。在本文中,直接使用反馈电流进行计算。仿真和实验表明,这种操作对估计精度的影响很小,但可以大大减少计算时间。如图4.22所示,这是CESO的理论框架图。

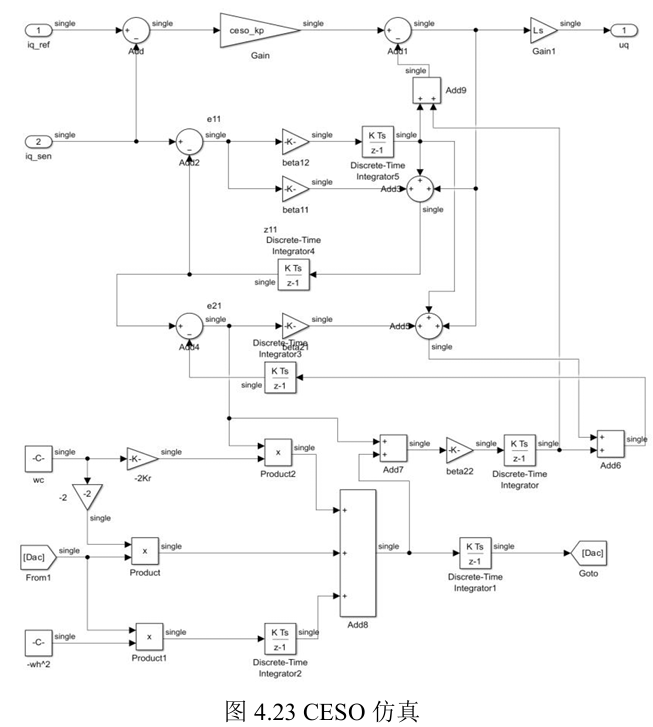
按照上述框架图,在MATLAB中搭建了CESO为基础的无感控制,将CESO插入电流环的计算当中,同时将角度反馈使用磁链观测器进行计算,具体仿真如图4.23,4.24所示:

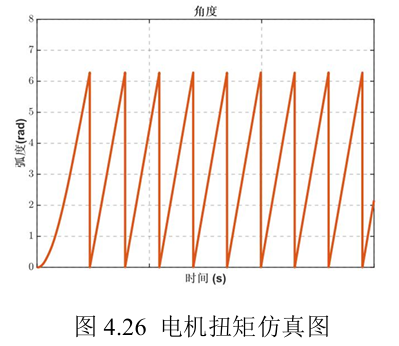
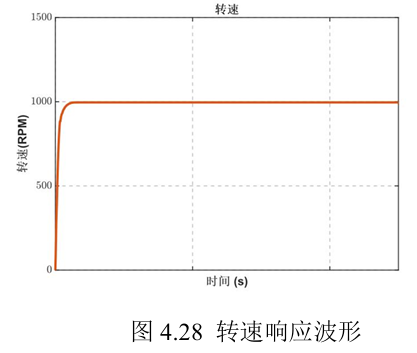
无感部分仿真使用650V环境下,1000rpm下带入螺旋桨负载进行仿真,具体仿真结果如下:


4.4本章小结
本章对驱动器的具体硬件进行了设计介绍,并且对各个电路模块的选择原因进行了简介,同时也进行了一些可靠性的计算;此外,还对电机控制模型进行了搭建,并且在有感模型的基础上,新加入了基于CESO的无感控制算法,并且进行了带载仿真。
5实验及结果分析
5.1引言
本章借用某公司现有壳体进行驱动器组装,搭配某公司70kW用于某eVTOL的电机进行调试。为保证控制器安全运行,首先需要对控制器进行功能性调试,具体步骤如下:
1.低压信号测试,包括各路电压输出,采样信号校准,输出信号调试。
2.低压开管测试,确保驱动正常工作。
3.低压V-F测试,低压低转速测试确保三相PWM正确生成。
4.低压有感切无感测试。
5.在确保环路闭环能稳定运行的情况下,按照功率需求进行高压空转测试与高压带载测试。
5.2低压测试
弱低压信号测试如图所示:


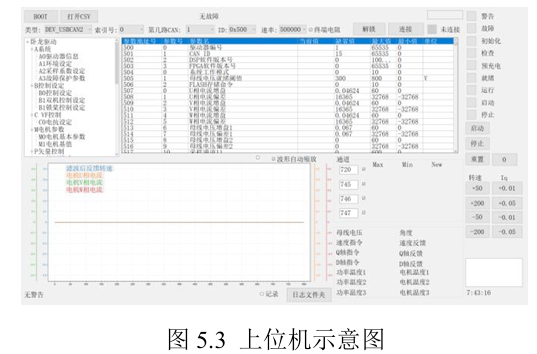
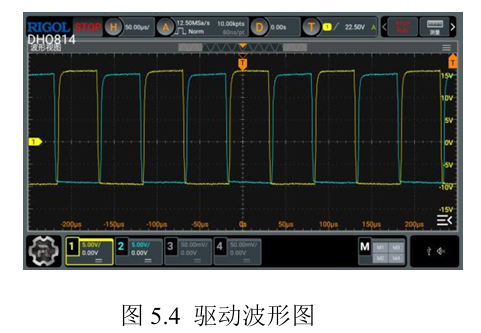

具体测得信号如下表所示:

5.3高压测试
5.3.1测试平台
被测电机具体参数如下表所示:

电机对拖试验台架包括直流电源柜、控制器、功率分析仪、温度巡检仪、被试电机、扭矩转速传感器、测功机。

5.3.2Vds开管测试
在确保了PWM波形的正确性后,上650V高压观测Vds波形是否符合使用要求。本次测试参数为:

测试结果:
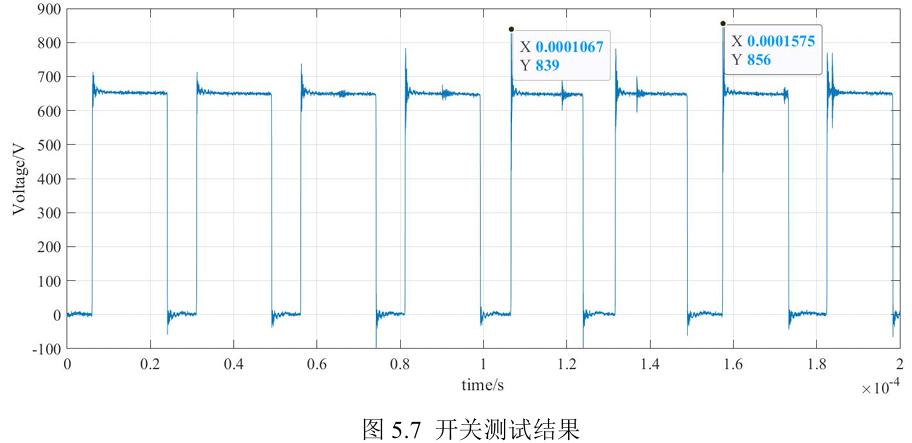
在650V状态下,Vds无异常,最高尖峰电压856V,且振荡保持在10us以内。
5.3.3空载测试
采用直流电源柜供电,设置母线电压为550VDC,控制器将电机拖至额定转速1950rpm、峰值转速2435rpm,采集空载电压、电流、功率等数据,结果如图5.8所示。由图可知额定转速下空载损耗为0.90kW,峰值转速下空载损耗为1.37kW。

不同转速下的空载损耗如表所示。

5.3.4带载测试
5.3.4.11950rpm@70kW(额定)
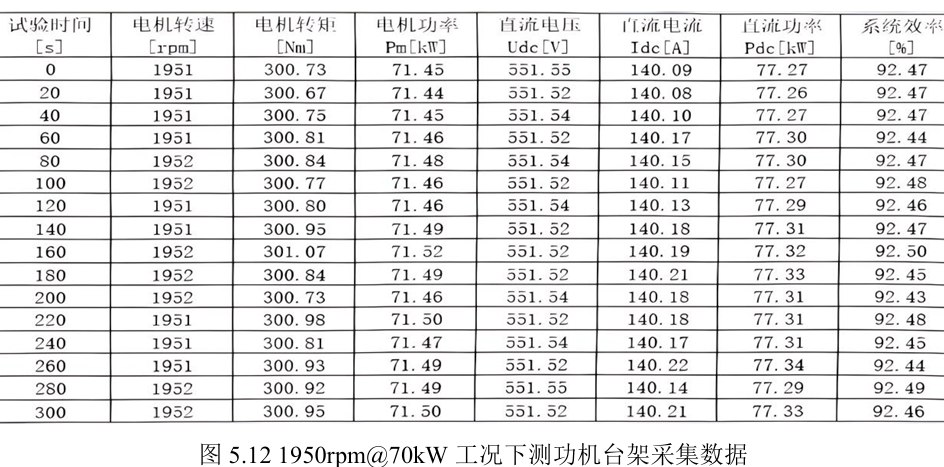
采用直流电源柜供电,设置母线电压为550VDC,对1950rpm@70kW工况进行温升测试,环境温度为30℃,测试结果如图5.9和5.10所示。由图可知,在该工况下运行5min后,绕组最高温度稳定在138℃,控制器最大温度为73℃,停止测试。测试稳态过程,如图5.11和5.12所示,电机相电流为161.68A,电机输入功率为75.69kW,电机输出功率为71.18kW,系统输入功率为77.27kW。经计算可得,电机效率为94.04%,控制器效率为98.10%,系统效率为92.25%左右。


5.3.4.2 2435rpm@90kW工况测试(极限)
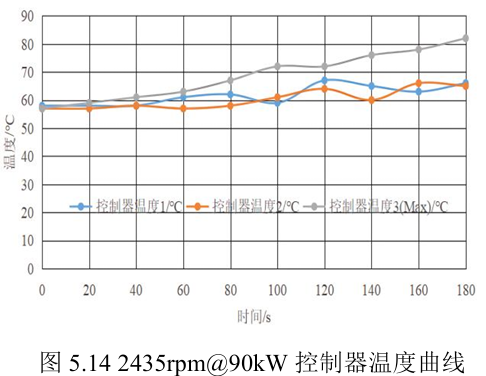
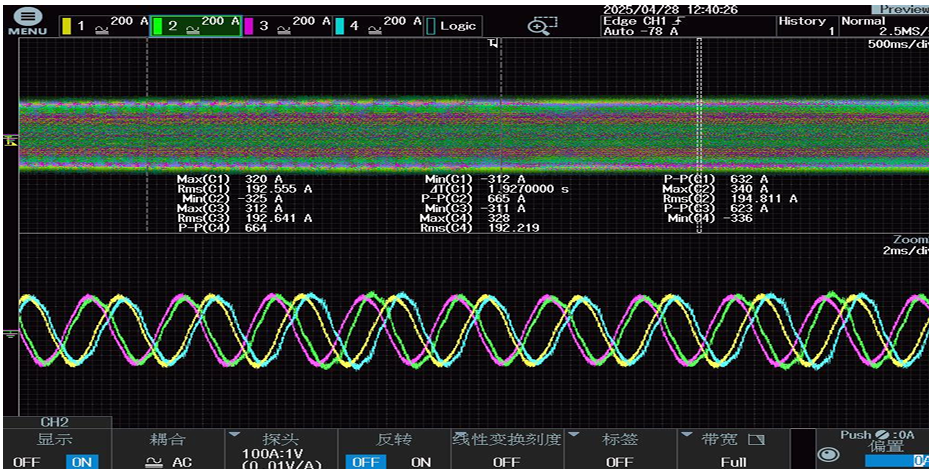
采用直流电源柜供电,设置母线电压为550VDC,对2435rpm@90kW工况进行温升测试,环境温度为30℃,测试结果如图5.13和5.14所示。由图可知,在该工况下运行2.5min后,绕组最高温度稳定在142℃,控制器最大温度为82℃,停止测试。测试稳态过程,如图5.15和5.16所示,电机相电流为190.09A,电机输入功率为96.60kW,电机输出功率为90.73kW,系统输入功率为98.14kW。经计算可得,电机效率为93.91%,控制器效率为98.43%,系统效率为92.45%左右。



采集部分该工况数据的三相电流进行FFT分析,电流如图5.17所示:
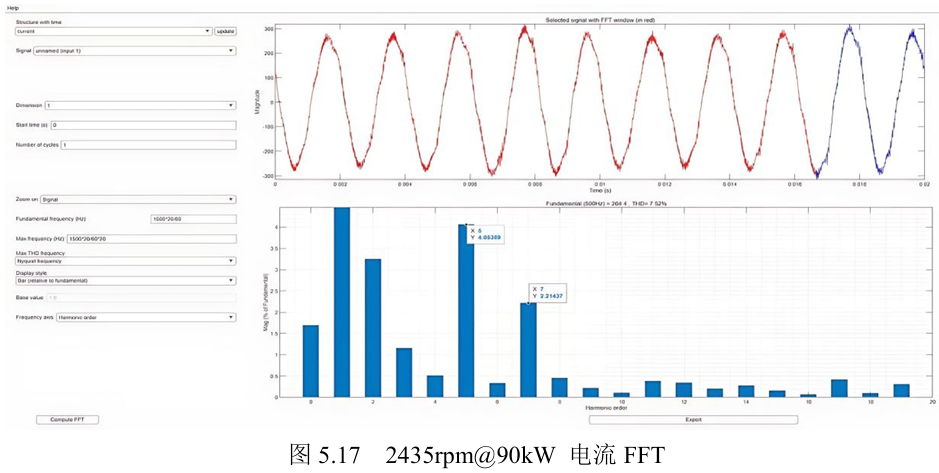
由FFT可以发现,电流波形中的高次谐波基本消除,仅存在逆变器引入的5次与7次谐波。
5.3.2.3 2435rpm@108.4kW工况测试(应急情况)
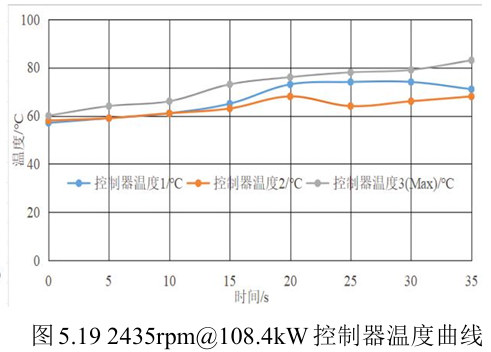
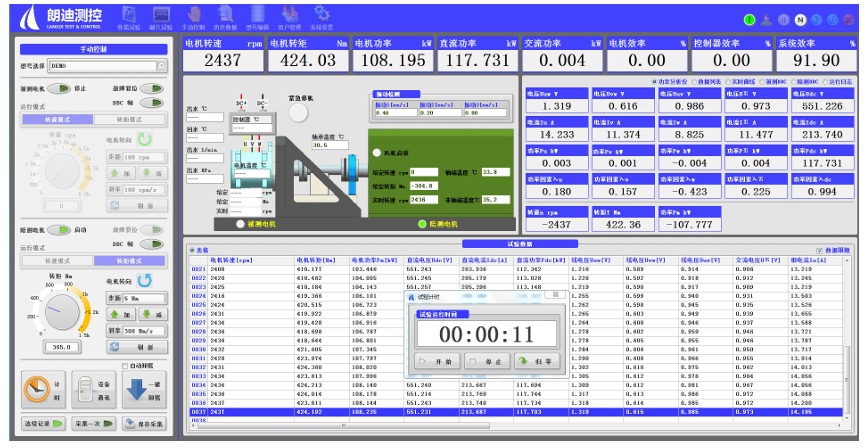
采用直流电源柜供电,设置母线电压为550VDC,对2435rpm@108.4kW工况进行温升测试,环境温度为30℃,测试结果如图5.18和5.19所示。由图可知,在该工况下运行10s后,绕组最高温度稳定在144℃,控制器最大温度为83℃,停止测试。测试稳态过程,如图5.20和5.21所示,电机相电流为228.20A,电机输出功率为108.20kW,系统输入功率为117.73kW,系统效率为91.90%左右。



5.4总结
本章节针对所设计的航空电机控制器开展系统性实验验证,依次完成单板性能测试,包括低压供电信号检测、采样电路校准及驱动电路PWM信号核查;通过台架反拖实验验证传感器采集精度与信号处理算法;开展低压环境下开环、有感及有感切无感控制实验评估动态响应与控制精度;进行高压空载与带载测试,模拟起飞(90kW短时运行)与巡航工况,监测系统效率、转矩脉动等指标。结果表明,该控制器性能达标,可满足不同工况运行需求,为工程应用提供数据支撑。
6总结与展望
6.1文章总结
随着低空经济战略的蓬勃发展,eVTOL成为航空领域创新焦点。作为eVTOL动力系统核心组件,电机驱动器的性能直接决定飞行器运行效率与可靠性。本研究联合行业企业,针对eVTOL应用场景开展大功率电机驱动器研发,通过理论建模、电路优化设计、控制算法创新及实验验证,在提升系统效率与稳定性方面取得突破,为eVTOL驱动技术发展提供理论支撑与工程实践参考。具体研究成果如下:
1.理论建模与机理分析:基于电磁场理论与坐标变换原理,系统构建永磁同步电机在ABC自然坐标系与d-q旋转坐标系下的数学模型,深入阐释克拉克变换与派克变换的理论依据及物理意义,同时结合半导体器件特性,分阶段解析SiCMOSFET开关过程的动态特性,为驱动器设计奠定理论基础。
2.驱动电路优化设计:针对SiCMOSFET在高压高频工况下存在的电压过冲、电流振荡及开关损耗等问题,提出一种优化型栅极驱动电路拓扑,通过引入动态驱动参数调节机制与退饱和保护策略,有效抑制直流母线(Vdc)电压超调与电流振荡,提升功率器件运行可靠性。
3.控制算法创新:在传统旋变位置传感器反馈控制基础上,设计无感级联扩张状态观测器(ESO)控制算法。该算法可在航空复杂电磁环境导致位置信号传输失准情况下,实现有/无感控制模式自适应切换,显著增强电机驱动系统的鲁棒性与容错能力。
4.实验验证与性能评估:基于70kW级eVTOL电机测试平台,集成驱动控制板与功率模块构建完整驱动系统,通过优化散热结构与电磁兼容设计,开展全工况性能测试。实验结果表明,该驱动器可稳定运行于70kW持续功率工况,并满足eVTOL90kW短时起飞功率需求,验证了设计方案的有效性。
6.2未来展望
本研究围绕SiCMOSFET驱动技术取得阶段性成果,但受限于现有技术条件与研究深度,仍存在优化空间。后续研究将聚焦以下方向:
1.功率器件热管理优化:针对实验中系统效率与理论值偏差导致的功率器件温升异常问题,基于有限元热分析方法,建立功率器件结温预测模型,结合热阻网络理论开展损耗分布研究,提出散热结构优化与动态热管理策略,提升系统长期运行可靠性。
2.开关损耗精准评估与参数优化:鉴于双脉冲测试在开关损耗测量中的重要性,计划搭建高精度双脉冲实验平台,通过实测开通/关断暂态波形,精确计算器件损耗与寄生参数影响,优化栅极驱动电阻与缓冲电路参数,实现驱动器性能的精细化调控。
如您对我们的产品感兴趣,欢迎联系咨询电话:135 1009 9916(微信同号)

想了解更多关于碳化硅功率器件产品知识 请查看碳化硅课堂