
摘要:
SiCMOSFET具有开关速度快、损耗低等显著优点,对于大功率电力电子设备实现轻量化和高效率具有重要意义。采用SiCMOSFET串联可以提高电力电子系统应用的电压等级、降低成本、发挥低压器件的开关特性优势。然而,串联SiCMOSFET存在的不均压现象成为了制约其串联应用的关键问题。本文以串联SiCMOSFET为研究对象,重点研究其串联不均压现象的机理以及如何实现其全周期的安全可靠运行。
首先,基于单管SiCMOSFET的开关行为对双管串联SiCMOSFET的开关行为进行了详细分析,探究了其发生动态不均压现象的根本原因,在时域下推导了关断过程中串联功率器件电压差与负载电流、结电容、驱动电阻、跨导、阈值电压等参数的关系。在不同负载电流下,通过LTspice仿真了不同参数差异对串联功率器件不均压程度的影响。
其次,分析了有源闭环反馈均压控制所存在的问题,研究了基于漏源极电压变化率检测的有源闭环反馈串联均压控制方法,在串联器件上并联采样电容,获取串联功率器件的电压变化率,利用电压变化率差值获取不均压信息,通过对栅极电流的注入或抽取,进而实现对串联功率器件电压变化率的反馈调节。该方法能够实现全周期的均压,不会给功率回路引入寄生参数,也不会增大串联器件的关断过电压。通过仿真进行了双管串联验证,在双管串联、三管串联和半桥逆变工况下进行了实验验证。
最后,研究了利用电压变化率获取不均压信息的驱动延时均压控制方法,给出了其与有源闭环反馈均压控制方法相结合的控制逻辑,利用有源闭环反馈控制法解决驱动延时法存在不均压周期的问题,而驱动延时法可以对有源闭环反馈控制法的均压效果进行逐周期的优化改善,从而使两者的性能实现有效互补。
引言
1.1、课题背景及研究意义
能源是现代社会可持续发展的基础,人类的一切社会活动都离不开能源,但化石能源的过度消耗带来了严重的环境问题。中国在全球清洁能源发展中发挥着举足轻重的作用,根据最新数据,2023年全球可再生能源新增装机5.1亿千瓦,其中中国的贡献超过了50%。新能源的蓬勃发展也对电力电子技术提出了更高的要求,而其中电力电子功率器件是电力电子变换技术的重要基础。
电力电子功率器件的发展和电力电子技术的发展紧密相关,每一次电力电子功率器件的迭代都会引发电力电子技术的革新。1957年基于硅材料的晶闸管(SiliconControlledRectifier,SCR)的诞生开启了电力电子技术的先河。上世纪70年代出现了以电力金属氧化物场效应晶体管(PowerMetalOxideSemiconductorFieldEffectTransistor,PowerMOSFET)为代表的第二代电力电子功率器件,其在高频应用场合中的优势尤为明显。第三个阶段是以绝缘栅双极型晶体管(InsulatedGateBipolarTransistor,IGBT)为代表的硅基功率器件时代,IGBT在工业生产、轨道交通、电机驱动等领域得到了广泛的应用,但随着电力电子技术的发展,对功率器件的电压等级、开关速度和导通压降等提出了更高的要求,而Si基功率器件受制于其材料特性已经难以满足要求。
为了进一步提高电力电子功率器件的开关性能,以碳化硅(siliconcarbide,SiC)为代表的宽禁带半导体材料进入了研究人员的视野。SiC材料相比Si材料具有更高的电子漂移速度、更高带隙能量、更优异的高温特性和耐压特性,因此在电力电子功率器件上具有广泛的应用前景。SiC的研究起源于20世纪初期,随着其制备技术的逐渐成熟,在20世纪末期,其在电力电子功率器件上的研究与应用得到了蓬勃发展。2001年Infineon发布了其第一款SiC二极管,这迈出了SiC器件商业化的第一步,意味着SiC器件开始从研究阶段转向应用阶段。随后不同的SiC器件相继涌现,2010年起,ROHMSemiconductor、CREE(今为Wolfspeed)、InfineonTechnologies、ONSemiconductor等公司陆续推出各自的SiCMOSFET产品,在轨道交通、电动汽车、智能电网等领域得到了广泛应用。

SiCMOSFET作为当前电力电子功率器件的重要研究对象,其关断过程不存在拖尾电流,具有开关速度高、开关损耗小的优势,对于实现高效率和高功率密度的电力电子设备具有重要意义。但受到工艺和成本的影响,目前可商用的SiCMOSFET耐压主要为1.7kV等级以下,ABB公司已经完成了3.3kV/100A的SiCMOSFET的研制,同时CREE也推出了3.3kV/45A的商业化产品,但是其价格昂贵且容量较小,对于6.5kV以上的SiCMOSFET距离大规模商用还有很长的距离,这导致在高压领域SiIGBT仍然占据着主导地位。在风力发电、轨道交通、直流输电等需要使用高压大功率变流器的领域,现阶段的SiCMOSFET无法满足其要求,因此使用低压器件完成高压应用成为了必然的选择。目前针对这一问题主要有两种解决方法,一种是采用模块化多电平变换技术,另一种是通过器件串联实现电压等级的抬升。模块化多电平技术电路结构较为复杂,在更高的电压等级下成本和体积也会大幅增加,因此采用低压功率器件串联实现高压应用的技术受到了国内外学者的广泛关注。
功率器件串联可以将碳化硅器件的应用范围拓宽到高压领域,而在中低压领域,低压功率器件串联在成本和开关性能上也具有优势。将单个SiCMOSFET和多个SiCMOSFET串联运行进行了实验对比,指出了串联所带来的导通电阻和开关损耗上的优势。将四个1.7kV的SiCMOSFET进行串联,取代6.5kV的SiIGBT设计了三相逆变器,通过实验论证了功率器件串联所带来的开关特性优势。将两个1700V/325A的SiCMOSFET串联取代3.3kV的SiCMOSFET,在成本和开关损耗上进行了对比。表1-1为几款大容量的SiCMOSFET半桥模块,价格信息为2024年3月在立创商城购买单个模块的价格。更高电压等级的产品意味着更昂贵的价格,而且通常需要较长的订货周期。

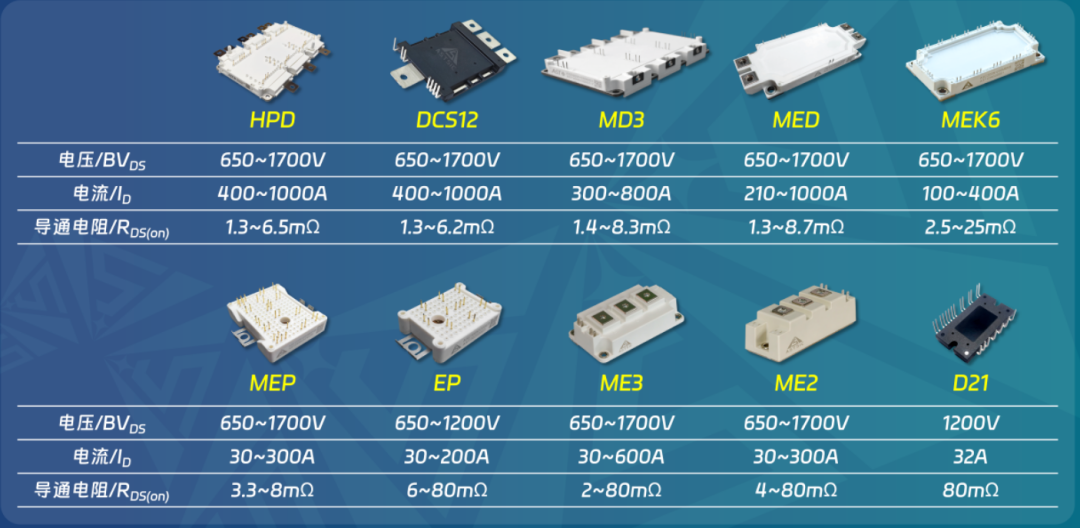
功率器件串联是实现高压电力电子系统的最为直接有效的方式,然而功率器件直接串联使用会出现电压不均衡的问题。当串联功率器件处在关断状态时,电压的分布不均会导致承受较高电压的功率器件过压损坏。因此,功率器件的串联均压是实现功率器件串联可靠运行的关键。
1.2、SiCMOSFET串联均压技术研究现状
功率器件串联运行的不均压问题主要可以分为两种,一种是静态不均压,出现在功率器件处于开关稳态时,由于功率器件在开通稳态时的导通电压较小,即使出现不均压问题也不会对功率器件的运行产生威胁,因此静态不均压主要关注功率器件的关断稳态,此时串联器件可能会出现分压不均的问题,最严重时母线电压会全部施加在其中一个功率器件上;另一种为动态不均压,出现在功率器件的开关过程中,在功率器件开通或者关断时,串联功率器件之间电压变化的不同步导致分压不均。
串联功率器件的静态不均压问题主要是由于在关断状态时存在漏电流导致的,即使是同一型号的功率器件,其漏电流也会存在较大差异,漏电流相差较大时会在串联器件上产生严重的不均压问题。静态不均压问题的形成需要的时间较长,且影响因素单一,因此较为容易解决,通常采用并联静态均压电阻的方法。在串联功率器件上均并联相同的静态均压电阻,使通过该电阻的电流远大于功率器件的漏电流,保证其电压不受漏电流大小的影响。静态均压电阻较大时会影响均压效果,而当静态均压电阻较小时会对串联功率器件带来较大的额外损耗,因此,静态均压电阻值的大小应该在均压效果和损耗中做出平衡,在均压效果满足条件的情况下尽量使用较大数值的电阻。此外,功率器件的拖尾电流也会产生不均压问题。在功率器件关断时,栅极上的电压降低,沟道中的载流子逐渐被封闭,但部分载流子没有被快速排除,导致了拖尾电流的出现。该问题在IGBT串联中会造成严重的影响,但SiCMOSFET不存在拖尾电流的特点使其相比IGBT更适合进行串联。
串联器件的动态不均压是更为严重的问题,其中关断不均压由于是在电压上升过程中产生的,受到国内外学者的广泛关注。在关断过程时,由于电压变化阶段受到阈值电压、结电容、跨导等功率器件自身参数的影响,当串联器件的自身参数存在不一致时,会导致电压变化产生不同步,进而导致串联功率器件在关断结束后存在分压不均问题,此时出现的分压不均无法通过静态均压电阻解决。除此之外,外部驱动参数的不同也会影响串联功率器件的开关行为,比如驱动信号、驱动电阻等。
为了解决串联功率器件的动态不均压问题,国内外学者进行了大量研究,但目前大部分的串联均压控制方案主要针对IGBT,对于SiCMOSFET的相关研究较少。SiCMOSFET相比IGBT具有更高的开关速度、更小的寄生参数,这导致了SiCMOSFET串联运行时对于参数的不一致更加敏感,同时也对控制策略提出了更高的要求。目前针对串联功率器件的均压方法主要可以分为无源均压方法和有源均压方法两类,无源均压方法主要通过无源器件被动的吸收串联器件开关过程中的不均压,结构简单成本较低;有源均压方法主要通过获取串联器件不均压状态后经有源电路对串联器件进行反馈控制,修正串联器件的电压状态。
1.2.1、无源均压控制技术
无源均压控制方案主要包括缓冲电路法、箝位电路法和耦合电感法三种。这类方法发展较早,应用也已经较为成熟,但其对串联器件的开关性能的影响较大。
(1)缓冲电路法
缓冲电路法通过在串联器件栅源极并联缓冲电容和缓冲电阻来改善不均压现象,其原理是通过缓冲电容增大串联器件的输出电容,大幅减缓串联器件的开关速度,当串联器件在电压变化过程中的电压变化率足够小时,就可以掩盖串联器件之间的电压上升不同步的问题,使自身参数差异或外部驱动参数差异对串联功率器件的影响削弱。缓冲电路法具有结构简单、可靠性高的优点,不需要复杂控制,且易于实现多管串联。但加入的缓冲电路不但会严重减慢功率器件的开关速度,限制其应用范围,还会带来严重的额外损耗。缓冲电路参数的选择对于均压效果也至关重要,缓冲电容过小时,其对串联器件电压变化率的抑制作用不足以实现均压效果,通常只有增加缓冲电容至器件输出电容的10-20倍后才会显著减小串联功率器件的漏源极电压差[27];而在使用较大的缓冲电容时,对开关速度的影响和引入的额外损耗会丧失SiCMOSFET的开关特性优势。

为了减小缓冲电路对开关损耗的影响,有学者提出了RCD结构的缓冲电路,即在缓冲电阻上并联一个二极管D,缓冲电路在充电时缓冲电阻被二极管旁路,只有在放电时缓冲电阻上才会有电流通过,降低了缓冲电路的损耗,电路结构如图1-2(b)所示。在缓冲电路的基础上融合了Flyback电路,通过将电容的能量进行转移储存,降低了缓冲电容的能量损耗,电路结构如图1-3所示。提出了一种改进式RCD缓冲电路,通过对电容能量进行集中回收减小能量损耗。针对1.7kV/300A的碳化硅模块进行了缓冲电路串联均压实验,通过对不同RC缓冲电路组合进行开关特性测试,给出了最优RC缓冲电路取值的参考。采用一种优化的缓冲电路法对1.2kVSiCJFET和SiCMOSFET进行了串联实验,降低了功率器件的关断损耗,验证了器件串联所带来的开关特性优势。

(2)箝位电路法
箝位电路法通过在串联功率器件的栅漏极并联箝位二极管实现对器件的过压抑制,电路结构如图1-4(a)所示。当串联器件的漏源极电压高于箝位二极管的截止电压时,箝位二极管被击穿,并向栅极注入大电流以减缓串联器件的开关速度,此时过压器件被箝位至截止电压,其他串联功率器件电压会迅速抬升。通常箝位电路会采用多个箝位二极管串联以提高箝位电压,但该方案在箝位二极管击穿时才能实现控制的方式不够平滑,为了实现更好的均压效果,研究人员提出了图14(b)所示的改进箝位电路,通过多个箝位二极管串联实现多级调节,当串联功率器件的电压达到Z1的箝位电压时,Z1被击穿,电容C1接入箝位电路,此时串联功率器件的栅漏极电容增大,电压变化率降低,减缓了开关速度;当串联功率器件的电压达到Z1和Z2的箝位电压之和时,Z2被击穿,串联功率器件的栅极注入大电流,电压被箝位。将多个箝位二极管串联使用,进一步提高了对串联功率器件电压控制的平滑度。

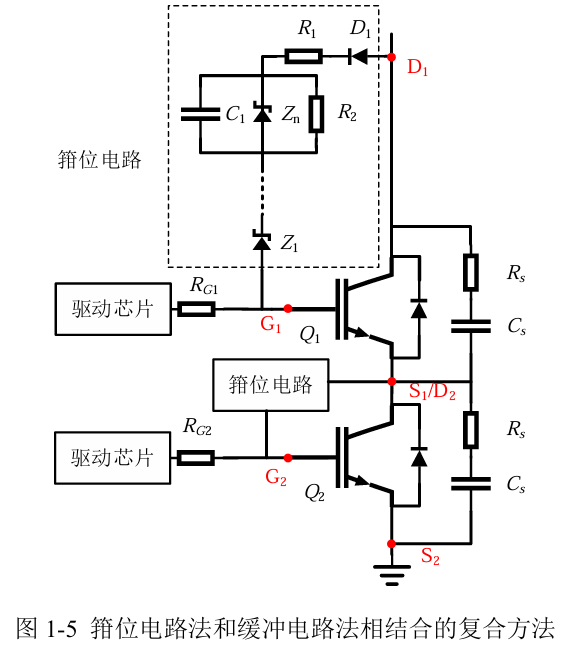
为了改善箝位电路法无法控制开关全过程的问题,有学者将箝位电路和缓冲电路结合使用,电路结构如图1-5所示,将箝位电路法和缓冲电路法相结合,并在开关损耗和附加损耗的角度对串联功率器件的数量进行了讨论,在电路复杂度、均压效果和损耗上进行了平衡。在箝位电路和缓冲电容的基础上加入了能量回馈电路,降低了电路损耗。对箝位电路进行了详细分析,结合IGBT模块关断过程的载流子抽取机理,为实现功率器件和电路的最佳匹配奠定了基础。
箝位电路法电路简单可靠,且易于进行多个功率器件的串联,在实现均压功能的同时兼具保护功能,但其单独使用时,均压效果并不理想,而加入电容改善控制平滑度后也会引入额外的损耗,同时箝位二极管多次反复导通容易损坏,这限制了箝位电路在串联均压中的应用。
(3)耦合电感法
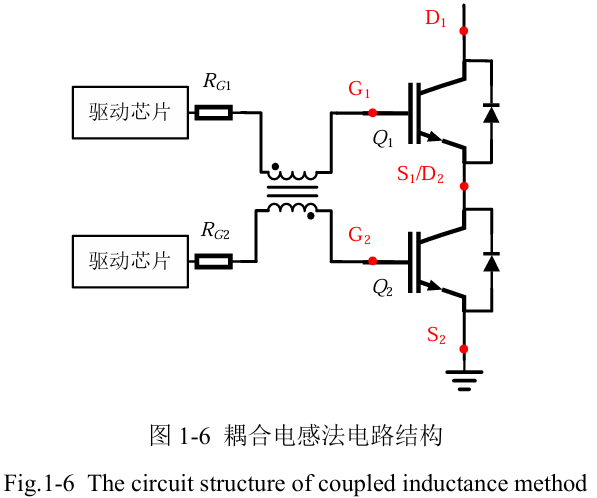
耦合电感法通过在串联器件的栅极加入耦合电感,利用互感的作用实现栅极信号的同步,电路结构如图1-6所示,该方法会给驱动回路引入寄生参数,在高频应用时容易引起栅极振荡,且耦合电感体积较大不利于多个器件实现串联。耦合电感法由KiyoakiSasagawa在2004年提出,使用耦合电感将串联功率器件的栅极电流进行同步,并进行了2.5kVIGBT的四串联逆变器实验。该方案在解决由驱动延时带来的不均压问题时具有较好的均压效果,但通常串联功率器件的不均压问题由自身参数不一致引起,因此这限制了耦合电感法的应用场景。
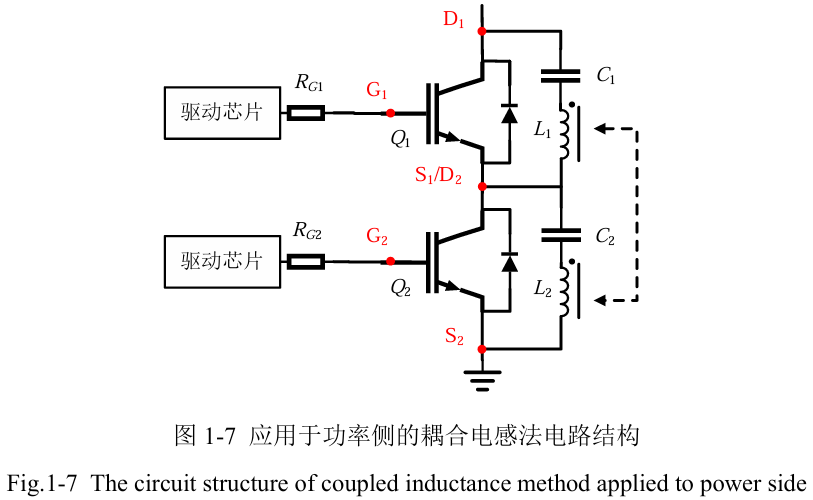
将耦合电感法应用于串联功率器件的功率回路,在串联功率器件上并联耦合电感,传统的RC缓冲电路更换为LC缓冲电路,实现串联器件缓冲电容的电流匹配,通过箝位辅助电路来减小其引入的寄生电感的影响。将耦合电感设置在功率侧相比于设置在栅极,均压效果有明显改善,但是其引入的寄生参数无法完全消除,同时随着串联功率器件电压等级和数量的提升,耦合电感的体积会大大增加。
1.2.2、有源均压控制技术
有源控制方案可以大致可以分为驱动信号延迟法和闭环反馈栅极控制两类。这类方法通常首先通过检测电路获取串联功率器件的电压状态,然后主动对串联功率器件进行反馈调节,调节对象主要有栅极电压、栅极电流、驱动电阻、驱动信号等。这类方法由于均压效果好、对开关性能影响小等特点受到了国内外学者的广泛关注。
(1)驱动信号延时法
驱动信号延迟法是通过采集串联功率器件的电压差,将串联功率器件中承压较高的器件的驱动信号在下一个开关周期进行延时,延后其电压变化时刻,使得在关断结束时串联功率器件同时到达相同电压来实现均压控制。通过电阻分压的方式获取不均压状态,通过在串联功率器件的漏极和大地之间并联分压电阻获取关断电压,经过比较器输出串联功率器件电压差值,在控制器中对电压差值的正负进行判断,然后通过控制器改变驱动信号的延时大小完成对下一个开关周期串联功率器件的均压控制。该均压方法不受不均压因素的影响,在自身参数不同和外部驱动参数不同时均有较好的均压效果,但是其采用分压电阻获取不均压状态的方式不利于多管串联,在提高串联电压等级时,分压电阻需要对电压进行更大程度的缩小,对于电阻精度要求高。

采用可编程逻辑控制芯片FPGA搭建数字延迟线完成对驱动信号的延迟输出,并进行了1.2kV的Buck电路实验,但其对驱动信号延时值的控制为开环控制,没有加入对串联功率器件不均压状态的实时检测电路,驱动信号延时值的整定依赖于离线整定,而串联功率器件的不均压问题受到多重因素的影响,难以通过理论预测,导致该方法很难在实际中应用。
通过电阻分压的方式获取串联功率器件电压信息,使用信号延迟芯片完成对驱动信号的延时调整,在驱动延时值计算环节采用PI控制,并且给出了PI控制器参数的设计方法。

对有驱动延时均压系统进行了建模,电路结构如图1-9所示,采用二阶Δ-∑调制器和三阶sinc滤波器对串联功率器件进行电压采样,使用FPGA搭建锁相环对驱动信号边沿进行精细控制,在获取驱动信号延时值的环节,针对PI控制所出现的稳定性和快速性问题,提出了基于二分搜索的闭环控制。该方案提高了驱动延时控制在不同电流负载下的反应能力,有效的缩短了控制周期。
驱动信号延时法在均压效果、开关损耗、电路复杂度上相比其他方法都具有一定的优势,但是其需要多个周期才能完成均压控制的特点限制了其实际应用,因此有学者将驱动延时法与缓冲电路相结合以缓解其存在的不均压周期问题,但缓冲电路的存在会引入严重的额外损耗,这会损失驱动信号延时法的特有优势。将驱动延迟法和箝位电路法相结合,电路结构如图1-10所示,使用箝位电路抑制串联功率器件前几个开关周期的不均压问题,利用箝位电路的开通时间获取不均压信息,通过光耦反馈输入进控制芯片,在均压控制算法上采用分段式调节,该方案相比使用缓冲电路的驱动信号延时法减小了额外损耗,能够实现串联器件的快速均压,但箝位电路的存在仍会引入额外损耗,同时箝位二极管多次反复导通会带来损坏风险。

(2)闭环反馈栅极控制法
串联功率器件的栅极电压和栅极电流对于其漏源极电压的大小起重要作用,因此可以通过调节串联功率器件的栅极参数实现均压控制。闭环反馈栅极控制法可以通过获取串联器件不均压状态实时反馈控制栅极电流、电荷或电压来实现串联器件的均压控制。这类方法通常具有较好的均压控制效果,但电路复杂度较高,对控制回路的带宽要求较高。
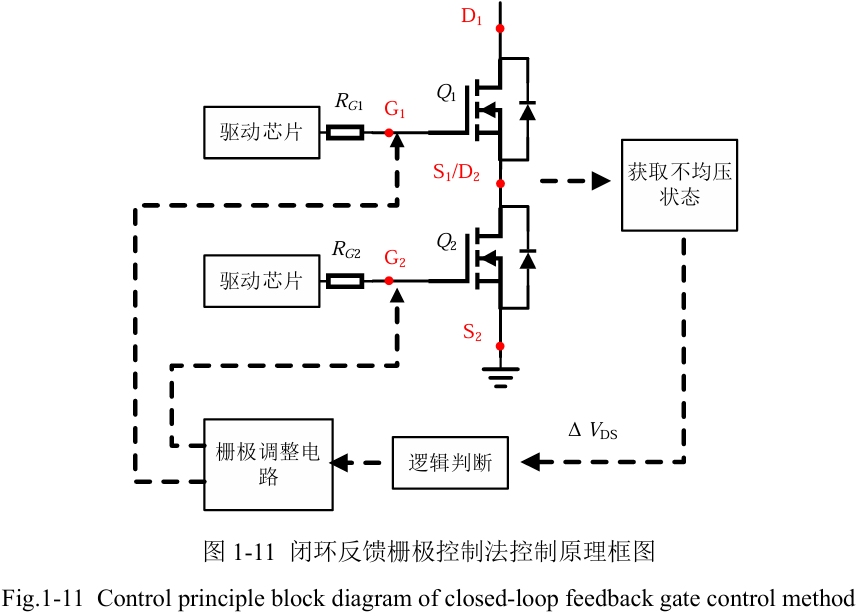
采用了电流源型驱动电路,采样串联器件电压差值,并通过FPGA进行运算,在下一个开关周期通过对串联功率器件的栅极电流进行精细调节来实现均压控制。这种方法仍然具有与驱动信号延迟相同的不均压周期问题。
提出了一种基于门极放电补偿的串联有源驱动电路,其通过Wilson电流镜的方式实现对功率器件栅极电荷的控制,利用电阻分压的方式实现对串联功率器件不均压状态的获取,采用8051单片机STC8A8K64S4A12完成对不均压信息的处理,设计了触发电路实现控制芯片和电流吸收电路的联动,通过两管串联实验验证了控制方案的有效性。该方案在母线电压改变时需要对参考值进行重新整定,同时采用数字芯片处理不均压信息的方式同样存在不均压周期问题,串联功率器件存在过压损坏风险。
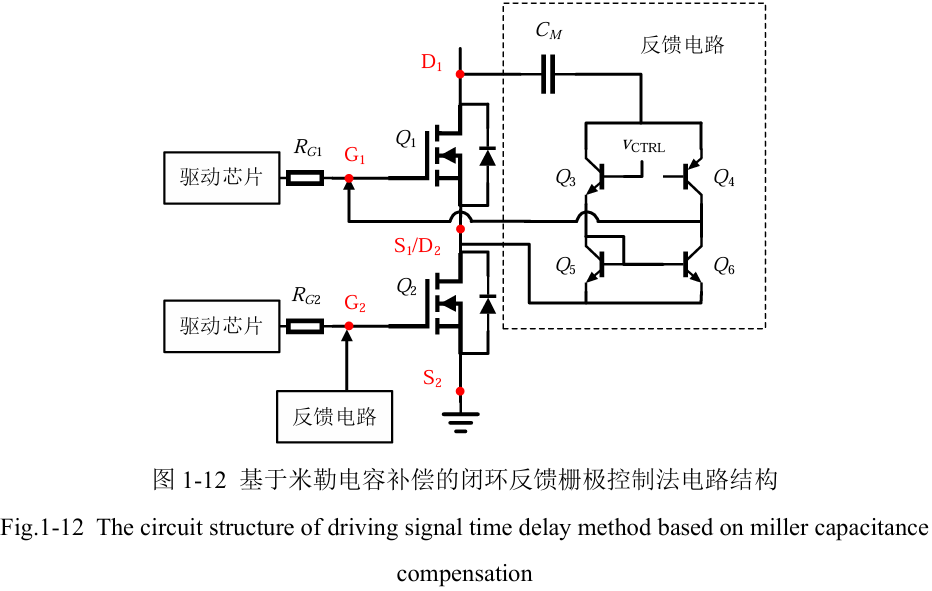
分析了串联器件栅极对地电容对串联均压的影响,通过增加的米勒电容支路产生辅助驱动电流来改变串联器件的开关速度,以达到均压控制的目的,电路结构如图1-12所示。但其米勒电容支路的控制同样依赖于数字芯片,电路较为复杂。
将耦合电感法和闭环反馈栅极控制法相结合,电路结构如图1-13所示,通过在缓冲电路测量串联功率器件的电压变化率,然后使用耦合电感将串联功率器件的功率侧耦合在一起,获取电流差值,利用得到的电流差值反应串联功率器件的不均压状态,之后利用耦合电感上的第三绕组对栅极电压进行反馈控制。在驱动回路将驱动电阻一分为二,将耦合电感的反馈绕组并联在其中一个驱动电阻上,当反馈绕组上感应出电流时,该电流流过驱动电阻,将其电压抬升,进而改变串联功率器件的驱动电压,达到均压控制的目的。该方案可以对串联功率器件进行实时的均压控制,采用耦合电感的方式兼具隔离和对串联功率器件不均压状态检测的功能,电路结构简单,但其使用的耦合电感会给功率回路和驱动回路引入寄生参数,会给串联功率器件带来较大的振荡和电压尖峰,且可拓展性差,不利于多个器件串联。
对该方案进行了改进,利用基于电流镜的反馈电路代替原本的栅极电压控制电路,削弱了耦合电感所引入的寄生参数对驱动回路的影响,但其对功率回路的影响依然存在,会带来较高的过电压。

闭环反馈栅极控制由于其均压效果好且能够对串联功率器件进行实时均压控制的优点受到了广泛关注,但电路设计较为复杂,对反馈控制支路的元器件动态响应特性有极高的要求。
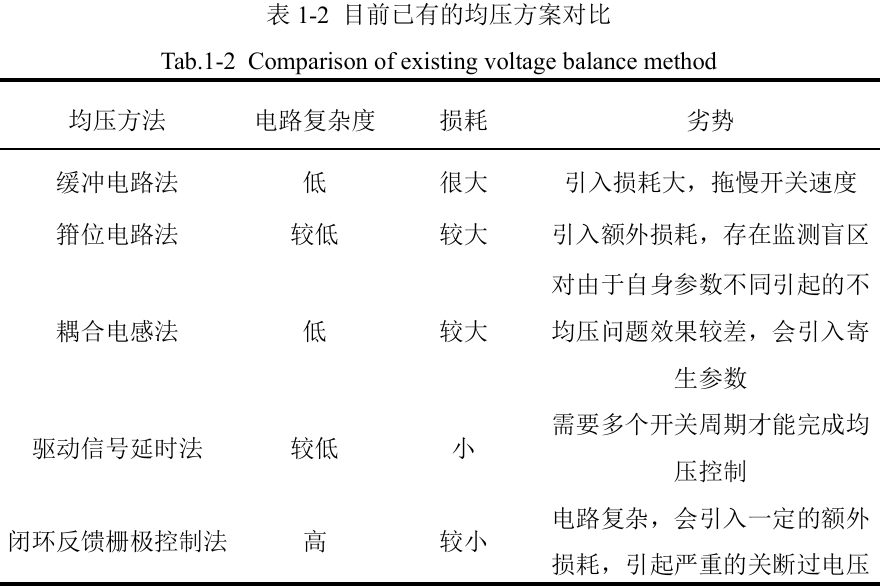
综上所述,目前串联功率器件的均压方案主要应用于IGBT,针对SiCMOSFET的方案较少。有源均压控制技术相较于无源均压控制技术优势明显,成为了国内外学者关注的重点。表1-2将以上几种串联器件均压控制方法进行了对比,可以看出目前的均压控制方案均有一定的劣势,无法找到一种控制策略能够实现完美的均压效果,因此采用多种均压控制方案相结合的方法是一种可行的思路,而这些均压方案中,闭环反馈栅极控制法和栅极信号延迟法是两种不同原理的均压控制方法,前者通过改变栅极电压、电流或电阻来改变串联功率器件的电压变化速度,后者通过调整驱动信号延时来改变串联功率器件的电压变化时间,同时前者具有可以实现全周期均压控制的优势,但每个周期控制效果相同没有逐周期优化的功能,且会引入一定的额外损耗,而后者具有不会改变开关速度、可以逐周期优化均压效果的优势,但存在不均压周期的问题,所以两种控制方法可以优势互补,形成一套完整的组合控制方案。
1.3本文研究内容
串联均压控制技术是实现串联功率器件串联可靠运行的核心技术,本文针对SiCMOSFET串联运行所出现的不均压问题开展了均压控制技术研究。首先对SiCMOSFET串联不均压机理进行了研究,以SiCMOSFET双管串联为例探究了造成不均压现象的根本原因,探讨了不同的参数差异对串联功率器件关断稳态时的电压差值的影响。其次研究了一种基于漏源极电压变化率检测的有源闭环反馈控制方案,实现对串联SiCMOSFET的全周期均压控制。然后采用一种基于驱动延时的均压控制方案,通过电压变化率获取不均压信息,阐述了两种均压方案相结合的控制思路,进一步优化了均压效果。各章节的主要内容安排如下:
第一章为引言部分,介绍了课题的研究背景和研究意义,对串联均压控制技术在国内外的研究现状进行了综述,分析了不同控制方案的优势与劣势,列出了本文的研究内容。
第二章基于单管SiCMOSFET的开关过程对SiCMOSFET双管串联的开关过程进行了详细分析,探究了造成串联器件不均压的主要原因和根本原因,在时域下给出了关断电压差的表达式,并分析了不同的参数差异对串联功率器件不均压程度的影响。
第三章研究了一种基于漏源极电压变化率采样的有源闭环反馈控制方案,给出了其电路结构和均压控制原理。该方案利用采样电容获取串联功率器件的不均压信息,经反馈控制电路实现对受控管栅极电流的注入或抽取,完成对其漏源极电压的反馈控制,最终实现均压效果。相较于已有方案,该方案具有可以实现串联SiCMOSFET全周期调节,无监测控制盲区,不会引入寄生参数等优势。然后,利用LTspice对所提出的控制方案进行了仿真验证。最后,搭建了串联功率器件测试平台,在双管串联、三管串联、半桥逆变三种工况下进行了实验验证。
第四章基于漏源极电压变化率的采样电路设计了驱动延时均压控制方案,分析了其电路结构和工作原理,探究了有源闭环反馈控制电路和驱动延时控制电路相结合的控制思路。通过仿真验证了所提出的控制方案的有效性。最后通过实验对该方案进行了验证。
第五章为结论,对全文进行了总结,并对后续研究进行了展望。
2、SiCMOSFET串联不均压机理分析
2.1单管SiCMOSFET开关行为分析
图2-1为SiCMOSFET双脉冲测试电路等效示意图,其中,VDC为直流母线电压,Q为待测开关管,D为续流二极管,CDC为母线支撑电容,ID为负载电流,Rloop为线路杂散电阻,LLoop为线路杂散电感,CF为续流二极管的并联寄生电容,Vdrv为驱动电压,RG(ext)为驱动电阻,RG(int)为开关管内部寄生驱动电阻,CGS、CGD和CDS分别为开关管Q的栅源极电容、栅漏极电容和漏源极电容,LG、LS和LD分别为开关管Q的栅极寄生电感、源极寄生电感和漏极寄生电感,iD、ich和iDS分别为开关管Q的漏极电流、沟道电流和CDS电容电流。
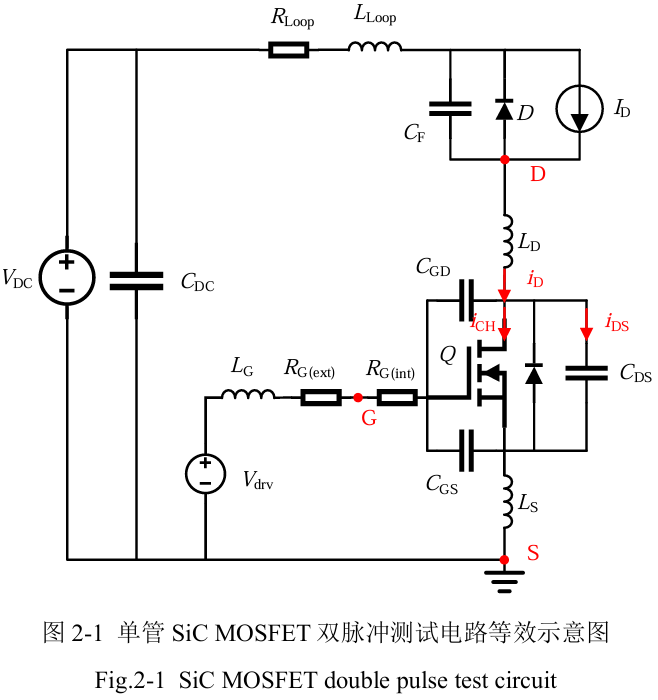
2.1.1关断过程
SiCMOSFET的单管关断过程可以分为四个阶段,分别为关断延迟阶段、漏源极电压上升阶段、漏极电流下降阶段和栅源极电压继续下降阶段。图2-2为单管SiCMOSFET关断行为波形图。
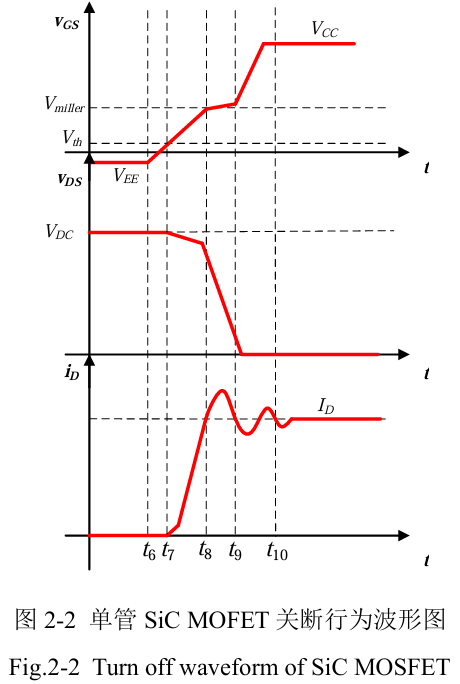
t1时刻驱动电压由正压转为负压,开关管Q进入关断过程。t1~t2时,驱动电压Vdrv主要通过驱动电阻给栅源极电容放电,此时漏源极电压vDS和漏极电流iD仍与开关管关断前相同,该阶段栅极电流可以表示为:

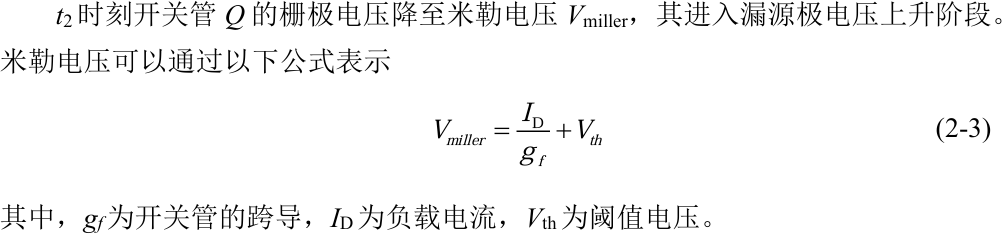
在该阶段,漏源极电压上升,流经栅源极电容的电流很小,栅极电压基本保持不变,栅极电流主要用于给栅漏极电容放电,此时开关管Q的栅漏极电压变化率与漏源极电压变化率相同,其会在漏源极电容中感应出电容电流iDS。该阶段的栅极电流iGM、沟道电流ich和电容电流iDS可以表示为


t3时刻开关管Q的漏源极电压上升至母线电压VDC,续流二极管导通,其进入漏极电流下降阶段。在该阶段,开关管Q的漏极电流逐渐减小,续流二极管的电流逐渐增大,电流变化会在功率回路的寄生电感上感应出电压,故开关管Q的漏源极电压会出现过电压。该阶段的沟道电流仍然可以看作受栅极电压控制的电流源,因此电流表达式与上一阶段相同。
t4时刻开关管Q的栅极电压下降至阈值电压Vth,其沟道关闭,漏极电流下降为零,其进入栅极电压继续下降阶段。在该阶段栅极电流继续给栅源极电容放电,直至栅极电压下降为驱动负压,此时开关管完成关断过程。该过程中由于开关管并联寄生电容和功率回路寄生电感的存在,漏极电流和漏源极电压可能会出现振荡。
2.1.2开通过程
SiCMOSFET的单管开通过程可以分为四个阶段,分别为开通延迟阶段、漏极电流上升阶段、漏源极电压下降阶段和栅源极电压继续上升阶段。图2-3为单管SiCMOSFET开通行为波形图。

t6时刻驱动电压由负压转为正压,开关管Q进入导通过程。t6~t7时,驱动电压Vdrv主要通过驱动电阻给栅源极电容充电,此时漏源极电压vDS和漏极电流iD仍与开关管没有开通时相同,该阶段栅极电流可以表示为

t7时刻开关管Q的栅源极电压达到阈值电压Vth,其进入漏极电流上升阶段。在该阶段续流二极管的电流逐渐减小,开关管Q的沟道电流逐渐增大,此时电流变化率会在功率回路的寄生电感上感应出电压,进而导致开关管Q的漏源极电压下降,因此该阶段的漏源极电压可以表示为


t8时刻开关管Q的漏极电流达到负载电流,其进入漏源极电压下降阶段。在该阶段续流二极管处于截止状态,其端电压逐渐上升,开关管Q的漏源极电压逐渐下降。此时的栅极电压已经到达米勒平台,栅极电流主要用于给栅漏极电容VDS充电,栅源极电容的电流很小,因此该阶段栅极电压基本保持不变,漏源极电压下降会在漏源极电容中感应出电流iDS,其表达式如下所示
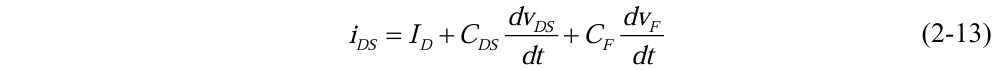
t3时刻开关管Q的漏源极电压下降至导通电压,其进入栅极电压继续上升阶段。在该阶段栅极电流给栅源极电容继续充电,当栅极电压达到驱动正压VCC时该阶段结束,开关管Q完成导通过程。开关管的导通压降可以表示为

2.2双管SiCMOSFET串联不均压机理分析
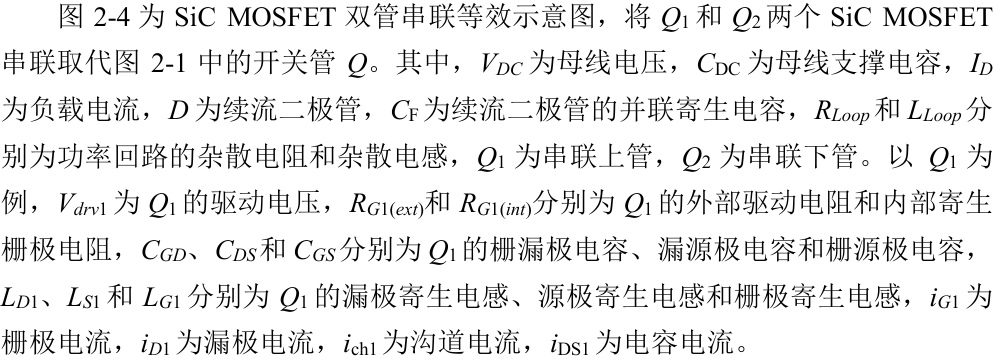

影响串联器件动态电压均衡的因素主要有两种,一种是器件自身参数差异,包括阈值电压、结电容和跨导等参数不同,另一种为外部驱动参数差异,包括驱动电阻、驱动电压、驱动信号不同步等。
2.2.1关断过程
图2-5为一种典型的串联器件关断过程电压失衡示意图,在这里将串联上管Q1作为承压较高的器件,串联下管Q2作为承压较低的器件,由于二者分压不均,过多的电压分布在Q1上,因此Q1存在安全隐患。
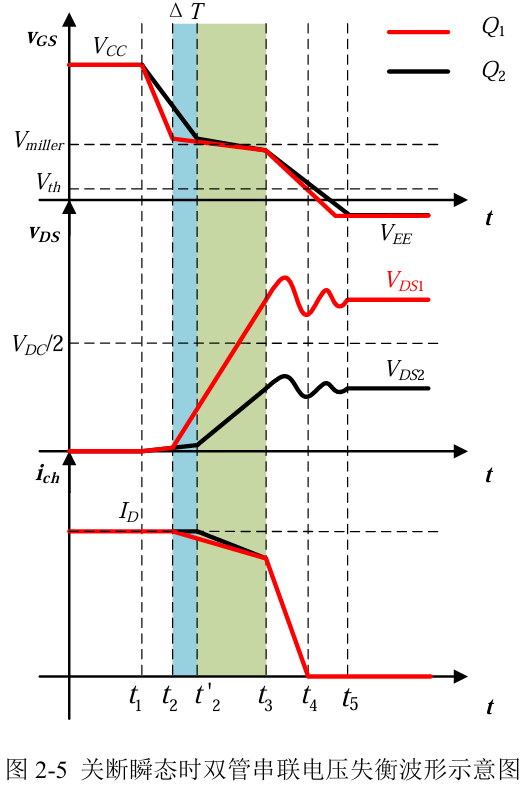
通过前文分析可知,SiCMOSFET的关断过程主要有四个阶段:关断延迟阶段,漏源极电压上升阶段,漏极电流下降阶段以及栅源极电压继续下降阶段。在关断延迟阶段可以将驱动回路简化为一阶RC电路,t1时刻开关管Q1和Q2同时开始关断,由于开关管Q1在该阶段的时间常数更小,其在t2时刻首先结束关断延迟阶段,开关管Q2经过ΔT时间后,在t'2时刻结束关断延迟阶段。在该阶段,器件漏源极电压vDS保持不变,漏极电流仍保持为负载电流ID,栅源极电容CGS通过驱动电阻放电,vGS下降,则开关管Q1在该阶段所需要的时间可以表示为

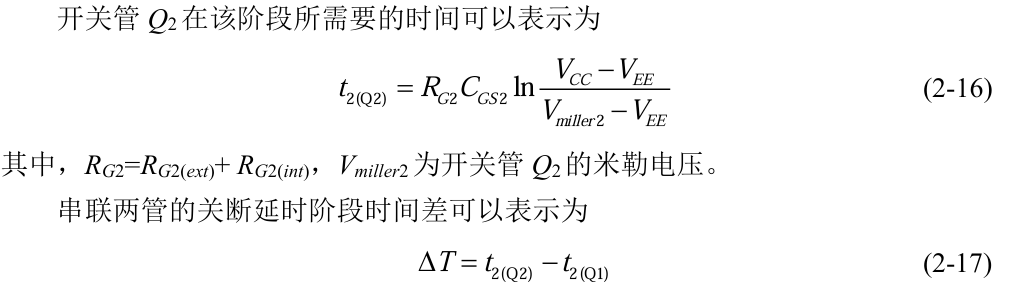

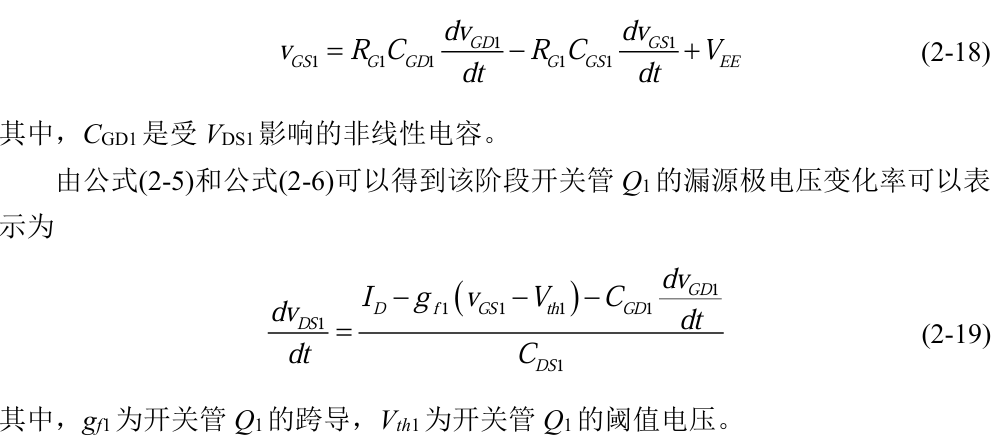
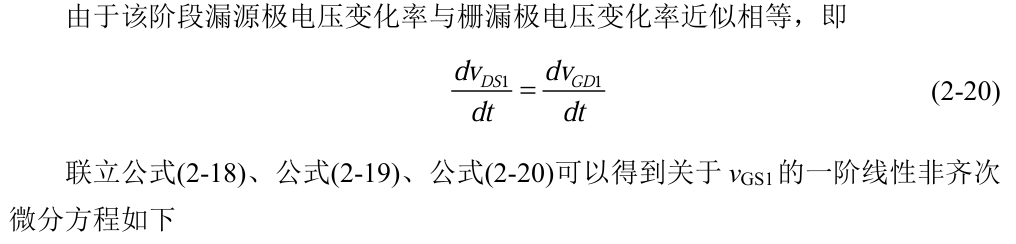
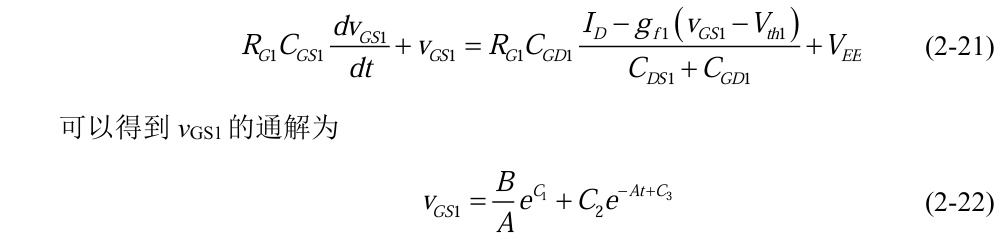
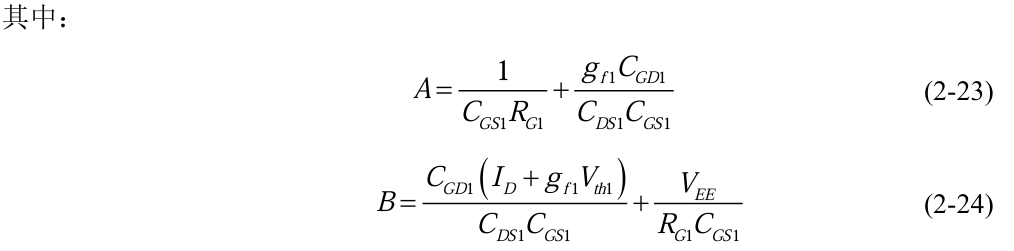

由于开关管Q2结束关断延迟阶段的时间比开关管Q1晚ΔT,因此其处于漏源极电压上升阶段的时间为t3-t2-ΔT,所以在t3时刻开关管Q2的漏源极电压VDS2可以表示为
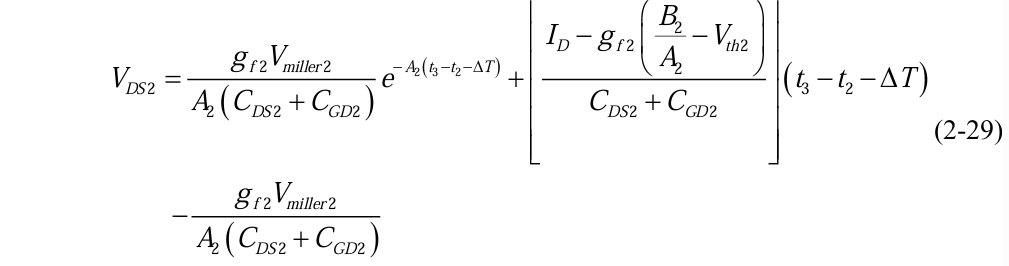

在漏源极电压上升阶段,受两管自身参数差异和外部电路驱动能力的差异的影响,开关管Q1和Q2漏源极电压上升速度并不相同。图2-5中Q1的电压变化率更大,那么在该阶段,两管的电压差将进一步增大,直到两管电压之和达到母线电压VDC,即

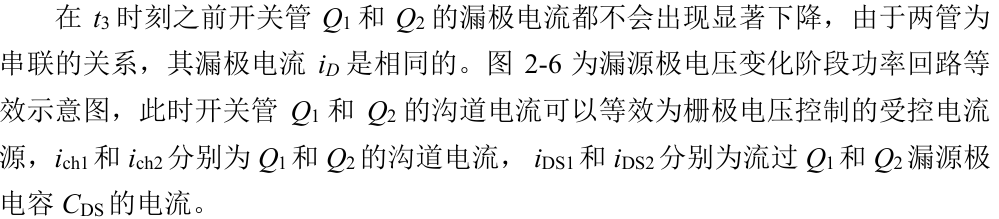

由于开关管的栅漏极电容远小于漏源极电容,电容电流主要经过漏源极电容,所以开关管的漏极电流可以简化为其沟道电流和漏源极电容电流的和。开关管Q1的沟道电流和漏源极电容电流可以表示为
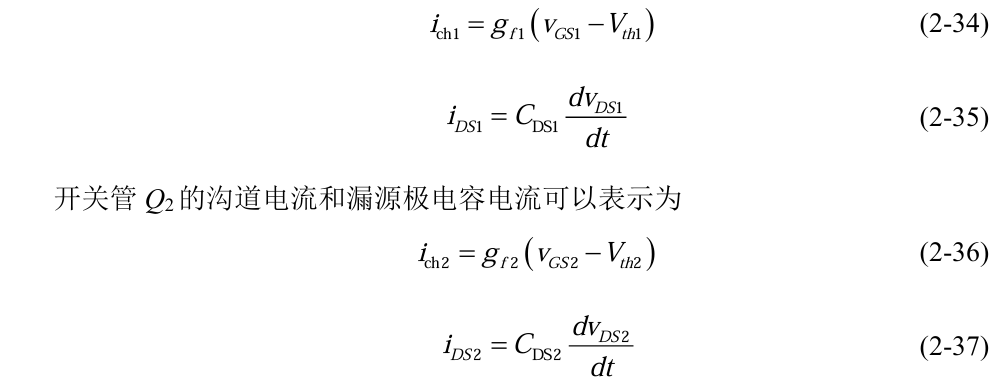
此时,由于上下两管沟道电流存在差异,其流过并联寄生电容的电流也不同,如图2-5所示,开关管Q1的沟道电流ich1小于Q2的沟道电流ich2,这导致开关管Q1的漏源极电容电流iDS1大于开关管Q2的漏源极电容电流iDS2,因此Q1管的漏源极电压上升速度更快,稳定后的漏源极电压也就更高。
t3时刻,续流二极管D导通,Q1和Q2的漏极电流开始下降,栅极电压继续降低,当栅极电压降低至阈值电压Vth时,漏极电流降为零。t4时刻后,栅极电压继续降低至VEE。
2.2.2开通过程
图2-7为一种典型的串联器件开通过程电压失衡示意图,在这里将串联上管Q2作为承压较高的器件,串联下管Q1作为承压较低的器件。

t6时刻,开通信号到来,开关管Q1和Q2均开始开通过程。开关管首先进入开通延迟阶段,在该阶段可以将驱动回路等效为一阶RC电路,栅极电流主要用于给栅源极电容充电,漏源极电压vDS和漏极电流iD保持不变。开关管Q1在该阶段所需要的时间为

t7时刻,开关管Q1的栅极电压首先达到其阈值电压Vth1,其沟道先打开,进入漏极电流上升阶段,此时开关管Q1的漏极电流逐渐增大,续流二极管中的电流逐渐减小,该阶段可以将SiCMOSFET看作一个受栅极电压控制的电流源,因此其沟道电流可以表示为

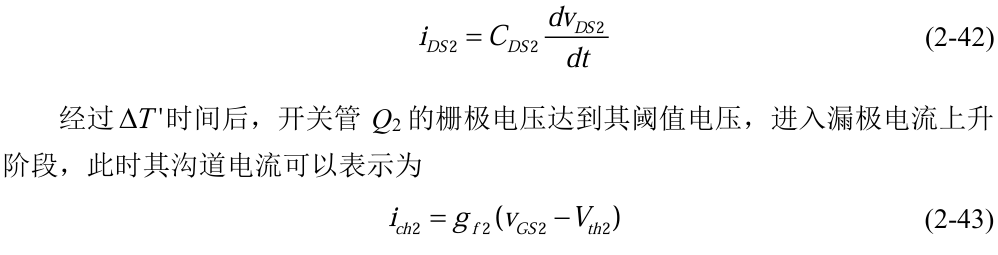
此时开关管Q2的栅极电压还未达到其阈值电压,因此其沟道暂未打开,但Q1和Q2为串联关系,两管的漏极电流相同。开关管的漏极电流主要由其沟道电流和其并联寄生电容中的电容电流组成,由于栅漏极电容CGD远小于漏源极电容CDS,因此可以忽略流入栅漏极电容的电流,此时开关管Q2的电容电流主要是流入漏源极电容中的电流iDS。因此,开关管Q2此时的漏极电流主要是其漏源极电容电流,所以开关管Q2的电容电流iDS2大于Q1的电容电流iDS2,开关管Q2的漏源极电压会出现小幅度上升,此时开关管Q2的漏源极电容电流为
在漏极电流上升阶段,由于功率回路寄生电感的存在,漏极电流变化率会在其上感应出与开关管极性相反的电压,因此在该阶段开关管的漏源极电压会产生一定程度的下降,此时串联两管的电压之和可以表示为

由于开关管Q1更早进入漏极电流上升阶段,此时其栅极电压vGS1高于Q2的栅极电压vGS2,所以其沟道电流ich1也高于Q2的沟道电流ich2,但两管的漏极电流相同,因此开关管Q1的电容电流iDS1仍然比Q2的电容电流iDS2小,故其此时的漏源极电压变化率高于Q2,所以在该阶段Q2的漏源极电压vDS2会高于Q1的漏源极电压vDS1。
t8时刻Q1的栅极电压率先达到其米勒电压,进入漏源极电压下降阶段。在该阶段其栅极电流主要用于给栅漏极电容充电,因此栅源极电容的充电电流较小,栅极电压vGS基本保持不变。此时Q1的栅极电流可以表示为

在t8时刻开关管Q2还没有进入漏源极电压下降阶段,所以当Q1的漏源极电压下降时,Q2的漏源极电压会出现一定幅度的上升,但两管的电压之和是下降的。当Q2的栅极电压达到其米勒电压后,进入漏源极电压下降阶段,此时串联器件的漏极电流达到负载电流ID,续流二极管中的电流下降为零,续流二极管截止,其端电压逐渐上升,串联器件电压之和继续下降。在该阶段开关管Q2的栅极电流可以表示为
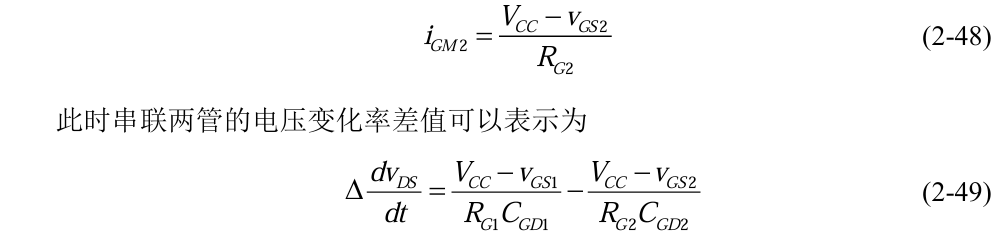
t9时刻,串联两管电压之和降为导通电压时,开关管Q1和Q2结束漏源极电压下降阶段。t9时刻之后,Q1和Q2的栅极电流继续给栅源极电容充电,直到栅极电压上升到驱动正压,结束开通过程。
由上述分析可知,造成串联器件动态不均压的主要原因有两种,一种是串联两管电压变化过程中的电压变化率不同,影响这种现象的因素有驱动电阻不同,驱动电压不同,漏源极电容不同等;另一种是电压开始变化的时刻存在差异,影响这种现象的因素主要是驱动信号不同步。而串联器件不均压的根本原因是在漏源极电压变化阶段,上下两管的沟道电流和并联寄生电容电流的分配存在差异,不同的并联寄生电容电流导致了不同的漏源极电压上升速率,最终导致了不同的漏源极电压。在开关管的开通过程中,漏极电流比漏源极电压更早发生变化,因此在漏极电流上升阶段由于寄生电感的存在,串联两管总电压应力会提前下降,即使在漏源极电压下降阶段出现一定的电压下降不同步也不会对串联两管的安全运行造成巨大威胁。因此,在SiCMOSFET串联均压控制中更需要关注器件的关断不均压。
2.3、影响串联均压的因素
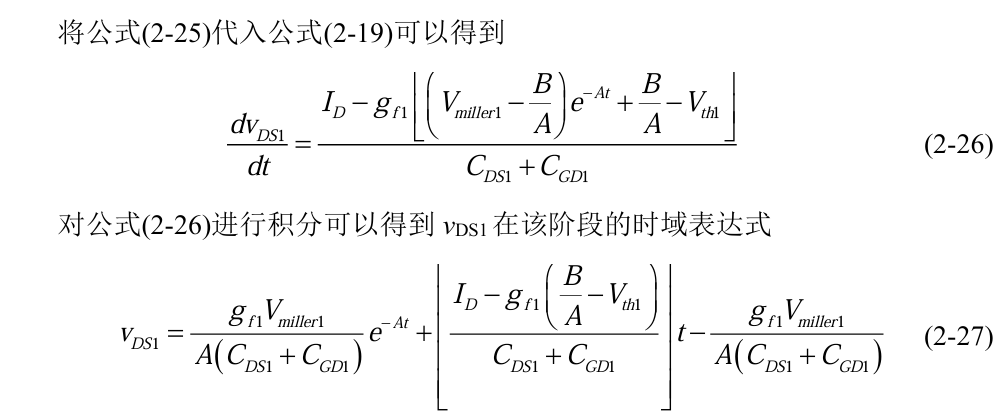
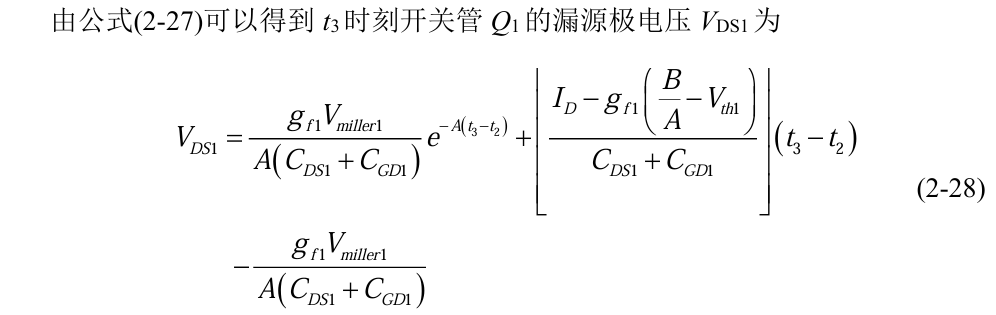
结合公式(2-28)、公式(2-29)和公式(2-33)可以看出,串联器件的不均压问题与驱动电阻、结电容、跨导、阈值电压、驱动电压、负载电流等有着密切关系,这些因素中的任意一个在串联器件间存在差异都会引起不均压问题,此外驱动信号的不同步也会通过影响ΔT的大小引发串联器件的不均压问题。为了更直观的获得以上因素对串联器件均压的影响,在LTspice中搭建了两管串联的仿真电路,在不同负载电流下改变均压影响因素的大小,所使用的SiCMOSFET仿真模型为CREE公司的CAS300M17BM2。
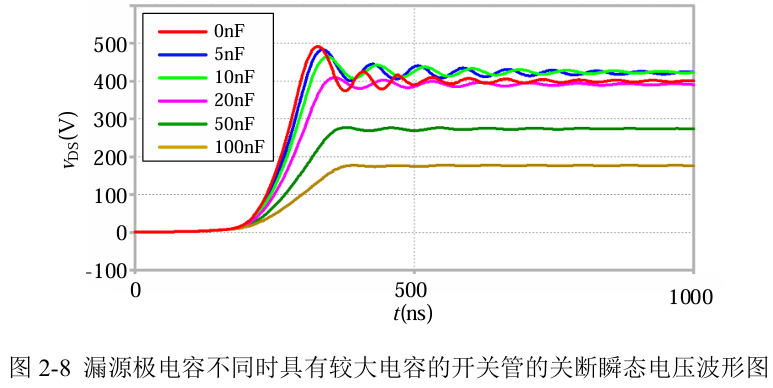
(1)漏源极电容不同对串联均压的影响
漏源极电容的不同主要会影响功率器件的开关速度,漏源极电容越大,开关管的电压变化率越小,开关速度越慢,在关断过程时流入器件沟道的电流减小,但同时也会降低关断过电压的振荡频率。图2-8为在串联两管的漏源极电容相差0nF、5nF、10nF等值时的不均压情况,串联两管的电压之和为800V,因此每个开关管的理想承压应为400V。当串联两管漏源极电容相同时,即参数完全相同时,在关断过程结束后其电压会稳定在400V,随着串联两管的漏源极电容差异的增大,串联两管的电压差值整体为增大的趋势,在低于20nF时,漏源极电容的不同对于串联器件均压的影响较小,而在高于20nF后,串联器件的电压差值显著增大,开关速度也显著减慢。随着负载电流增大时,串联功率器件的不均压问题受漏源极电容差异的影响逐渐减弱。

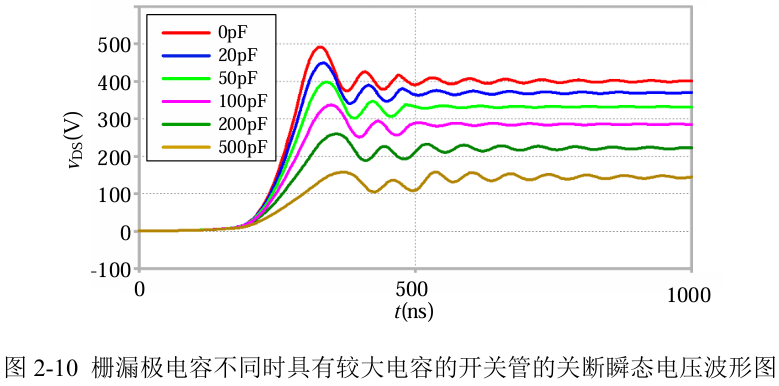
(2)栅漏极电容不同对串联均压的影响
栅漏极电容不同主要是通过影响电压变化率来影响串联均压情况,在漏源极电压上升阶段,栅极电流主要用于给栅漏极电容放电,因此改变漏源极电容的大小会对开关管的漏源极电压变化率造成影响,如图2-10所示,母线电压为800V,因此每个开关管的理想电压为400V,当串联器件的栅漏极电容之间的差异从0pF增大到500pF时,串联两管中栅漏极电容较大的开关管的漏源极电压变化率逐渐减小,关断结束后串联两管所达到的漏源极电压差值逐渐增大,而负载电流的变化对栅漏极电容差异造成的不均压问题影响较小。

(3)栅源极电容不同对串联均压的影响
栅源极电容主要是通过改变电压开始上升的时刻来影响串联均压情况。当开关管的栅源极电容增大时,其到达米勒平台电压所需要的时间增长,进入漏源极电压上升阶段的时刻延后,而在漏源极电压上升时栅极电压基本保持不变,因此栅源极电容的大小几乎不会影响漏源极电压变化率。如图2-12所示,当串联器件的栅源极电容相同时,串联两管在关断过程结束后均达到400V的理想电压,随着栅源极电容差异的增大,拥有较大栅源极电容的开关管的关断延迟时间增大,串联两管的电压差也逐渐增大。

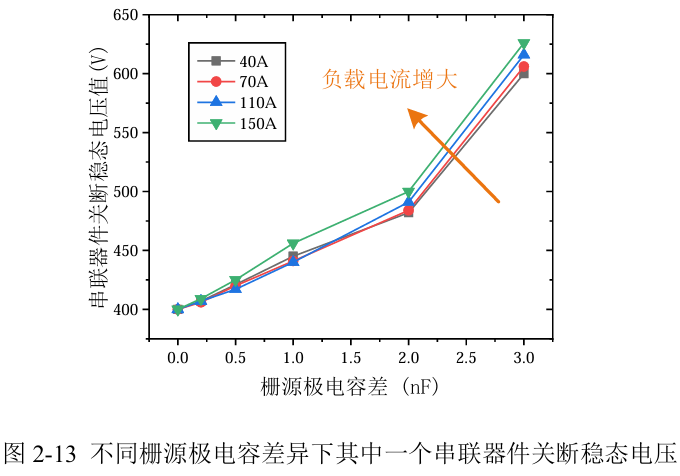
(4)驱动电阻不同对串联均压的影响

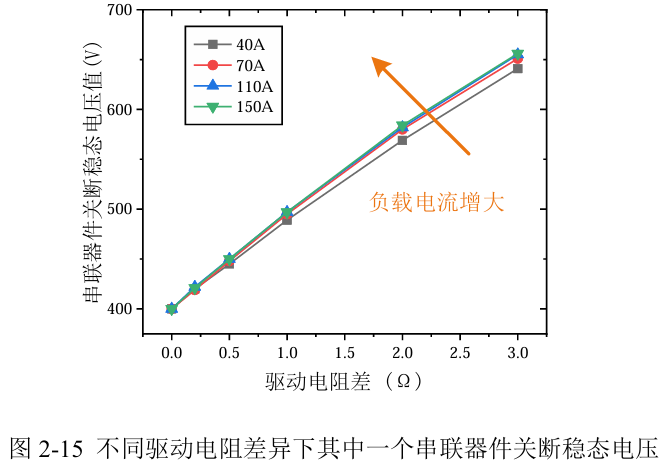
(5)驱动信号不同步对串联均压的影响
串联两管的驱动信号不同步会影响开关管漏源极电压开始上升的时刻,进而影响串联均压情况,其只在关断延迟阶段对开关行为产生影响,并不会改变开关管的电压变化率。图2-16展示了串联两管的驱动信号存在时间差时驱动信号较慢的开关管的关断电压波形,随着滞后管的驱动信号滞后另一管的时间增长,该管的关断延迟时间增大,串联两管在关断结束后的电压差增大,但电压变化过程中的电压变化率不发生变化。随着负载电流的增大,驱动信号不同步对于串联器件不均压的影响也逐渐增大。


(6)共源极寄生电感不同对串联均压的影响
在关断延迟阶段和漏源极电压上升阶段,共源极寄生电感的大小对开关管的关断行为几乎没有影响,但在漏极电流下降阶段,共源极寄生电感的存在会导致漏极电流变化率下降,同时由于电流变化率会在寄生电感上感应出电压,漏源极电压会产生过电压。图2-18给出了在不同共源极寄生电感差异下拥有较高寄生电感的开关管的关断电压波形,随着共源极寄生电感差异的增加,开关管在漏极电流下降阶段受到的影响也越大,串联两管在关断过程阶段结束后的电压差也越大。随着负载电流的增大,寄生电感上感应出的过电压也逐渐增大,因此不均压问题也更严重。

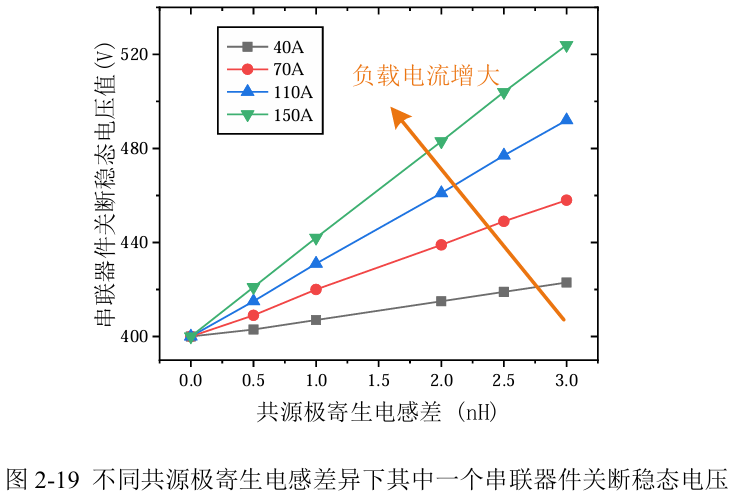
通过以上分析可以看出,串联两管参数差异对电压差值的影响大体上是线性的,但在实际情况中,串联器件的电压失衡往往是多种因素共同作用的结果,且影响过程较为复杂,通过矫正所有造成串联不均压的因素来实现串联器件电压均衡是非常困难的,因此通过获取不均压信息反馈控制其中一个因素来实现对串联器件电压差的调整是一个可行的方案,驱动电阻、驱动信号等外部驱动因素由于易于调节的特点更适合用来进行均压控制。此外,在进行串联应用时,为了实现更好的均压效果,应尽可能选择同一批次的串联器件,保证自身参数的差异尽可能小,同时在设计电路时应尽量保证寄生电感、驱动电阻等外部参数的一致性,为均压控制提供更好的前置条件。
2.4本章小结
本章对串联器件发生不均压的机理进行了分析,串联器件的不均压可以分为动态不均压和静态不均压两种,其中动态不均压更为复杂。其主要原因有两个,分别是串联器件漏源极电压开始变化的时刻不同和漏源极电压变化率不同,通常情况下实际的不均压程度由两种原因共同造成。串联器件动态不均压的根本原因是串联器件电压变化过程中沟道电流的大小不一致,这导致了不同的并联电容电流,进而造成了不同的电压上升速率。针对串联器件关断过程的不均压情况得出了电压差的表达式,然后分析了不同参数差异在不同负载电流下对串联器件不均压情况的影响。
3、基于漏源极电压变化率
检测的有源闭环反馈串联均压控制技术
通过第二章的分析得出了SiCMOSFET串联电压失衡的机理,其根本原因是在电压变化过程中串联SiCMOSFET的沟道电流和并联寄生电容电流分配比例不一致。当其中一只开关管的并联寄生电容电流过大时,其漏源极电压变化率会高于另一只开关管,这也最终导致了关断结束后串联两管分压不均。SiCMOSFET的串联均压问题主要可以分为静态不均压和动态不均压两种,静态不均压可以通过在串联器件上并联相同大小的均压电阻来解决,动态不均压由于SiC器件开关速度高、寄生参数小等特点更难以解决。本章分析了现有均压方案所存在的问题,结合现有方法,研究了一种基于漏源极电压变化率检测的有源闭环反馈控制方案,该方案可以实现串联器件全周期的快速、有效的均压,且对于变负载工况也有较好的均压效果。最终通过仿真和实验验证了本章方案的有效性。
3.1、基于有源箝位技术的串联均压电路
为实现功率器件串联可靠运行,国内外已经开展了大量研究,目前在串联SiCMOSFET上广泛应用的主要是并联缓冲电容法,虽然该方案可以有效的降低串联器件的不均压程度,但需要选择较大的缓冲电容值才能得到较好的均压效果,其相当于增大了开关管的漏源极寄生电容,因此电容选择较小时串联器件仍有较大电压差,而在缓冲电容选择较大时,会显著增加器件的开关损耗,器件的开关速度也受到了显著影响,而这会使得SiCMOSFET失去其开关特性优势。
本课题组在传统有源箝位法的基础上提出了一种基于TVS管的SiCMOSFET串联均压有源驱动电路,与缓冲电路法相比,该电路不会对串联器件的开关速度造成显著影响,并且将保护电路与均压电路相结合,具有全周期均压,可拓展性强等特点。该方案解决了传统的有源箝位法中TVS管长时间工作在击穿状态,容易导致其过热损坏的问题,提高了其使用寿命。
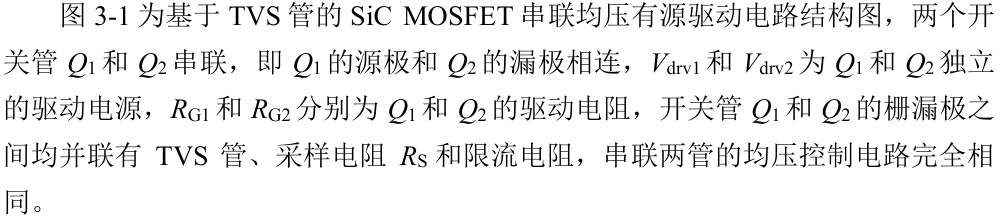
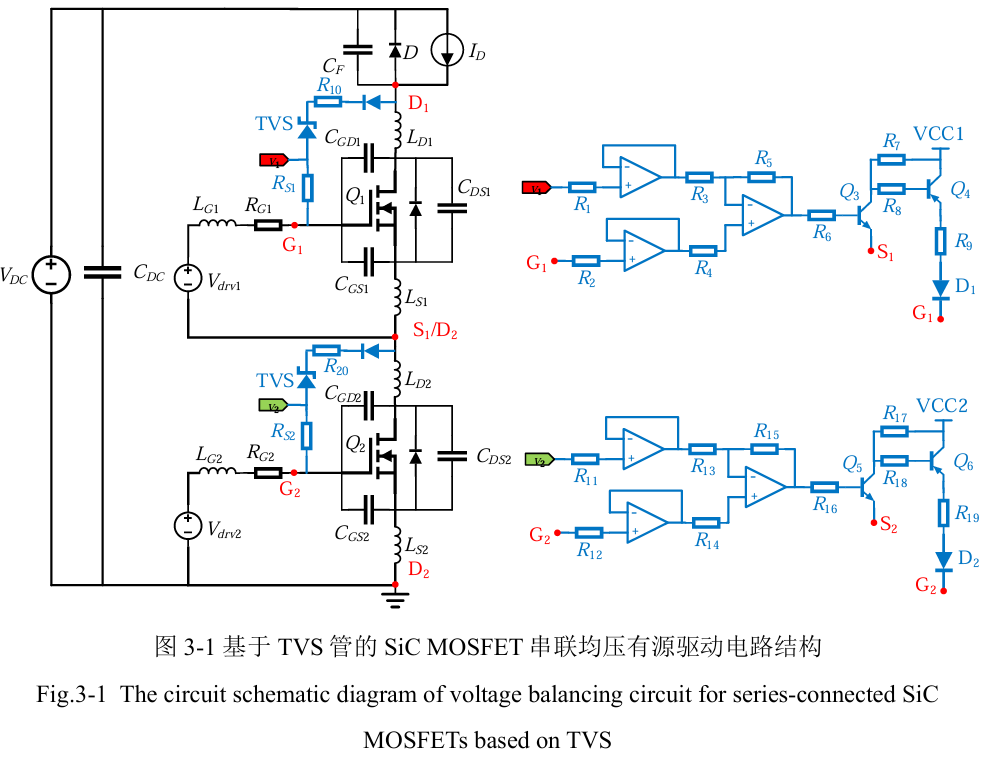
在串联器件关断过程中,假设Q1为电压上升较快的开关管,将TVS管的阈值电压设置为每个开关管的理想承压,即母线电压的一半。由于在漏源电压上升阶段,开关管Q1首先到达VDC/2,并联在其栅漏极的TVS达到击穿电压,即图3-1中的VBR,此时Q1的TVS管导通,产生击穿电流iBR,但由于有限流电阻R10的存在,该击穿电流很小,其约为

传统的有源箝位均压电路的击穿电流较大,因此可以拉高栅极电压,进而达到限制开关管电压升高的目的。但加入限流电阻后该电流不足以对开关管的栅极电压产生影响,因此采用采样电阻RS对此时的击穿电流进行采样,得到采样电压v1,其可以表示为

将采样得到的采样电压v1经运放放大输出至小功率开关管Q3,Q3导通后Q4随之导通,VCC通过辅助驱动电阻R9向开关管Q1的栅极注入电流以提高栅极电压,栅极电压提高后其沟道电流变大,因此并联寄生电容中的电流变小,进而可以抑制电压继续升高。
3.2有源反馈串联均压控制电路结构及工作原理
上一节所提到的基于TVS管的SiCMOSFET串联均压有源驱动电路具有可靠性高、可拓展性强、可全周期均压等优势,其通过限流电阻限制TVS管击穿时的电流大小,降低了TVS因长时间反复击穿带来的损坏风险,但其仍需要对TVS管进行严格的参数设计,此外,其采用TVS管监测电压的方式存在监测盲区,只有在开关管电压超过其理想承压后TVS管才会导通,均压控制电路检测到击穿电流iBR达到一定值才会向栅极注入电流,这导致了在均压电路发挥作用之前,开关管的漏源极电压已经超出了母线电压的一半,这会使得该管存在较大的关断过电压。由于SiCMOSFET的开关速度较快,开关管从出现过电压到进入稳态的时间非常短,这对控制回路的元器件提出了较高要求。
针对其局限性,本章研究了一种基于漏源极电压变化率采样的串联均压控制电路,对串联器件的漏源极电压变化率进行对比,扫除了电压监测盲区,对串联器件漏源极电压上升全过程进行均压控制,避免了承压较高的开关管上产生较高的关断过电压。
3.2.1基于漏源极电压变化率采样的串联均压控制电路结构
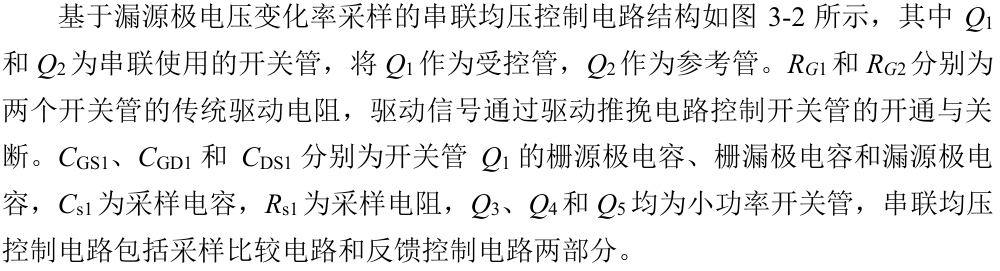
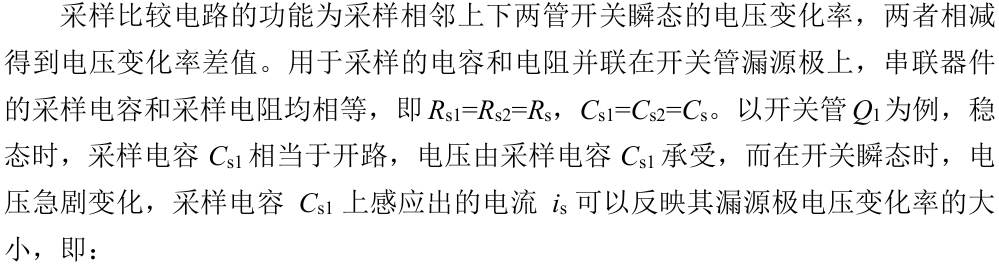

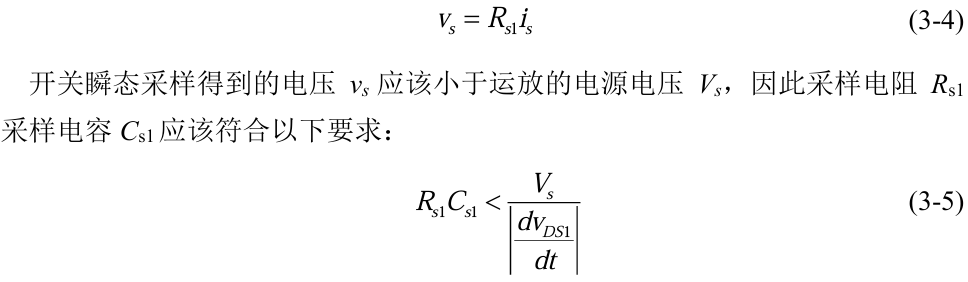
采样电容仅作测量电压变化率使用,为了避免增大开关损耗,应在满足以上条件的情况下选择尽可能小的值。
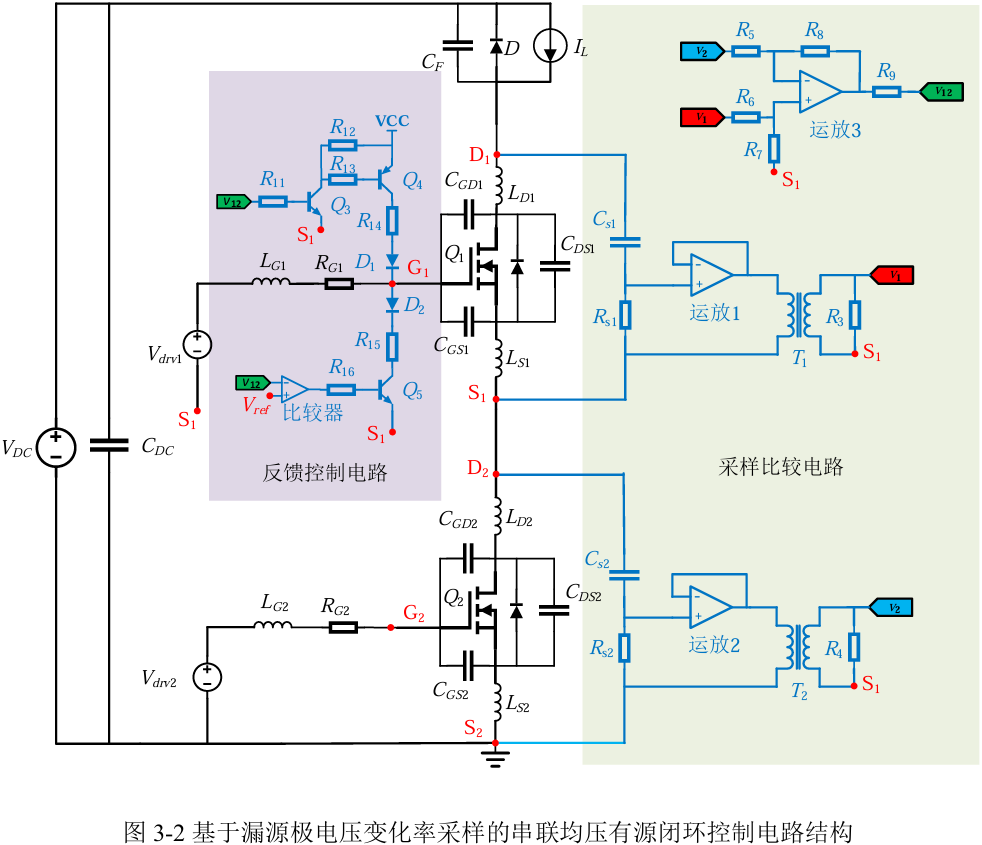
通过运放1搭建的电压跟随器实现对Rs1电压的采样,并将得到的电压值通过磁环T1隔离传输至采样电阻R3,此时得到采样电压v1,将v1和开关管Q2的采样电压v2通过由运放3组成的减法电路得到v12,即:

3.2.2基于漏源极电压变化率采样的串联均压控制电路工作原理
图3-3为所提出的串联均压控制电路关断过程理论波形图,其中Q1为受控开关管,栅极接有反馈控制电路;Q2为参考开关管,栅极仅接有传统驱动电路。

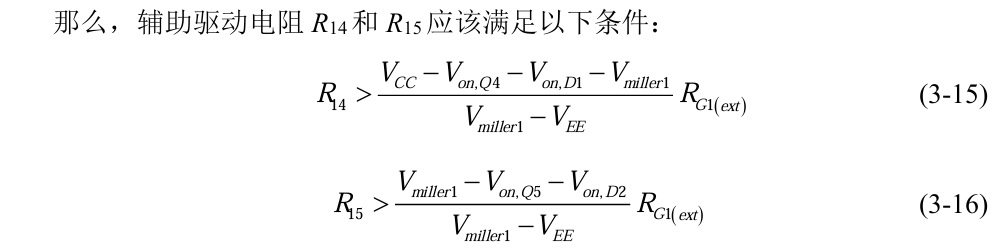
t1时刻Q1和Q2开始关断,首先进入关断延迟阶段,此时两管漏源极电压和漏极电流都保持为关断前的状态。在该阶段,由于串联两管的电压还未开始上升,电压变化率均为零,所以均压控制电路不会动作,采样比较电路得到的电压变化率差值为零,小功率开关管Q3和Q5仍保持在关断状态,辅助电阻R14和R15均没有电流通过,此时开关管Q1的栅极电流可以表示为
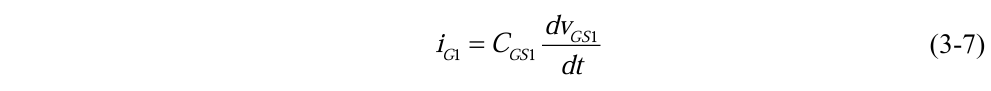
t2时刻开关管Q1结束关断过程的第一阶段,进入漏源极电压上升阶段。在该阶段其栅极电压达到米勒电压,栅极电流主要用于给栅漏极电容放电,此时其栅极电流可以通过式(2-18)表示。开关管Q1的漏源极电压变化率变大,由式(2-26)可知,其并联寄生电容电流iDS1也随之变大,因此沟道电流ich1变小,而此时Q2管仍处于关断延迟阶段,其漏源极电压变化率为零,漏极电流均流入器件沟道,即ich2=iD。由于Q1管的漏源极电压上升,其采样电容Cs1上产生感应电流,该电流在电阻Rs1产生感应电压并通过磁环T1在采样电阻R3上产生电压v1,而此时v2为0,因此v12为正压。在Q3导通后,Q4随之导通,受控管Q1的栅极电压因此被拉高,此时的注入其栅极的上拉电流iup为:

上拉支路导通后,开关管Q1的栅极电流减小,由于此时的栅极电流主要用于给栅漏极电容放电,栅漏极电容的放电速度减慢,因此开关管Q1的漏源极电压变化率降低,此时Q1的栅极电流可以表示为
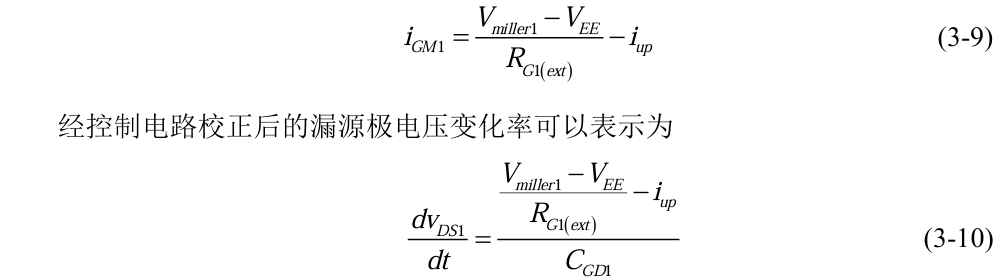
t’2时刻之后,开关管Q2结束关断延迟阶段,进入漏源极电压上升阶段,其漏源极电压vDS2开始上升,若其电压变化率仍小于开关管Q1,则采样比较电路输出的v12仍然为正压,上拉电流iup继续注入栅极以用于降低Q1管的漏源极电压变化率。
同理,若Q1管的漏源极电压变化率小于Q2管,那么采样电阻Rs1上的电压会小于采样电阻Rs2上的电压,采样比较电路输出的v12为负压,此时小功率管Q3关断,上拉电流iup降为零,Q5导通,下拉支路通过辅助驱动电阻R15产生下拉电流idown,开关管Q1的栅极电流增大,栅漏极电容的放电速度加快,进而可以提高其漏源极电压变化率,此时下拉电流可以表示为
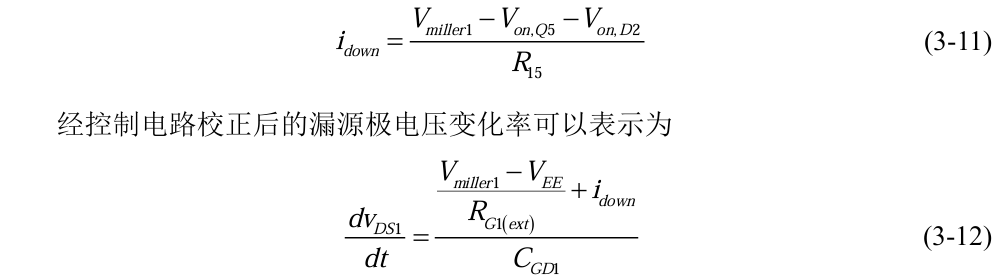
通过调整Q1管的栅漏极电容CGD的放电电流,使得在漏源极电压上升阶段Q1与Q2的漏源极电压以相同变化率上升,最终在开关管完全关断时串联两管达到均压效果。
所加入的有源控制电路不应影响器件的正常关断行为,因此,上拉电流iup和下拉电流idown应该显著小于米勒平台时期的正常栅极电流iGM,因此辅助电流iup和idown应该满足的条件为:
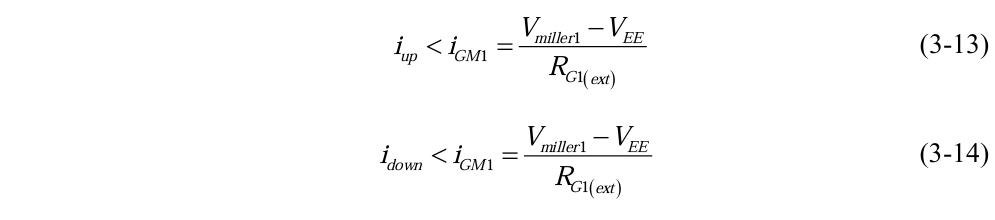
3.3仿真分析
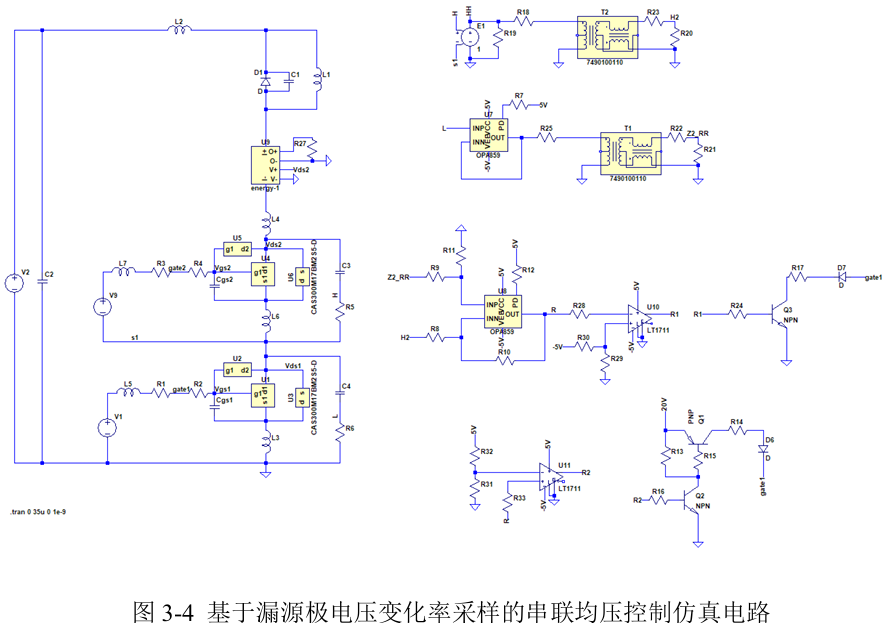
为验证该电路的有效性,在LTspice中搭建了图3-4所示的串联均压控制电路图。其中,SiCMOSFET模型选用CREE公司的CAS300M17BM2半桥模块,图3-4中的U4和U1分别为半桥模块的上管和下管,分别对应图3-2中的Q1和Q2,主电路仿真参数如表3-1所示。

由第二章分析可知,导致串联器件不均压的因素有驱动信号不同步、驱动电阻不一致、栅源极电容不同、栅漏极电容不同、阈值电压不同等,而这些因素造成串联器件电压失衡的原因可以分为两类,一类是串联两管漏源极电压开始上升的时刻不同,一类是串联两管漏源极电压上升时的电压变化率不同,因此在仿真时选取驱动信号不同步和驱动电阻不一致两种工况对所提出电路的均压效果进行验证。
(1)驱动信号不同步
图3-5为开关管Q1的驱动信号超前Q2的驱动信号50ns时,串联两管的不均压情况,Q1为参考管,其栅极仅接有传统驱动电路,Q2为受控管,栅极接有均压控制电路。

由于Q1超前Q250ns导通,所以Q1的栅极电压更早开始下降,更早进入漏源极电压上升阶段,当该管电压变化率开始上升时,其并联寄生电容中开始有电流通过,因此此时开关管Q1的沟道电流出现下降。经过50ns的延迟后,开关管Q2开始关断,同样的,在漏源极电压变化率开始上升时,其沟道电流开始出现下降。当串联两管都进入漏源极电压上升阶段时,其电压变化率相同,在关断过程结束后,两管的电压差仅与两管的驱动信号时间差有关,最终开关管Q1的漏源极电压达到了770V,开关管Q2的漏源极电压达到了430V,电压差为340V,电压差占总电压的28.3%。
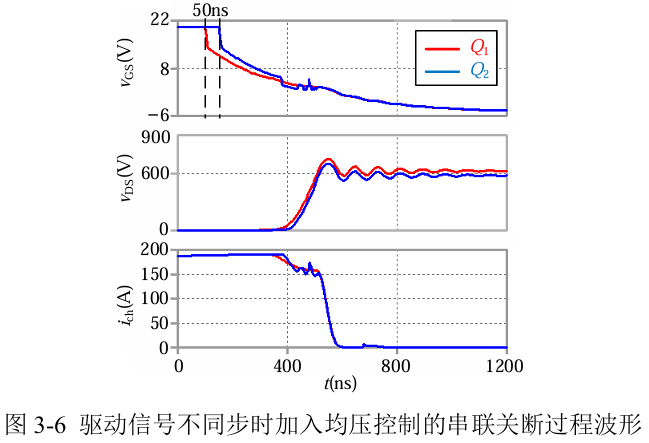
图3-6为加入所提出的串联均压控制电路后的仿真波形图,开关管Q1超前Q2进入关断过程,当其结束关断延迟阶段,漏源极电压开始上升时,Q2栅极电压仍未达到米勒平台,此时Q1的采样电容已经感应出电流,并得到采样电压,采样比较电路输出负值使得反馈控制电路的下拉支路导通,下拉电流加快了Q1栅漏极电容的放电速度,同时其栅极电压下降,沟道电流随之下降,进而达到提高Q2的漏源极电压变化率的目的。最终串联两管的电压以相同变化率上升,实现均压效果。
(2)驱动电阻不一致
图3-7为驱动电阻不一致时串联两管的不均压情况,其中开关管Q1的驱动电阻为12Ω,开关管Q2的驱动电阻为10Ω。由于串联两管驱动信号同步,Q1和Q2同时进入关断过程,在关断延迟阶段,开关管Q1的栅极电流更小,其栅源极电容放电速度更慢,栅极电压下降更慢,漏源极电压开始上升的时间也晚于Q2。在漏源极电压上升阶段,由于开关管Q1的栅极电压高于Q2,因此其沟道电流较大,并联寄生电容中的电流较大,漏源极电压变化率高于Q2。两种因素叠加导致在关断过程结束后,开关管Q1的电压达到825V,开关管Q2的电压仅有375V,电压差为450V,不均压程度为37.5%。

图3-8为加入所提出的均压控制电路后的串联关断过程开关波形,当开关管Q2的电压变化率高于开关管Q1时,反馈控制电路给Q2的栅极注入电流,此时栅极电压提高,其沟道电流增大,并联寄生电容中的电流减小,因此其漏源极电压变化率降低。在漏源极电压上升过程中,均压控制电路对开关管Q2进行了多次调节,确保串联两管的电压以相近的变化率上升,最终实现均压效果。

3.4实验验证
参照图3-2搭建了图3-9所示的串联SiCMOSFET双脉冲测试实验平台,所使用的SiCMOSFET为CREE公司的CAS300M12BM2半桥模块,其主要参数如表3-2所示。将一个半桥模块中的两个SiCMOSFET串联使用,作为双脉冲测试平台的待测管,将另一个半桥模块的体二极管作为续流二极管,负载电感与该模块并联。


实验中所使用的示波器为TektronixMDO03054,带宽为500MHz,最高采样率为2.5GS/s;非隔离低压探头为TektronixTPP0500B,带宽为500MHz,最高测试电压为300V;隔离差分电压探头为TektronixTHDP0200,带宽为200MHz,最高测试电压为1500V;控制芯片为TMS320F28335DSP。
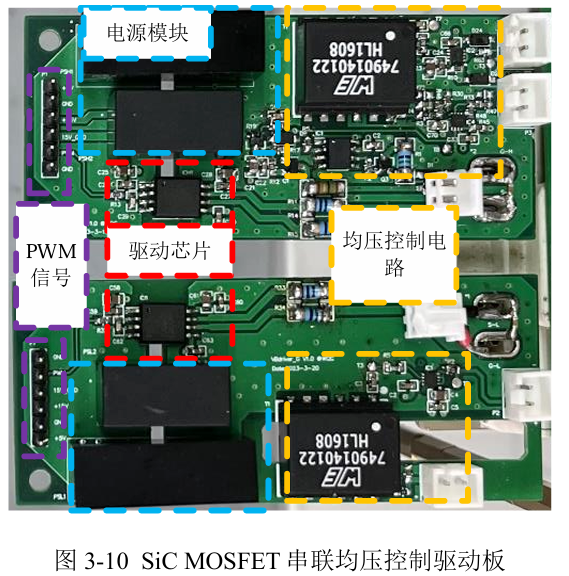
所设计的串联均压控制驱动板如图3-10所示,其中上半部分为图3-2中Q1的驱动电路,下半部分为Q2的驱动电路,Q1为受控管,因此均压控制电路主要在上半部分。驱动芯片采用Infineon1ED3124MU12HXUMA1,其为单通道隔离驱动芯片,支持6A的拉电流和灌电流,可支持1MHz的开关频率,共模瞬态抗扰度超过200kV/μs。驱动电路电源模块为QA01C-18,输出电压为+18V/-3V,控制电路电源模块为IE0505KS-1WR3,输出电压为+5V/-5V。运算放大器采用OPA859,其具有1.8GHz的高单位增益带宽,压摆率为1150V/μs。比较器采用TLV3501,其传播延迟仅有4.5ns,可推挽输出轨到轨电压。漏源极电压变化率采样电路中采样电容规格为2.2nF/1.2kV,采样电阻为0.2Ω。
3.4.1双管串联实验验证
电压上升速度不一致和电压上升时刻不一致是造成SiCMOSFET串联不均压的两种主要原因,因此在外部驱动参数一致、驱动电阻不一致和驱动信号不同步三种工况下进行了双管串联实验。
(1)串联两管外部驱动参数均一致实验结果
首先在双脉冲下进行实验,母线电压为800V,负载电感为80μH,负载电流为100A,开关管Q1和Q2的驱动电阻均为10Ω,且驱动信号一致。图3-11为未加入均压控制时串联两管关断过程的的栅极电压和漏源极电压波形,尽管外部驱动参数一致,但由于结电容、阈值电压等内部参数可能存在不一致,所以在电压变化过程中,Q1的电压变化率明显高于Q2的电压变化率,在关断过程结束后,开关管Q1的漏源极电压达到了580V,Q2的漏源极电压仅为220V,两管的电压差为360V。

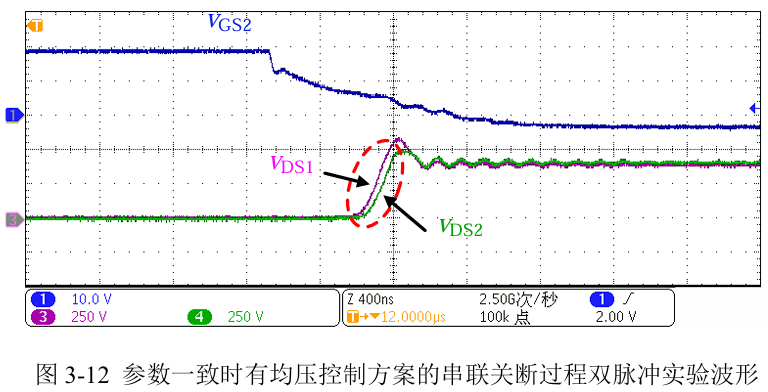
图3-12为加入所提出的均压控制电路后的串联两管关断过程的栅极电压和漏源极电压波形。在漏源极电压变化阶段,当开关管Q1的漏源极电压变化率高于Q2时,采样比较电路得到正的v12,上拉电路导通,给Q1的栅极注入电流,因此Q1的漏源极电压变化率降低。在米勒平台时期,开关管Q1的栅极电压被抬升,此时开关管Q1的沟道电流增大,流过并联寄生电容CDS的电流减小,因此漏源极电压变化率下降。在关断过程结束后,串联两管可以达到较好的均压效果。
其次在多脉冲工况下进行了串联SiCMOSFET均压实验验证,母线电压为800V,负载电感为160μH,负载电流为230A,开关周期约为100μs。图3-13为外部驱动参数均相同时串联器件的开关波形。图3-13(a)为未加入均压控制时,开关管Q1和Q2在关断状态时均处于严重的不均压状态,其中开关管Q1承受了更多的母线电压,具有更高的过压损坏风险。在关断过程结束后,由于静态均压电阻的作用,串联两管的漏源极电压才会缓慢趋于平衡,但该过程需要很长时间才能完成。图3-13(b)为加入了本节提出的均压控制电路后多脉冲测试的实验波形,可以看到在每个开关周期内都可以实现串联器件的电压均衡,不会增加串联器件的关断过电压。


(2)串联两管驱动信号不同步实验结果
首先在双脉冲下进行实验,负载电感为80μH,负载电流为100A,开关管Q1和Q2的驱动电阻均为10Ω。图3-14为驱动信号不同步时串联两管关断过程实验波形,其中开关管Q1的驱动信号超前开关管Q240ns。无均压控制时,由于Q1更早开始关断过程,其漏源极电压上升时间早于开关管Q2,因此Q1最终达到的稳态关断电压会高于Q2。开关管Q1承受了更高的漏源极电压和更高的关断过电压尖峰,关断过程结束后串联两管的电压差约500V,而Q1管的关断电压尖峰甚至超过了800V。

图3-15为采用本节所研究的均压控制方案时的关断过程实验波形,在漏源极电压上升阶段,通过降低开关管Q1管的电压变化率以使串联两管的漏源极电压同步上升,并最终实现均压效果。通过均压控制有效的降低了开关管Q1过压损坏的风险。

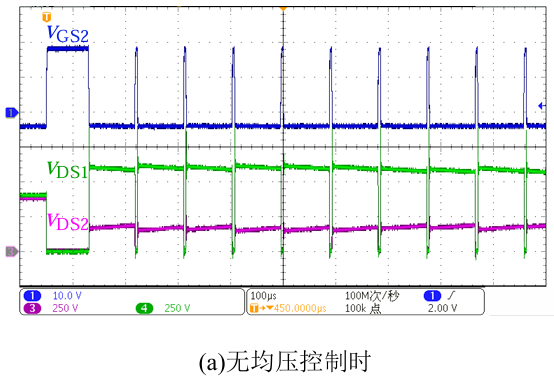
图3-16为多个连续脉冲下的实验波形,负载电感为160μH,负载电流为230A,母线电压仍然为800V,开关管Q1的驱动信号超前Q240ns。无均压控制时,Q1在关断后承受了更多的母线电压,具有更高的过压损坏风险,在开关过程完成后,由于存在静态均压电阻,串联两管的漏源极电压会缓慢的趋于平衡。图3-16(b)为采用本文所提出的均压控制方案的实验波形,可以看到在每一个开关周期内都可以实现串联两管的电压均衡。

(3)串联两管驱动电阻不一致实验结果
首先进行双脉冲实验,母线电压为800V,负载电感为80μH,负载电流为100A。在驱动电阻相同时,串联两管到达关断稳态后的电压差约为360V,若增大Q2的驱动电阻,关断稳态后的电压差会继续增大。该工况中开关管Q1的驱动电阻为10Ω,Q2的驱动电阻为11Ω,两管的驱动信号一致。图3-17为无均压控制时关断过程实验波形,由于Q1的驱动电阻小于Q2的驱动电阻,其漏源极电压上升的斜率会显著大于Q2,当两管电压之和达到VDC时,开关管Q1所分担的电压远高于Q2,两管的电压差为460V。
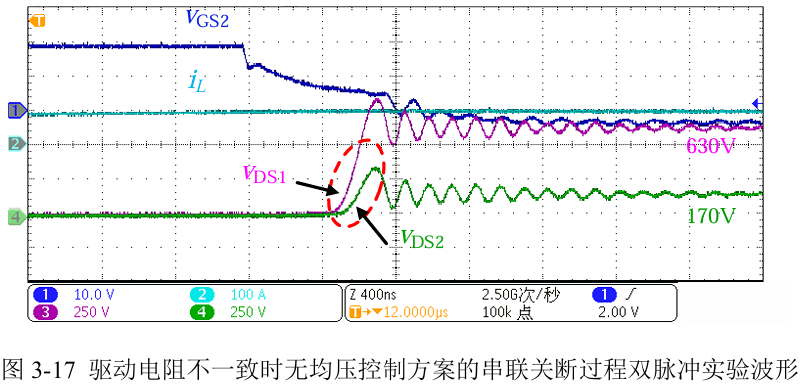
图3-18为采用有源均压控制方案的双脉冲实验波形,由于均压控制电路中上拉支路注入电流的影响,开关管Q1的栅极电压在米勒平台时期被抬升,因此降低了开关管Q1的漏源极电压变化率,两管电压以相同斜率上升,最终在开关过程结束时达到均压状态。

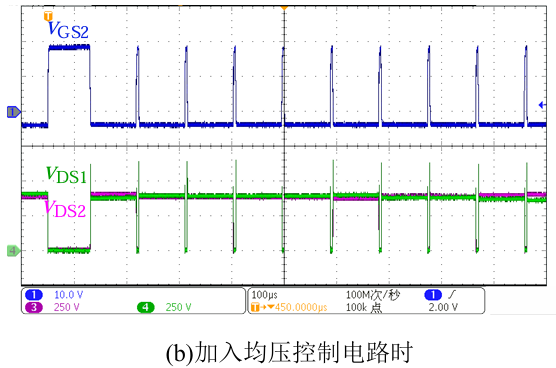
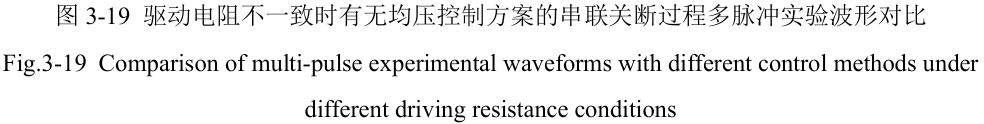
图3-19为多个连续脉冲下的实验波形,母线电压为800V,负载电感为160μH,负载电流为230A,开关管Q1的驱动电阻为10Ω,Q2的驱动电阻为11Ω。无均压控制时,在关断瞬态串联两管出现了严重的不均压现象,而在关断行为结束后,由于静态均压电阻的作用,串联两管会缓慢的趋于电压均衡。图3-19(b)为采用本节所研究的均压控制方案的实验波形,与图3-19(a)相比可以看出不均压现象得到了明显改善。

3.4.2三管串联实验验证
低压功率器件串联使用比起高压器件具有巨大的成本优势,而更多器件的串联可以进一步扩大该优势。本节搭建了可用于三管串联的SiCMOSFET测试平台,结构如图3-20所示,其中开关管Q1、Q2、Q3串联使用。将开关管Q2作为参考管,开关管Q1和Q3作为受控管,因此开关管Q1的栅极只接有传统驱动电路,即驱动芯片和驱动电阻,开关管Q1和Q3的栅极接有本节所提出的均压控制电路。
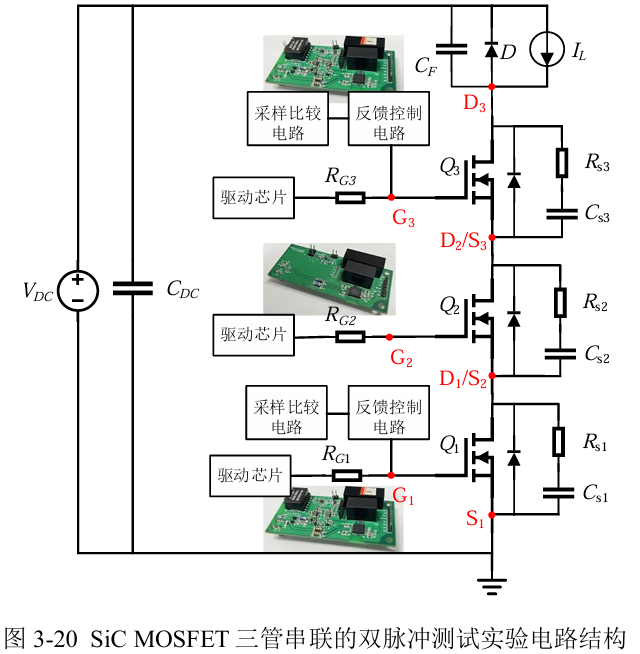
图3-21为外部参数均一致时三管串联运行的关断过程栅极电压和漏源极电压波形图,使用的SiCMOSFET为CAS300M12BM2半桥模块,其中开关管Q1和Q2为一个模块,开关管Q3为另一个半桥模块中的下桥臂,母线电压仍为800V,负载电感为80μH。未加入均压控制电路时,开关管Q2在漏源极电压变化阶段电压上升更快,在关断过程结束后电压达到了340V,而开关管Q1和Q3的漏源极电压变化率较低,稳态时漏源极电压分别为300V和160V,其与开关管Q2的电压差分别为40V和140V。此时开关管Q2具有较高的过压损坏风险。

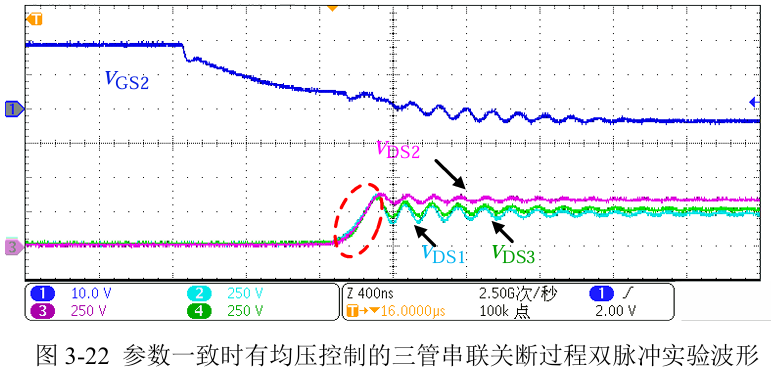
图3-22为加入均压控制后三管串联运行的关断波形图,在漏源极电压上升过程中,开关管Q1和Q3与Q2之间存在电压变化率差值,因此均压控制电路给开关管Q1和Q3的栅极抽取电流,此时其栅漏极电容放电速度加快,栅极电压降低,漏源极电压变化率随之提高,使得在电压变化阶段串联三管的漏源极电压同步上升。由于开关管Q1和Q3本身的关断过电压较大,在关断过程结束后的电压振荡导致了一定的电压差,该电压差可以通过减小功率回路和驱动回路的寄生电感来改善,此外将母线电压等级进一步提高也可以削弱关断过电压对串联器件不均压的影响。
3.4.3半桥逆变实验验证
为了验证串联均压电路在变负载工况下的均压效果,搭建了半桥逆变实验平台,其电路结构如图3-23所示。实验平台母线电压为800V,上下桥臂均使用SiCMOSFET半桥模块,其中开关管Q1和Q3为参考管,栅极仅接有传统驱动电路,开关管Q2和Q4为受控管,栅极接有均压控制电路,开关管的漏源极并联有静态均压电阻和采样电容,其值与两管串联双脉冲实验一致。
驱动信号由DSP控制板产生,采用PWM脉宽调制技术,因此输出电压会含有高频谐波,这些高频谐波需要采用滤波器滤除,本半桥逆变电路采用LC滤波器,主要电路参数如表3-3所示。


首先在无均压控制时进行了半桥逆变实验,实验结果如图3-24所示,开关管Q1和Q2的外部驱动参数完全一致,驱动电阻均为10Ω。由于半桥逆变工况下,负载电流每个周期都在变化,因此每个周期的不均压情况也不相同,在电压失衡最严重时,承受较高电压开关管的漏源极电压超过了500V,而承压较低的开关管仅有300V。

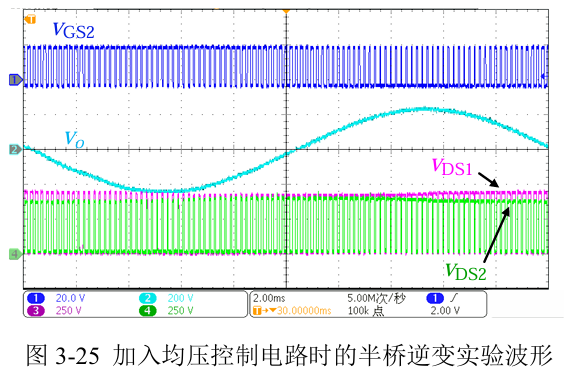
图3-25为加入了均压控制电压时的半桥逆变实验波形,在每个开关周期内不均压情况均得到明显改善,且不存在控制后低压管电压超过高压管的过调节现象,同时也不会增大开关管的关断过电压。
3.5本章小结
本章针对串联器件动态不均压的问题,研究了一种基于漏源极电压变化率采样的有源闭环驱动控制电路,通过并联电容采样串联器件的漏源极电压变化率,并将得到变化率差值,通过反馈控制电路对受控管实现电流注入或抽取,进而实现降低或提高其漏源极电压变化率的目的,最终达到均压效果。该均压控制电路在全周期内具有较好的均压效果,能够对串联器件的不均压现象进行实时控制,不存在检测盲区,不会增大串联器件的关断过电压,也不会对主回路引入额外的寄生参数。
使用LTspice完成了双脉冲工况下两管串联均压的仿真电路的搭建,验证了理论和设计的正确性。搭建了可以进行双管串联和三管串联的实验平台,在驱动参数一致、驱动信号不同步和驱动电阻不一致三种工况下进行了两管串联均压的实验验证,完成了三管串联和半桥逆变工况下的实验验证,进一步验证了所提出的均压控制电路在多管串联和变负载工况下的有效性。
4、基于驱动延时调整的串联均压控制技术
基于驱动信号延时调整的串联均压是一种在串联器件关断后检测不均压程度,在下一个开关周期通过调节串联器件之间的驱动信号延迟实现串联均压的异周期均压控制方法,该方法均压效果好,控制简单,仅对串联器件的开关时刻进行干预,对于开关过程没有影响,因此不会减慢串联器件的开关速度,也不会引入额外的开关损耗,但其在实现串联器件完全均压前需要经历多个不均压周期,这会导致器件在均压前已经过压损坏。因此,可以将有源驱动延时均压控制方法与有源闭环反馈均压控制方法相结合,利用有源闭环反馈均压控制弥补驱动延时均压控制存在的不均压周期的问题,同时利用驱动延时均压控制可以逐周期对均压度进行优化迭代的特点进一步改善有源闭环均压控制的均压效果。
4.1驱动延时均压控制电路结构及工作原理
驱动延时均压控制电路由于其优异的均压效果和不会增加额外开关损耗的特点得到了广泛关注,但对于驱动延时均压控制电路的研究大多应用在离线状态下,即需要提前得到不均压情况才能进行驱动信号延时的设计,这限制了该方法在实际工程中的应用。而使用缓冲电路弥补驱动延时均压控制电路存在不均压周期的方法会引入额外的开关损耗,严重拖慢开关速度,使得驱动延时均压控制电路失去无额外损耗的优势。本章提出的驱动延时均压控制电路在原理上与第三章所提出的有源闭环反馈均压控制不同,可以做到优势互补,同时在获取不均压信息环节直接利用有源闭环反馈均压控制得到的电压变化率差值信息,然后在软件中对驱动信号边沿进行ns级的延时操作,具有结构简单,无额外损耗,可靠性高等优势。
4.1.1驱动延时均压控制电路的电路结构
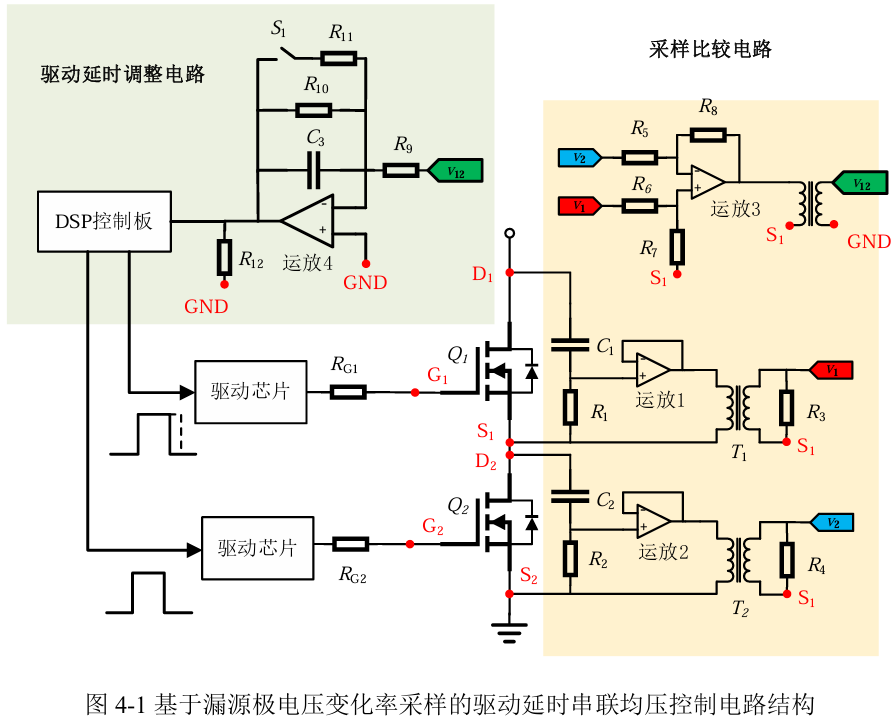
图4-1为基于驱动信号延迟调整的串联均压控制方法电路结构示意图,其中采样比较电路与第三章中有源闭环反馈控制的采样电路相同,即直接利用有源闭环反馈控制得到的电压变化率差值,通过积分电路还原串联两管在关断结束后的漏源极电压差,然后经AD转换进入DSP,DSP得到不均压信息后经过处理得到受控管驱动信号在下一开关周期应加入的延时,该过程反复进行,经过几个周期后实现完全均压。
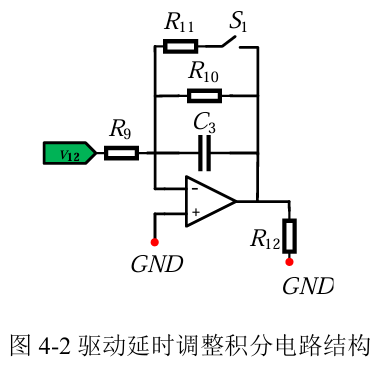
积分电路如图4-2所示,其中v12为采样比较电路得到的串联器件的电压变化率差值,S1为模拟开关。模拟开关的控制信号为该开关管的驱动信号,在开关管处于关断状态时,模拟开关S1断开,积分电路实现积分功能;在开关管处于开通状态时,模拟开关S1闭合,将积分值清零。
由式(3-6)可以得到串联两管的漏源极电压变化率差值,经积分电路可以得到以下表达式

4.1.2驱动延时均压控制电路的工作原理
图4-3为基于驱动延时调整的串联均压控制电路的均压理论波形,假设实际均压过程需要通过n个周期的延时调整才能完成,为了描述其工作原理,只展示了第n个开关周期的电压与电流波形。其中开关管Q1为参考管,开关管Q2为受控管,其栅极驱动信号边沿可通过DSP控制板进行改变。

第n-1个开关周期的不均压情况如图2-5所示,在关断过程结束后,开关管Q1的关断稳态电压高于Q2。在关断过程中,对开关管Q1和Q2的漏源极电压变化率差值积分,进入关断稳态后通过AD转换芯片得到串联两管的电压差值,由于开关管Q1的电压高于Q2,因此需要将开关管Q1的驱动信号加入延时值Δtn。
由于加入驱动信号的延时调整,t1时刻只有开关管Q2进入关断过程,经过Δtn的延时后,开关管Q1才进入关断过程。T2时刻开关管Q2的栅极电压到达米勒平台,其进入漏源极电压上升阶段,开关管Q1仍处于关断延迟阶段。在开关管Q1进入漏源极电压上升阶段后,串联两管以不同的电压变化率开始上升,由公式(2-26)可知,改变驱动信号的延时并不会对该阶段开关管的漏源极电压变化率产生影响,因此串联两管仍保持与上一开关周期相同的电压变化率,其中开关管Q2的电压变化率较高,但由于驱动信号延时的作用,其漏源极电压上升的时间短于开关管Q1,最终在t3时刻,串联两管同时结束漏源极电压上升阶段,并达到均压状态。
假设在漏源极电压上升阶段开关管Q1的漏源极电压变化率为k1,开关管Q2的漏源极电压变化率为k2,因此开关管Q1在漏源极电压上升阶段达到VDC/2所需要的时间为


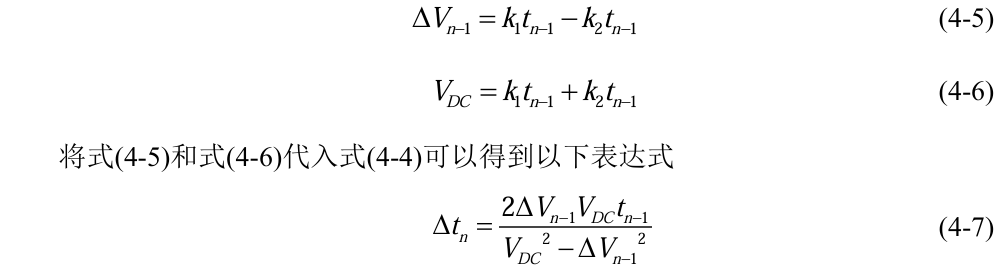
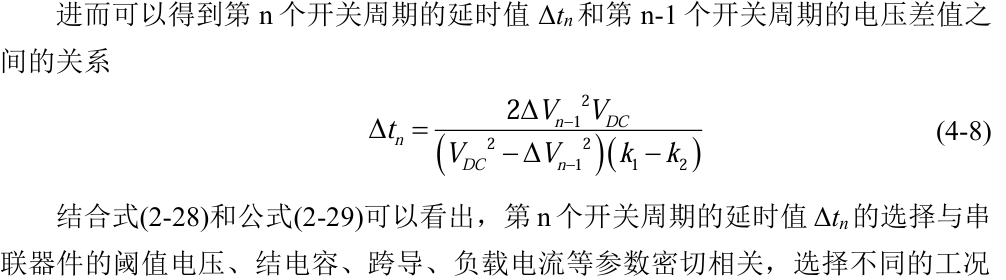
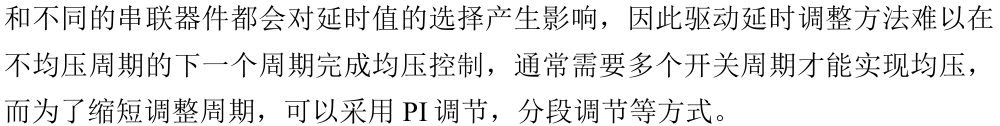
本文采用分段调节的方式,当第n-1个开关周期时串联器件的电压差大于100V时,对第n个开关周期的驱动信号延时进行粗调;当第n-1个开关周期串联器件的电压差小于100V时,对第n个开关周期的驱动信号延时进行细调。为了避免出现过调节,即经调节后开关管Q1的电压小于开关管Q2的电压,因此细调时延时值Δtn应满足以下要求
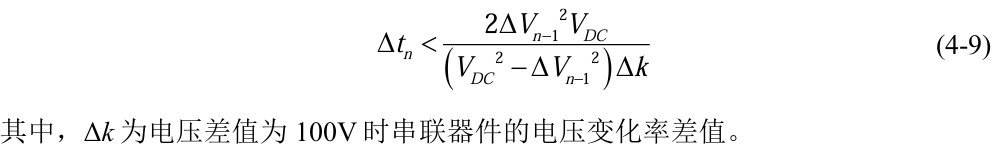
由于所使用的产生PWM信号的控制芯片为TMS320F28335,其主频为150MHz,时钟周期为6.66ns,为了便于实现,在粗调时驱动延时值Δtn选择为6.66ns。
在进行细调时使用TMS320F28335芯片的高分辨率HRPWM功能,其可以弥补传统数字PWM分辨率较低的问题,在控制芯片主频不变的情况下,极大的提高了PWM信号的分辨率,可以提供ps级别的精细控制,最小间隔可以低至130ps。高分辨率HRPWM是利用微边沿定位器(MEP)的技术来实现对脉冲边沿的高精度控制,其将传统PWM的边沿调整为最多255个离散的MEP步长,可以通过设置MEP的个数实现边沿的延时控制,这种MEP步长会受到DSP运行环境的影响,但变化周期较长,且可以通过TI提供的MEP折算因子的优化函数来稳定其数值。
为了保证驱动延时调整的均压效果,在进行细调时,驱动信号延时值不应过大,同时为了尽量减小均压调整周期数,该值不应过小,因此需要在两者中做出平衡,本章选择的细调延时值为30个MEP,约为3ns。
4.2、有源闭环反馈法和驱动信号延时法相结合的均压控制方案
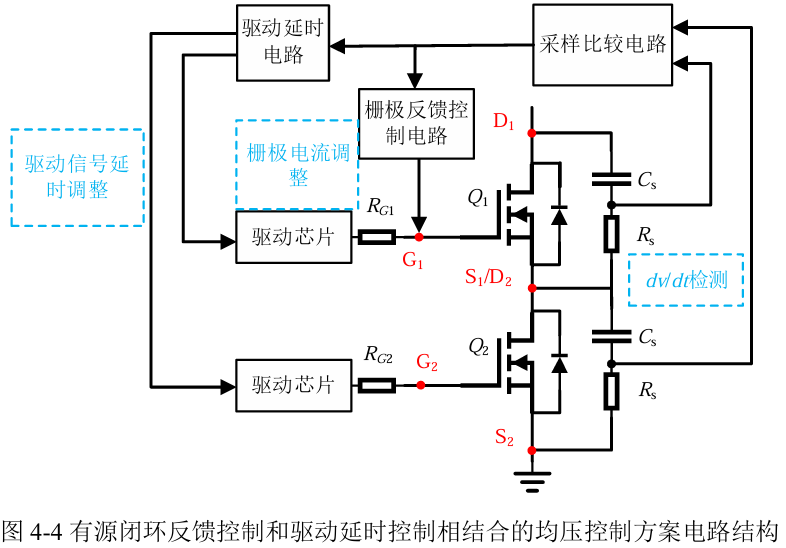
为了进一步改善均压效果,将基于驱动延时的串联均压控制方法和第三章提出的有源闭环反馈控制方法相结合是一种可行的方案。两种方法的控制量不同,有源闭环反馈控制的控制量为栅极电流,驱动延时法的控制量为驱动信号延时。在控制方式上,有源闭环反馈控制对串联器件进行实时调节,每个开关周期的控制效果相同,而驱动延时法需要多个开关周期实现均压控制,每个开关周期都会对均压效果进行迭代优化。有源闭环反馈控制对有自身参数差异引起的不均压问题更为有效,驱动信号不同步所造成的不均压问题在电压上升初期存在较大的电压变化率差值,因此有源闭环反馈控制需要更多时间完成电压变化率的同步,而驱动信号延时法对所有不均压问题均有较好的均压效果。以上特点决定了有源闭环反馈控制可以和驱动延时法优势互补,结合使用。
图4-4为有源闭环反馈控制和驱动延时法相结合的电路结构示意图,两种方法共用采样比较电路,得到的电压变化率差值分别传递给驱动延时电路和栅极反馈电路,在当下开关周期内对栅极电流进行调节,并实时调节受控管的漏源极电压变化率,确保开关管不会发生过压损坏,在下一个开关周期时通过调整驱动信号对均压效果进行改善。
4.3仿真分析
为了验证基于驱动延时调整的均压控制方法的有效性,搭建了如图4-4所示的仿真电路。其中,SiCMOSFET模型选用CREE公司的CAS300M17BM2半桥模块,图4-5中的U4和U1分别为半桥模块的上管和下管,分别对应图3-3中的Q1和Q2,主电路仿真参数如表3-1所示。
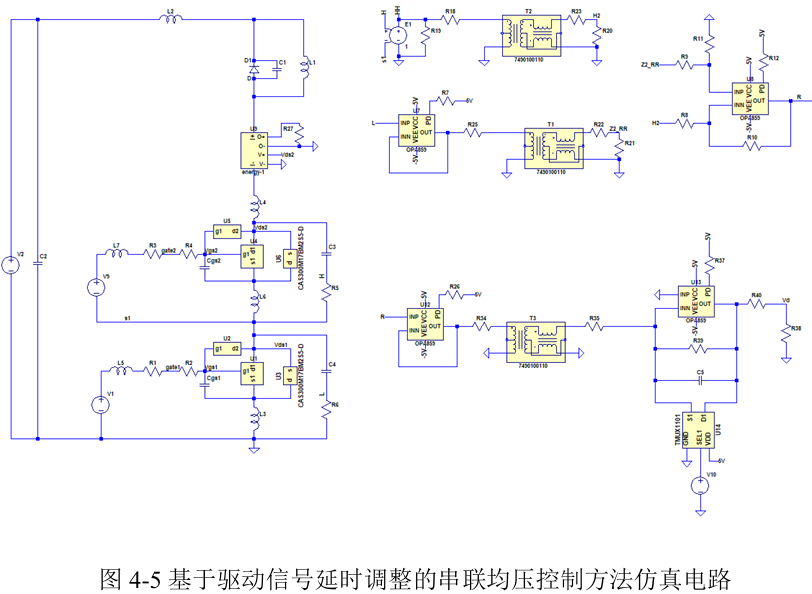
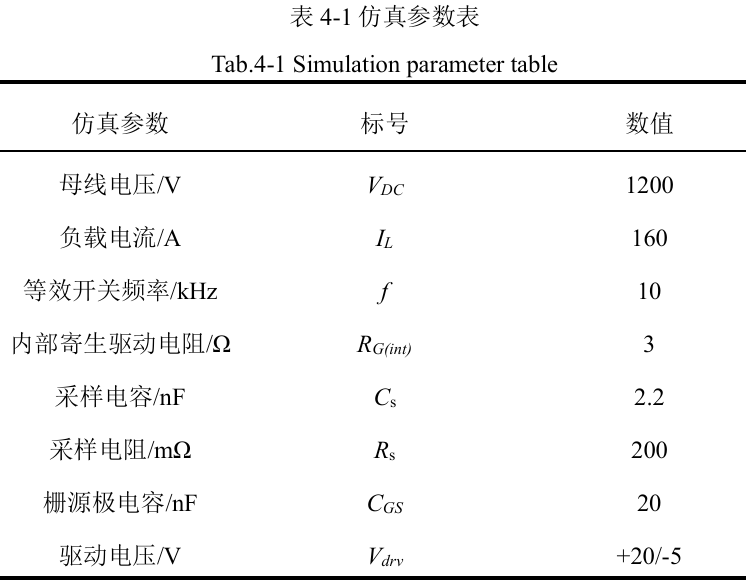
为了模拟不均压状态,将图4-1中Q1的驱动电阻设置为10Ω,将Q2的驱动电阻设置为11Ω,图4-6为未加入均压控制时的串联两管的栅极电压和漏源极电压波形,第一个开关周期的宽脉冲用于建立电流。在任意开关周期内串联器件均出现不均压现象,同时由于未使用静态均压电阻,在关断稳态时串联两管的漏源极电压差值保持不变。

图4-7为采用驱动延时法的串联器件多脉冲仿真波形图,加入驱动信号延时后串联器件开始进行逐周期调节,串联两管的关断电压差随开关周期数的增加逐渐减小,最终在第七个开关周期时基本达到了均压状态,并可以将均压状态持续保持。该方案不会对串联器件的开通速度和电压尖峰造成影响,且几乎不会引入额外的开关损耗。
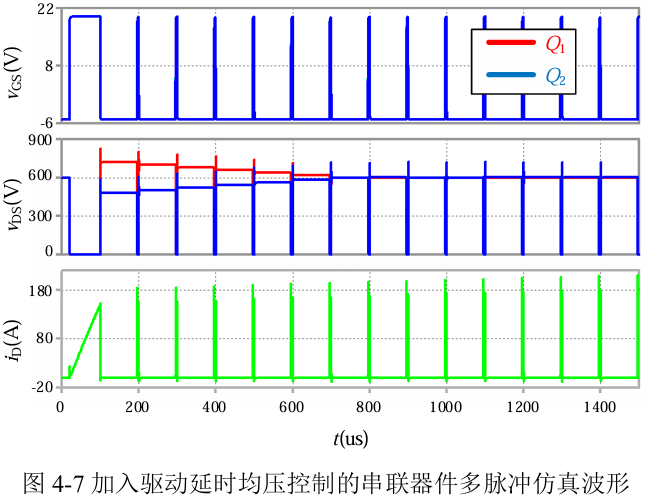
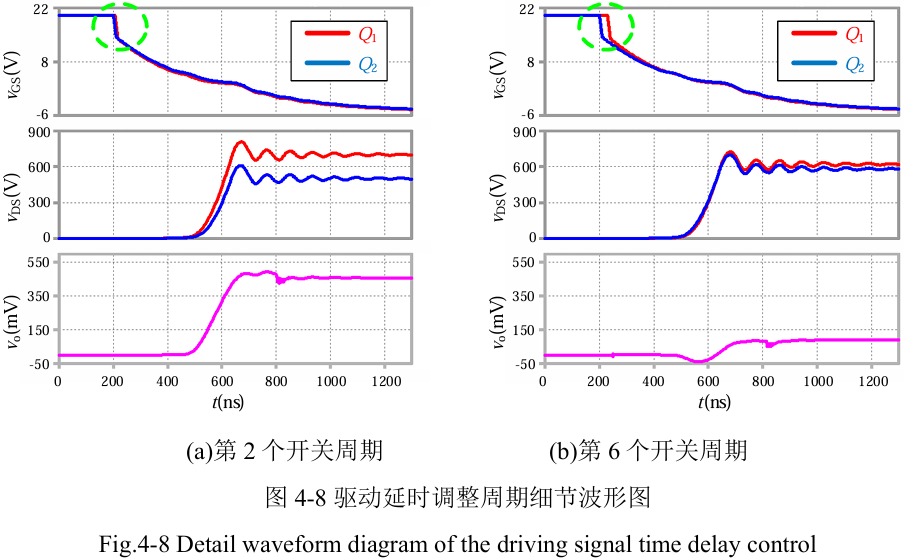
图4-8为加入了驱动延时均压控制法后串联两管关断过程的细节波形图,vGS为栅极电压,vDS为漏源极电压,vo为积分电路输出电压。在第二个开关周期时串联器件仅经过了一次驱动信号的延时调整,开关管Q1和Q2的电压差在关断过程结束后仍较大,而经过了六个开关周期的调节后,如图4-8(b)所示,开关管Q1的驱动信号明显滞后于开关管Q2的驱动信号,其漏源极电压开始上升的时刻被延后,但电压变化过程的漏源极电压变化率没有发生变化,而不均压现象已经明显改善。
4.4实验验证
搭建了如图4-9所示实验平台,所使用设备与3.4节相同,为验证驱动延时法的实验效果,将有源闭环反馈控制的辅助电阻增大,削弱其均压控制能力,均压控制过程由驱动延时控制电路完成。表4-2为主要的实验参数。


图4-10为未加入均压控制时的多脉冲实验波形,开关管Q1和Q2由于自身参数的不同出现了不均压问题,开关管Q1的电压达到了555V,开关管Q2的电压仅有245V,串联两管的电压差达到了110V,长期不均压运行会对串联器件的安全、寿命带来影响。
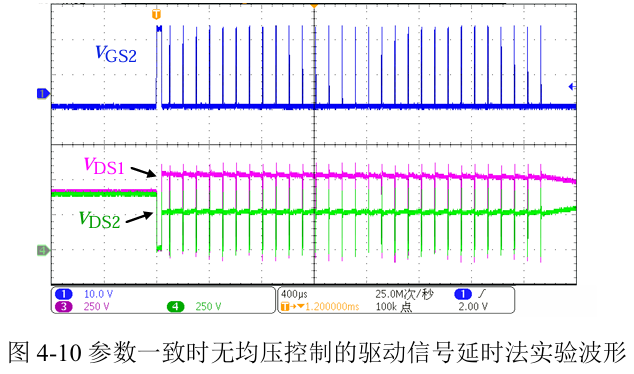
图4-11为加入了驱动信号延时控制的多脉冲实验波形,在第一个开关周期,开关管Q1和Q2处于不均压状态,经过几个开关周期的调节后,开关管Q1的驱动信号被加入延时值,其漏源极电压上升的时刻被延后,串联两管在电压变化阶段以不同的电压变化率同时到达理想承压。通过实验结果可以看出该方案可以与第三章所提出的基于漏源极电压变化率采样的有源闭环反馈控制电路相结合,形成一套完善的均压控制系统。

4.5本章小结
首先,本章研究了一种基于驱动信号延时的均压控制方法,其利用第三章所提出的有源闭环反馈控制中的采样比较电路获取串联器件的不均压状态,通过分段调节对串联器件进行多周期均压控制。介绍了所提出方法的电路结构和工作原理,并阐述了该方法与第三章所提出的基于漏源极电压变化率采样的有源闭环反馈均压控制方法相结合的控制逻辑,有源闭环反馈控制可以弥补驱动延时法存在不均压周期的问题,而驱动延时法对串联器件进行逐周期优化调节的特点可以进一步改善有源闭环反馈控制的均压效果,同时不引入额外损耗,两种方法具有独立性且优势互补。然后通过仿真和实验对该方案进行了验证。
5、结论
本文以串联SiCMOSFET为研究对象,旨在探究串联器件动态不均压的机理,解决SiCMOSFET串联不均压的问题,在不增大串联器件关断过电压的情况下实现串联SiCMOSFET全周期的可靠运行,主要工作包括以下几个方面:
(1)针对串联SiCMOSFET的动态不均压问题,对双管SiCMOSFET串联开关过程进行了详细分析,揭示了时域下关断过程中串联SiCMOSFET电压差与负载电流、阈值电压、跨导、结电容、驱动电阻等因素的影响规律。研究表明造成串联器件不均压的主要原因是器件两端的电压上升时刻或电压上升速度不一致,根本原因是流经串联器件输出电容的电流大小不一致。
(2)研究了一种基于漏源极电压变化率检测的有源闭环反馈控制方法,相较于目前已有的串联SiCMOSFET均压方案,能够实现全周期均压控制的同时不会给驱动回路和功率回路引入额外的寄生参数,在整个关断过程都可以实现均压控制,扫除了检测盲区,不会增大串联器件的关断过电压。给出了该方案的电路图和工作原理,并使用LTspice对该方案进行了仿真验证。
(3)搭建了可用于双管串联和三管串联的SiCMOSFET串联均压实验平台,采用1200V/300A的SiCMOSFET半桥模块在双管串联、三管串联和半桥逆变三种工况下进行了800V串联实验验证。
(4)研究了一种采用电压变化率获取不均压信息的驱动信号延时串联均压控制方法,并将其与有源闭环反馈控制方法相结合,解决其存在不均压开关周期的问题,同时对有源闭环反馈控制方法的控制效果进行优化。使用LTspice对该方案进行了仿真验证,采用1200V/300A的SiCMOSFET半桥模块进行了800V串联实验验证。
本文对基于SiCMOSFET的串联均压控制技术进行了研究,但由于作者时间和精力的限制,课题在以下方面有待进一步研究:
(1)本文采用主从控制的方式提高了所提出方案的可拓展性,并且进行了三管串联实验,但对于三管以上的串联工况需要对电路结构和控制逻辑进行进一步的优化。
(2)将基于有源箝位技术的串联均压电路与该方案相结合,借助TVS管兼具的保护功能进一步提高均压方案的可靠性。
如您对我们的产品感兴趣,欢迎联系咨询电话:135 1009 9916(微信同号)
想了解更多关于碳化硅功率器件产品知识 请查看碳化硅课堂