
摘要:SiC开关管逆变电源代表逆变弧焊电源的发展前沿,逆变弧焊电源的控制系统决定了其焊接性能的表现,为此本文进行了SiCMOSFET频率对逆变弧焊电源电气控制系统影响的研究。
本文阐述了逆变弧焊电源的发展趋势、SiCMOSFET功率开关管的物理静态特性与动态特性及其在逆变弧焊电源中应用现状;设计了ZVZCS移相全桥的SiCMOSFET逆变弧焊电源主电路、控制系统硬件和软件,分析了其工作原理和软开关实现过程;采用MATLAB数值模拟研究了PID控制器与粒子群优化PID控制、20kHz与80kHz的SiCMOSFET逆变弧焊电源控制系统精度、响应速度和稳定性等性能,并比较分析了SiC开关管频率、PID控制器和粒子群优化PID控制方式对输出特性的影响。
研究结果表明:设计的SiCMOSFET逆变弧焊电源实现了工作频率高、响应速度快的特性。工作频率为80kHz的SiCMOSFET逆变弧焊电源动态响应速度优于20kHz的逆变弧焊电源,开环控制的输出电压电流波形进入稳态时间缩短了1.5ms,PID控制的输出电压电流波形进入稳态时间缩短了1.1ms,粒子群优化PID控制方式的输出电压电流波形进入稳态时间缩短了0.4ms。采用粒子群优化PID控制方式的高频SiCMOSFET逆变弧焊电源更能实现响应速度快、稳定性好、精度高的特性,完成了恒压外特性的控制输出。
第四章SiCMOSFET逆变弧焊电源控制系统的设计
为了实现对SiCMOSFET逆变弧焊电源输出电压电流的精细化控制,本文设计了一套基于STM32为主控制器的数字化焊接电源控制系统,其中主要包括最小系统电路、电压电流采样模块、PWM输出模块、SiCMOSFET驱动模块等硬件电路,设计了PID控制器与粒子群优化PID控制系统的控制方式,对焊接作业流程、主程序、中断服务子程序以及ADC采样程序的软件程序进行了设计。
4.1逆变弧焊电源控制系统总体架构设计
设计合理的控制系统能够使得SiCMOSFET逆变弧焊电源可靠稳定运行,使SiC功率开关管的优异性能能够充分发挥,并且能够保证焊接程序的正常进行。逆变弧焊电源控制系统总体架构设计如图4.1所示。逆变弧焊电源控制系统采用STM32芯片为主控制器,是整个系统的核心部分,具有优异的运算能力和丰富的外设资源,SiC模块驱动电路能够将PWM信号放大至开关管所需要的驱动电压来控制SiCMOSFET的导通与关断,霍尔传感器将获取的电压电流经采样电路输出至主芯片,电源电路为各部分模块进行供电,下载调试电路与存储电路对软件程序进行调试和存储。

4.2最小系统设计
单一的嵌入式微机系统无法独立工作,需要为处理器供电,提供时钟信号以及设计复位电路和调试电路等基本电路结构。本文基于STM32为主控芯片控制系统的最小系统,通常包括电源电路、复位电路、晶振电路以及下载和调试接口电路。
逆变弧焊电源控制系统采用STM32F103ZET6芯片为主控制器,是整个系统的核心部分,优异的运算能力能够保证焊接精度的要求,丰富的外设资源能够保证焊接步骤的有序进行以及应对焊接过程中的突发状况,过硬的质量标准和较低的价格能够保证焊接电源有较长的寿命周期。该芯片共有144个引脚,512KB的片内FLASH和64KB的RAM方便数据的读写,时钟频率可达72MHz,拥有丰富的外设配置如:SPI、SDIO和8个定时器等,并且支持JTAG、SWD调试接口。
晶振电路是系统芯片的时钟。晶振,全称石英晶体振荡器,能够提供稳定精准的振荡,为整个系统提供基本的时钟信号,是单片机及控制系统的“心脏”。通常来说,对于时钟频率越高的处理器,其处理速度就越快,晶振电路即时钟电路。一般时钟电路分为内部时钟源和外部时钟源。
外部时钟源是指芯片本身不带有起振电路,需要一个完整的振荡器,由无源晶振搭配相应的电路或者有源晶振等为其提供时钟信号。内部时钟源是指处理器内部自带振荡电路,例如RC振荡电路来作为振荡器来产生时钟信号。内部时钟源产生的时钟信号往往没有晶体振荡器产生的时钟信号精度高,稳定性一般,而且受温度的影响比较大。本系统对于精度要求较高,故选择高速外部时钟信号接8MHz的晶体,如图4.2所示为外部晶振电路。

电源电路是硬件电路正常工作的基础,它在控制系统内部发挥着重要作用。控制系统内部需要多个等级的电压电源,其中包括设计控制芯片所需DC3.3V,SiCMOSFET驱动电路所需DC±20V以及采样电路所需要的DC3.3V等不同的电压等级,确保硬件各部分的正常供电。
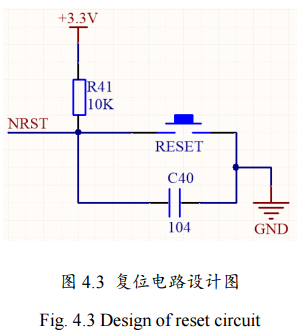
为了确保整个控制系统的可靠稳定工作以及面对突发状况的能力,复位电路也是其最小系统中不可或缺的一个部分。复位按键RESET能够通过复位电路能够使控制系统恢复到起始的状态,如图4.3所示为复位电路的设计图。
一般的单片机复位和调试电路采用Jlink下载器来进行程序的烧录、下载和调试,这种下载器有一个缺点就是使用的引脚较多,制作的PCB板若比较小会极大地增加布线难度。而使用SWD接口下载调试,通常仅需要使用4个PIN引脚:GND,RST,SWDIO数字输入输出,SWDCLK时钟线,下载速度可以达到10M/s,优势显而易见。
4.3采样电路的设计
为了实现SiCMOSFET逆变弧焊电源的闭环控制以及实时监测焊接电压电流,一般通过设计采样电路来获取焊接电压电流,采样电路是将输出焊接电压电流进行A/D转换,反馈给控制电路,控制电路对反馈值进行处理来控制PWM控制系统,从而实现逆变弧焊电源的高效闭环控制。本文的采样电路是通过高精度的霍尔传感器获得电源输出端的模拟信号,再经过放大电路对电压值进行处理从而完成采样,采样电路的设计主要包括电流和电压采样电路。
4.3.1电流采样电路
传统的电流采样电路是利用电阻的电流电压转换特性通过对目标电流信号进行转换,转换为电压信号后对其进行采样,若电压信号较小则需要放大电路将电压放大再进行采样,这种电路会因为需要进行电流大小的区分以及不同的采样电阻和可调放大倍数的放大器,所以电路会被大面积占用,成本较高。本文采用HAL600-S霍尔电流传感器,检测电流范围为0~600A,适用于宽电流的场合,有较强的抗干扰能力,普遍应用于焊接电源领域。工作原理如图4.4所示:霍尔电流传感器将感应到的0~600A的电流信号经过其内部转换至范围为0~4V的电压信号为输出电压,即OUTPUT引脚,分压后输出给主控芯片,再通过分压电阻将0~4V的电压信号转化为0~3.3V的电压信号进行输出,经过电压跟随器后输出至主控芯片。

4.3.2电压采样电路
当逆变弧焊电源正常运行时,输出电压的范围为0~50V,需要将感应到的电压转化为0~3.3V输出给主控芯片,由于逆变弧焊电源的输出电压为直流电,故选用LV25-P系列霍尔电压传感器,其出色的精度(误差在0.9%范围以内)和较快的反应时间能良好地兼容逆变弧焊电源的工作环境,而且尺寸较小、重量较轻、易于安装。其工作原理如图4.5所示:电压测量范围为10~500V,传感器将感应到的被测电压转换为0~25mA的电流输出信号,即OUTPUT引脚,再通过133Ω的电阻R2将电流信号转化为0~3.3V的电压信号进行输出,经过电压跟随器后输出至主控芯片。

4.4PWM驱动电路的设计
为了实现SiCMOSFET高频逆变弧焊电源的软开关工作,采用移相控制的PWM输出波形的控制方式,通过对PWM波形的占空比控制SiCMOSFET的导通时间,从而对输出功率进行控制,一般情况下主控制器芯片的高级定时器产生两路互补的PWM信号,但是由于其输出电平标准为0~3.3V,因此需要驱动电路来对主控芯片产生的PWM信号进行功率放大,使其能够达到驱动SiCMOSFET导通或关断的电平标准。
4.4.1驱动芯片的选择
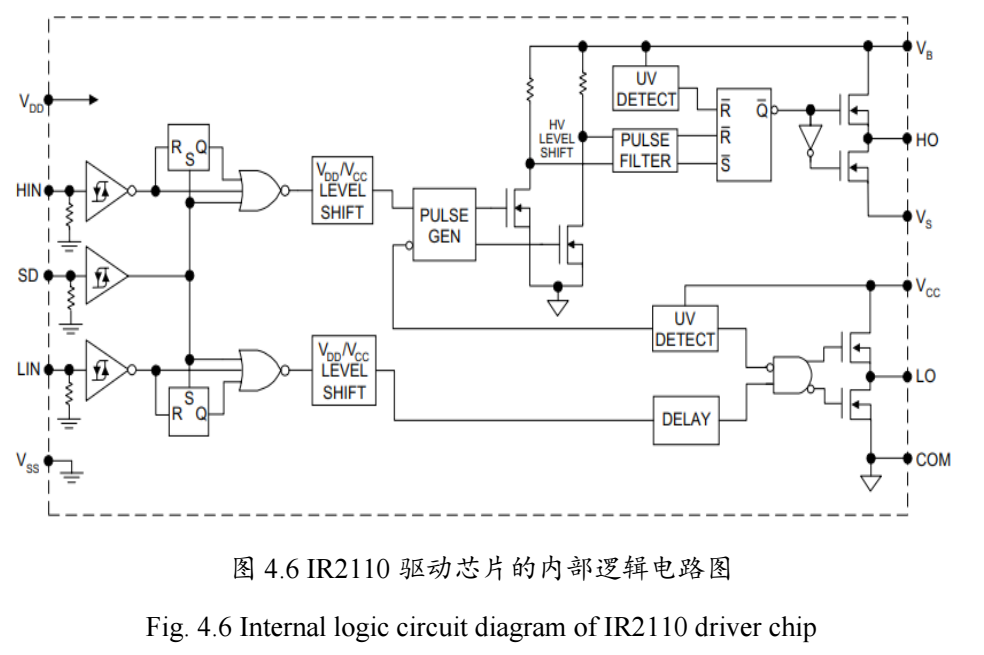
本文采用IR公司的IR2110驱动芯片,将主芯片产生的PWM信号进行电平转换,输出G1、G2驱动信号,控制SiCMOSFET使其导通或关断。IR2110驱动芯片有以下特点:
(1)该芯片是一种双通道、栅极驱动的单片式集成驱动模块;
(2)兼具光耦隔离和电磁隔离等优点,开通关断延时较小;
(3)该芯片可输出10~20V的驱动电压信号;
(4)工作频率较高,可达500kHz;
(5)其内部的悬浮电源采用自举电路,可在较高的电压下工作。
IR2110驱动芯片由逻辑输入、电平平移和输出保护三部分组成。如图4.6所示为IR2110驱动芯片的内部逻辑电路图,其中由STM32芯片计算得出的PWM信号经过HIN和LIN两个端子输入至IR2110驱动芯片,其对输入信号进行放大达到驱动电压后由HO和LO输出至开关管,用来驱动SiCMOSFET功率开关管。
4.4.2驱动电路的设计
如图所示为基于IR2110芯片的PWM驱动电路,HIN与LIN引脚所接受到的PWM1与PWM2信号由主控芯片STM32F103ZET6的高级定时器产生。经其内部进行功率放大,得到SiCMOSFET的驱动电压标准由HO与LO引脚输出至G1与G2控制SiCMOSFET的导通与关断。其中,芯片VCC引脚接直流电源,VSS引脚接地,C1为接地电容,利用电容的储能作用减小电压的波动,C2与C3构成自举电路。如图4.7所示为PWM1与PWM2输出的半桥驱动电路。

4.5控制方式的设计
4.5.1传统PID控制原理
比例-积分-微分(Proportional-Integral-Derivative,PID)控制技术是现代工业领域中控制有效且应用较为广泛的控制方法之一,其优点是原理较为简单,适应性较强,可以适用于大部分的控制回路,参数整定较为方便。PID控制策略包括比例环节、积分环节和微分环节三个部分组成,系统首先对期望输出值与实际输入值的误差进行比较,经过比例、积分和微分一系列的计算之后将控制量传给被控对象,经过控制后再与期望输出相对比,从而形成闭环回路,达到快速控制的效果。
PID控制算法首先是利用期望输出与系统的实际输出进行作差比较,得到偏差量e(t),其表达式为:

再对偏差量e(t)进行比例、积分、微分计算得到PID的输出,即控制量,控制量的表达式为:

PID控制系统通常情况下包括位置式PID控制方式和增量式PID控制方式,位置式PID算法公式如下:

增量式PID算法公式如下:

式中Kp表示比例系数,Ki=Kp/Ti表示积分系数,Kd=Kp×Td表示微分系数。
位置式PID是指u(t)直接控制被控对象,它与被控对象的实际位置是一一对应的,需要对进几次的偏差进行积分累加,由于其每次的输出均需要对系统过去的状态进行比较,其运算量较大,而增量式PID的控制量仅仅与最近几次的误差有关,经过计算出的结果为控制量,是需要调节的增量大小,可以降低整个控制系统的误动作的几率,运算量也较小。
PID控制参数设定的好坏能够决定控制系统的反应时间、超调量和能否收敛的重要环节,一般来说,在工业控制领域对于PID控制参数的整定最广泛的使用方法是ZieglerNichols(Z-N)法,即临界比例度法。其主要原理是首先设置控制器为纯比例增益,此时积分时间常数设置为无穷,微分时间常数设置为零,通过控制比例增益的大小,观察阶跃响应曲线,直至闭环系统出现等幅振荡时,此时的增益为临界增益,根据以下方法系确定PID控制器的参数。
对于PID控制参数的整定,比例、积分、微分环节对系统的调节作用分别不同。比例系数Kp表示对误差做乘法,积分系数Ki表示对误差的积分,微分系数Kd表示对误差的微分。调整PID参数时,Kp越大会使得控制系统的响应速度越快,但是过大的比例系数会对系统造成过高的超调量,不利于系统的快速稳定,Kp过小会导致系统的调节速度过于缓慢;Ki的作用是调节系统的静态误差,使得被控目标能稳定在期望目标值附近,Ki设定过大同样会使系统产生超调量,Ki过小会使得系统发生较大振荡,难以接近期望值;Kd的作用是抑制系统的振荡,Kd设定较大,系统输出的曲线振荡频率会过快,而较小的Kd会使系统中超调量的抑制力度不够。
4.5.2粒子群优化算法
粒子群优化算法(ParticleSwarmOptimization,PSO)是1995年由Kennedy和Eberhart博士所提出的一种进化计算技术,是一种智能优化算法,该算法通过模拟对鸟群捕食的行为进行模拟改进,利用个体之间的信息共享,互相传递自己的位置信息,使群体得到最优目的。具有结构简单,易于控制,收敛性好的特点,更容易得到最优解。
“粒子”表示单一个体,每个粒子在空间的搜索过程中,它的位置由其飞行速度和飞行方向所决定,粒子的当前位置就是对应问题的一个解,由于其飞行速度和飞行方向的动态调整,使得每次迭代之后都朝着最优的解靠近,每次迭代完成后的结果为个体极值pbest,达到设定的总迭代次数后,个体极值pbest的最优解称为全局最优解gbest。其速度更新的具体公式为:

式中Vid表示粒子i在d维方向上的搜索速度,Vid+1表示下一刻该粒子的位置和速度,w代表的是惯性因子,c1、c2表示粒子的速度常数,rand1()、rand2()表示0~1之间产生的随机数,zbestid表示的是该粒子迭代至目前搜索到的最优解,gbestid表示全局粒子搜索到的最优解。
粒子群优化算法的实现步骤和程序框图如下所示:
(1)设置其惯性因子、速度常数、粒子群规模大小、粒子维度等参数,并初始化粒子群参数;
(2)根据适应度函数,计算每个粒子的适应值,更新每个粒子的个体历史最优适应值和位置并保存,表示个体最优解;
(3)通过位置和速度更新公式来更新其位置和速度,再计算每个粒子的适应值与个体历史最优适应值相比较,若较好,将当前的位置作为个体最优解;
(4)对应于全局的每个粒子,找出其最优位置为优化结果,更新群体迭代至此的历史最优适应值和位置;
(5)直至迭代达到最大次数或精度达到设定的要求后输出全局最优解。

4.5.3粒子群优化PID控制
虽然传统的PID控制方法原理较为简单,可以适用于大部分的控制回路,但是它仅适用于线性系统,为了能够更好地对其进行控制,通常被控对象可以转换为精准的数学模型,由于本设计的逆变弧焊电源系统较为复杂,其传递函数不容易求得,需要其输出电压和电流进行精细化控制,采用传统的PID参数整定方法往往难以获得最优的PID参数,导致控制效果差和性能不稳定的缺点。粒子群优化算法具有收敛速度快、不依赖于问题信息、鲁棒性好、较为通用等优势,本文采取将粒子群优化算法与PID控制相结合的参数整定方法,充分利用二者的优点,通过粒子群优化算法计算出PID控制器Kp、Ki、Kd三个参数的最优解,实现对软开关逆变弧焊电源控制参数的自动寻优,达到对其智能控制的目的。
在粒子群优化PID控制器中,设置Kp、Ki、Kd为粒子群优化算法的三个维度,即求该三个参数在系统中的最优解,首先随机初始化粒子种群,将Kp、Ki、Kd赋值给“粒子”,维度Dim设置为3,惯性因子设置为0.06,设置加速常数为0.01,为了便于求解,将粒子群规模设置为50,最大迭代次数设置为50。通过代码控制系统模型运行通过信息共享,动态调整每个粒子的飞行位置和飞行速度,从而使得该粒子到达最优目标,即个体的最优解,经过不断迭代,使得每个粒子的位置符合最小适应度值或达到最大迭代次数后得到全局的最优解,即最优的PID参数,其流程图如图4.9所示。

4.6焊接控制系统程序的设计
对于SiCMOSFET开关管逆变弧焊电源的数字化控制系统,软件系统的构建是实现焊接电源数字化控制的核心。为了充分发挥STM32F103ZET6芯片的片上资源,利用其强大的运算能力,保障焊接过程的正常进行以及焊接的实时性要求,本设计的软件系统采用模块化的设计,将焊接过程中的各个功能模块化进行分解,其独立性和可编程性大大提高,升级方便、维护简单,便于完成焊接过程中的各项要求与指标。弧焊电源软件系统主要包括以下三个模块:焊接过程的主程序、中断服务子程序、输出电压电流采样程序等。
4.6.1焊接主程序设计
SiCMOSFET开关管逆变弧焊电源焊接作业处理过程如图4.10所示,当其接收到焊接信号时,焊接工作开始,依据不同的焊接工艺要求进行参数设置,焊机接通电源,可进行引弧操作,高频逆变焊机能量供给保证焊接工作的正常进行,当焊接结束后,收弧直至电弧熄灭。

焊接过程的主程序流程框图如图4.11所示,当逆变弧焊电源开始工作时,数字化控制系统首先会进行初始化操作,系统初始化完成后焊接电源会根据不同的焊接工艺对焊接参数进行设定,等待焊接信号,若不进行焊接,则系统在选择焊接参数界面等待,若确定开始焊接,焊接电源接通主电路,开通中断服务子程序,进行引弧、焊接等操作,当接收到焊接完成或不需要焊接信号时,进行收弧程序,随后系统会对电弧是否熄灭进行判定。若未熄灭,重新进行收弧程序,若熄灭,则退出程序,完成焊接任务。

4.6.2中断服务子程序设计
中断服务子程序用于面临焊接任务中的各类突发状况,在高频逆变弧焊电源中起着
故障检测和保护的作用。中断服务子程序流程图如图4.12所示,逆变弧焊电源在从引弧
到焊接到收弧阶段,触发中断服务子程序随时待命,有故障出现时,中断程序会启动,
并分析发生故障时焊机的状态,当引弧阶段发生故障时,系统会通过中断重新调用引弧
子程序进行重新引弧,直至焊机进行到焊接阶段;当焊接阶段发生故障时,系统会通过
中断调用ADC采样程序和PID控制程序使焊接继续正常进行;当收弧阶段发生故障时,系统会通过中断重新调用收弧子程序进行重新收弧。恢复状态后,中断返回,退出中断服务。
4.6.3ADC采样子程序设计
在焊接过程中,将焊接电压、电流的模拟量转化为数字量是必不可少的,通过设计合理的ADC采样程序,能够得到准确的焊接参数并将其输出至芯片,从而反馈给PID控制器完成系统的闭环控制。ADC采样子程序流程图如图4.13所示,当程序开始运行时,首先初始化单片机的I/O口,进行时钟配置和ADC通道的配置,设置合理的采样时间控制定时器中断来进行电流和电压的AD采样,将采集到的数据进行平均值滤波后得到平滑的电流电压数据,用于反馈PID控制器中进行计算并通过外接液晶显示屏显示实时焊接参数。

4.7本章小结
本章主要确定了SiCMOSFET逆变弧焊电源控制系统的总体架构,对硬件部分各项功能进行了设计和分析,对软件部分的控制算法及流程进行了优化。
(1)设计了以STM32为控制系统主芯片的软硬件结合的总体架构,对最小控制系统的各部分电路、电压电流采样电路以及PWM驱动电路图进行了设计,并选定电流与电压的传感器型号和驱动电路的IR2110芯片。
(2)对粒子群优化算法和粒子群优化算法的PID控制系统进行了设计,分析Kp、Ki、Kd参数对逆变弧焊电源输出电气特性的影响对并对其进行了优化,并且给出了具体算法的流程图。
(3)对SiCMOSFET逆变弧焊电源控制系统的软件部分进行了介绍,并对其焊接作业流程、主程序、中断服务子程序以及ADC采样程序进行了设计。
如您对我们的产品感兴趣,欢迎联系咨询电话:135 1009 9916(微信同号)
想了解更多关于碳化硅功率器件产品知识 请查看碳化硅课堂